兆易创新丨300台<span style='color:red'>机器人</span>杭州赶考:GD32 MCU助力具身智能走向应用现场
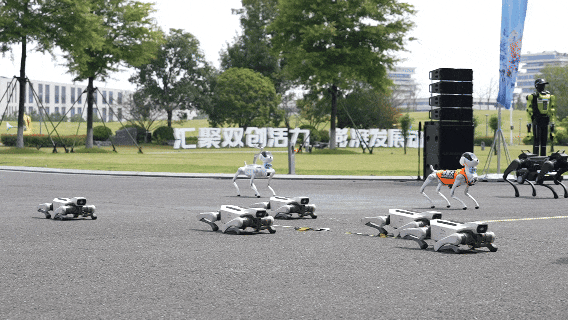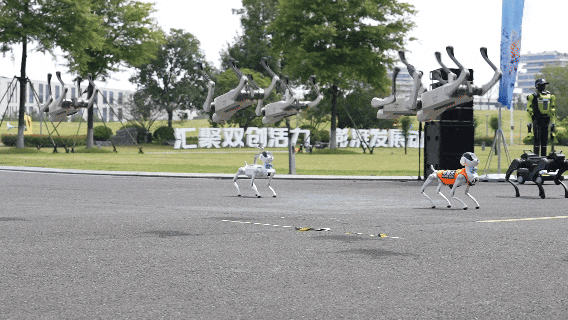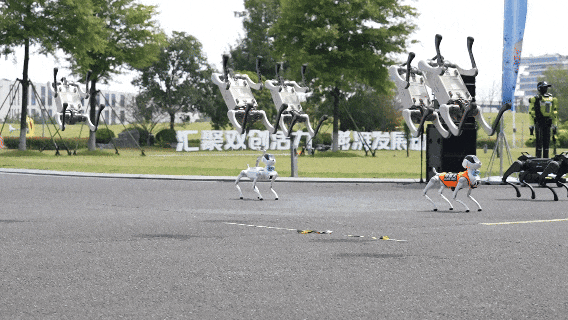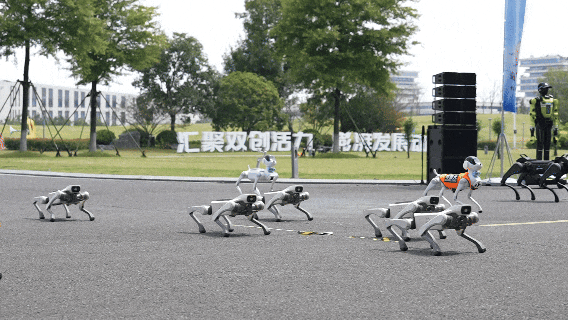
  9月20日,由中央广播电视总台主办的“智竞未来——首届智能机器人应用技能大展”浙江站在杭州余杭举行。围绕特种作业、智慧商业、民生服务三条实景赛道,约300台机器人在真实场景中接受“上岗”考核。  这场展会上,同台竞技的不少机器人,运动控制系统中都有GD32 MCU的身影。特色主题方阵中,宇泛智能全栈自研四足机器人“灵猫”亮相。这只凭全球首个 720° 连续后空翻引发关注的国产机器狗,全身 12 个自研AI 关节模组中,便搭载了兆易创新 GD32 MCU,承担关节实时运动控制任务。  考场上的GD32朋友圈  这场大展的关键词不是“炫技”,而是“上岗”。主办方把机器人放进高温废墟、商场货架、医院病房等真实场景,考的是连续作业能力,这正是具身智能走向产业的下一道考验。“灵猫”此次方阵亮相,也是一次从“展台动作”到“岗位能力”的预演。  对宇泛智能“灵猫”而言,720°连续后空翻、背越式跳高1米、立定跳远近2米这类动作,本质上是对底层实时控制的极限测试:起跳瞬间的爆发、空中姿态的每一帧修正、落地四足受力的重新分配,都要求关节控制器在毫秒级闭环内完成解算与输出。“灵猫”搭载的12个宇泛自研AI关节模组中,上层AI负责“去哪、做什么”,而把指令变成机械动作的,是分布在每一个关节上的MCU。  在特种作业、智慧商业、民生服务三条赛道中,机器人面对的作业环境各不相同,对MCU的要求也各有侧重。特种作业场景下,机器人需要在高温、粉尘、强振动等条件下连续作业,关节多、动作重,MCU必须具备强实时控制能力与宽温可靠运行表现;智慧商业场景中,机器人长期在客流环境下运行,对体积、功耗和续航更为敏感;民生服务场景中,机器人贴近人工作,对通信可靠性、外设丰富度和安全冗余要求更高。针对不同应用场景的需求,GD32 MCU形成了覆盖高实时控制、高集成度、低功耗与宽温可靠运行的完整产品组合,在量产场景中经受了充分验证,能够支撑不同形态的机器人走向各自的应用岗位。  GD32 MCU 的多层布局  GD32 MCU在机器人的不同部位均有布局:从关节实时伺服、电机驱动,到主板通信、IMU与各类传感器节点,覆盖运动控制与感知全链路,包括:  多关节实时协同与高频伺服  GD32H77R工业实时MCU,凭借Cortex®-M7内核、集成EtherCAT®从站控制器与两路百兆以太网PHY,将电流环控制压缩到微秒级,支撑瞬时爆发与落地姿态调整;BGA169 9*9mm封装大小,可以应对各种小型关节。  高集成电机驱动  GD32F50M高集成电机控制MCU,单芯片合封三相栅极驱动与高精度运放。CAN-FD通信,QFN80 8*8mm封装,让关节更紧凑、更可靠;  传感器、编码器  GD32F503/505系列,Cortex®-M33内核,内置DSP硬件加速器与单精度FPU,集成多路3Msps高速ADC与丰富通信接口,承担主板通信、IMU与多传感器数据融合处理。  具身智能的下半场,不在聚光灯下,而在工厂的巡检通道里、商场的配送路径上、病房的陪护动线中。从“能跑能跳”到“上岗能干”,每一台真正走上岗位的机器人,都离不开关节处那颗MCU。兆易创新愿与整机伙伴携手,助力具身智能从演示场走向真实岗位的关键一程。
关键词:
发布时间:2026-09-22 09:38 阅读量:170 继续阅读>>
上海永铭“智能智造·驱动未来”专题会议圆满落幕——聚焦<span style='color:red'>机器人</span>|无人机|电机驱动,全链路电容方案赋能智驱新未来
  前 言  9月16日,上海永铭“智能智造·驱动未来——2026机器人、无人机、电机驱动(电容应用)专题会议”圆满落下帷幕!  本次会议深度聚焦机器人、无人机、电机驱动三大核心应用赛道,覆盖智慧出行、电动工具、智能家电、伺服/变频、清洁电器、工业电机等终端场景,系统分享了永铭液态铝电解电容、聚合物铝电解电容、聚合物钽电容、固液混合电容、超级电容等多品类产品在高精度控制、高功率密度、高可靠性、小型化及国产化替代方面的选型思路与解决方案,汇聚终端客户、芯片方案商及行业技术专家齐聚一堂,共探智驱新未来。  制造为基 方案为翼  会议上午,与会嘉宾走进永铭智能制造工业园,依次参观进料检验、超电、固态、固液混合、实验室等核心环节。从原材料筛选到成品测试,客户零距离观摩了永铭全流程自动化产线与数字化品控体系,实地考察永铭在制程能力与品质保证体系上的迭代升级。通过现场讲解与互动答疑,让客户对于永铭车规级电容从设计、生产到交付的品质保障闭环有了更直观的信任。  议程中,永铭技术团队围绕液态铝电解电容、聚合物铝电解电容、聚合物钽电容、超级电容等核心产品线展开系统分享:  液态铝电解电容——在高容量密度、耐大纹波、长寿命等方面的核心优势,适配工业电机、伺服/变频等场景的严苛需求;  聚合物铝电解电容(叠层/固态/固液混合)——在小型化、超低ESR、高频响应方面的突出表现,满足高密度布局下的瞬态支撑需求;  聚合物钽电容——应用对电容微型化、高可靠性的极致要求,分享钽电容在狭小空间内实现高容值储能的选型经验;  超级电容——在瞬时大电流、备用电源、掉电保持等场景的关键价值,为机器人关节模组、无人机飞控提供高可靠储能方案。  通过上述议题,永铭重点展示了覆盖无人机机器人关节驱动→电源→电调→航调→飞控的全链路电容矩阵,实现了从“应用理解”到“方案落地”的完整闭环。  合作伙伴协同分享  与此同时,我们荣幸特邀多位产业链合作伙伴现场分享。来自终端应用的代表围绕电容选型与终端匹配展开实战经验交流,从整机设计视角解析电容选型的核心考量;芯片方案商代表带来了主控芯片与电容高效协同的最新方案,展示芯片与电容匹配优化的实践成果;行业技术专家则分享了高压碳化硅项目的前沿进展,探讨在800VDC高压趋势下电容与功率器件的协同应用方向。  三场分享分别从选型端、芯片端、功率端形成技术闭环,充分展现了永铭以电容为核心、协同产业链伙伴共同驱动智能智造的能力。  结 语  未来,永铭将持续深耕铝电解电容、固液混合电容、聚合物钽电容、超级电容在机器人、无人机、电机驱动及智慧出行等领域的应用,围绕长寿命、耐高温、高容量密度、小型化等核心应用需求,提供更贴近终端的电容选型支持与解决方案。  再次感谢您的莅临与交流,期待我们携手共进,推动电容在智驱领域的持续突破。
关键词:
发布时间:2026-09-18 11:04 阅读量:258 继续阅读>>
航顺HK32F103A赋能智能陪伴监控<span style='color:red'>机器人</span>
  一、市场规模与增长  随着独居人口增长、家庭结构小型化及育儿养老需求持续释放,智能陪伴机器人正加速走入千家万户。据行业数据,2024年中国陪伴机器人市场规模约796亿元,2025年攀升至约900亿元,预计2026年底将向1400亿元迈进,全球市场直指万亿级。政策端同步赋能,商务部等8部门明确面向"一老一小"加快陪伴机器人应用示范,千亿赛道加速成形。当前市场呈现"低端过剩、高端空白"格局,兼具实用监控与情感陪伴的高性价比方案,正是行业突破方向。  二、市场应用  三、方案概述  本方案以航顺HK32F103A系列MCU为核心,构建"主控MCU+视觉模组+语音交互+运动驱动+云端服务"的智能陪伴监控机器人架构。HK32F103A基于ARM Cortex-M3内核,主频120MHz,配备最大512KB Flash与64KB SRAM,集成UART、SPI、I2C、CAN、USB 2.0、ADC等丰富外设,可高效协同摄像头、麦克风、电机驱动、传感器阵列等模块,实现语音交互、视频监控、自主移动、环境感知、智能告警等核心功能。方案支持Wi-Fi/蓝牙双模连接,配合云端AI实现NLP、人脸识别、异常分析等能力;凭借-40℃~105℃宽温可靠性与多级低功耗模式,确保产品7×24小时稳定运行,为消费级与商用级陪伴机器人提供高性价比国产化"芯"方案。  四、方案核心优势  ① 强劲算力,流畅交互  120MHz Cortex-M3内核配合大容量存储,可流畅运行语音识别、电机控制、传感器融合等多任务,交互响应延迟短,带来自然流畅的陪伴体验。  ② 低功耗设计,长续航  多级低功耗模式深度优化:待机仅3.3μA,配合动态电压调整技术,待机续航长,做到随时在线、随叫随应。  ③ 丰富外设,高度集成  内置12位高精度ADC、多路UART/SPI/I2C/CAN、USB 2.0及PWM定时器,可直驱摄像头、麦克风、舵机、传感器等外设,减少外围元件,降低BOM成本。  ④ 工业级可靠,全天候  -40℃~105℃宽温工作,工业级ESD防护,内置硬件看门狗与CRC校验,支持电源监测与多重复位机制,确保7×24小时稳定可靠运行。  ⑤ 国产替代,安全可控  引脚与软件兼容主流F103系列,代码无缝迁移,开发门槛低、上手快;国产化芯片供货稳定、交期短,提供安全可控的供应链保障与成本优势。  五、硬件框图  方案硬件采用"核心控制+感知交互+运动执行+通信电源"四大模块架构,以HK32F103A为核心枢纽,整体框图如下:
关键词:
发布时间:2026-09-16 13:42 阅读量:241 继续阅读>>
媒体聚焦丨瑞萨的物理智能棋局:要覆盖<span style='color:red'>机器人</span>70% BOM
  在接受采访时,瑞萨表示当前自身有能力覆盖人形机器人30%的BOM,预期“长期覆盖至多70%的BOM”,底气在哪儿?瑞萨眼中的具身智能未来又在哪儿?  在不少人眼中,以人形机器人为代表的具身智能机器人,目前遭遇的最大技术阻碍在AI上——电子工程专辑过去两三年也总在撰文谈VLA模型的泛化能力不足、训练数据缺失等技术挑战,导致具身智能难以落地。  但实际上,麦肯锡今年4月发表的分析文章(Turning humanoid supply chain constraints into billion-dollar wins)将精密电机组件、力与触觉感知、计算与控制,共同视作人形机器人的“高风险”系统组件,并明确执行器与感知系统面临着较大的技术挑战。可见“难”的不止是机器人大脑和AI能力……  最近,Ivo Marocco(Vice President and Head of UX at Renesas,瑞萨电子副总裁、UX【User Experience】事业部负责人)在接受电子工程专辑采访时也谈到具身智能机器人在AI这一技术难点之外,还需与真实世界交互。Ivo眼中具身智能机器人面临的挑战有:  即便演示中的人形机器人已经能跑、能跳、能叠衣服,离进入寻常百姓家、成为生活陪伴,在AI之外也仍有诸多技术问题待解决。而与Ivo的对话也让我们有机会更清晰地理解,在一家几乎有能力覆盖完整信号链的芯片企业眼中,具身智能目前的发展现状、面临的挑战与解决之道。  邻近产业资源复用及其局限性  Omdia报告(General-Purpose Humanoid Robotics Market Radar)显示,2025年全球人形机器人总出货量约1.3万台;这个数字连汽车、工业市场的零头都达不到。没有规模效应,机器人自然就没有属于自己的专用芯片。  而从具身智能强调的特性来看,人形机器人与汽车自动驾驶非常相似,大方向都是“感知+决策+执行”路径,因此汽车领域的许多技术可作为重要基础并在适配后应用到人形机器人上。与此同时,机器人所需的运动控制、位置感知、实时系统管理等技术,又与工业自动化强相关。  很自然地,诸多汽车OEM厂商选择了下场造具身智能机器人。与此同时,大部分原有的汽车与工业领域供应商自然不会坐等具身智能市场走向成熟。  比如在汽车电子和工业自动化领域占据一席之地的瑞萨,今年6月在Capital Market Day中首次提及对物理AI、具身智能、人形机器人的态度和战略;7月1日成立物理AI部门(Physical AI Division);8月末宣布在北京设立物理AI与机器人实验室。  瑞萨预期2030-2035年,涵盖:  人形机器人  AMR/AGV  工厂协作机器人(工业机器人)  其他物理AI(不包括汽车)  在内的整个市场能达到40%的CAGR(年复合增长率),2050年或将达到1.2万亿美元左右产值——当然这1.2万亿并不都在芯片与电子器件侧。物理AI、具身智能机器人也就成为瑞萨眼中的长期增长机会。  瑞萨将自身在机器人领域的能力分成4大块:  大脑与运动(Brain and Motion)  感知(Sensing)  执行与电机控制(Actuation and Motor Control)  电源管理(Power Management)  这些能力来自瑞萨在汽车电子与工业自动化领域的积累,也让瑞萨在机器人市场有了“很棒的起点”。  所以Ivo在采访中说:  Ivo:我们能够覆盖人形机器人30%的BOM。基于这类型应用的产品与解决方案开发,我们认为长期内能覆盖至多70%的BOM。  虽然Ivo并未明确这里的“长期”具体是多久,但理想目标2.3倍的BOM SAM(Serviceable Addressable Market)扩展依旧是个挺激进的预测,包括电源、模拟/连接/传感器、MCU/MPU/SoC计算与控制等组成部分。  但在汽车与工业领域优势之外,瑞萨也很清楚物理AI、具身智能机器人有其独特性。比如Ivo谈到机器人的实时交互、确定性行为,及安全关键性控制(safety-critical control)需求,令感知、计算、电源管理等都面临复杂性挑战,“人形机器人代表了物理AI领域的高度复杂性”。  某些技术点相较汽车电子与工业自动化更高的复杂度,如文首提到的几大技术挑战是即便像瑞萨这类企业已具备临近产业(包括汽车、工业、消费电子等)的长期积累,依旧需要在机器人应用上努力和精进。  技术挑战的解决与探索  实际上,麦肯锡在报告中已经列出了人形机器人全身上下不同组成部分的供应链瓶颈,并针对机器人的主要组件,做了低、中、高3个风险等级的划分。  低风险是指只需要对临近产业资源做小幅修改适配工作,即可应用到机器人身上;  中风险则是指虽然已经有了规模化的供应条件,但要求针对机器人应用做较大程度的修改与适配;  高风险的部分就属于供应生态尚无法满足人形机器人需求的组件与系统了,或者说它们是阻碍人形机器人发展的直接瓶颈。电子工程专辑将在10月刊的杂志封面故事中对这部分做更详细的解释。  不过除了作为核心难点的AI大脑,Ivo强调的几大挑战基本就是对麦肯锡这份报告的肯定,比如文首提到的感知系统面临的挑战,Ivo甚至认为感知能力的挑战让传感器有了“彻底变更技术方法的机会”。而麦肯锡列出的三大高风险点之一就是力与触觉感知(另外两个是精密电机组件、计算与控制)。  这恰好是前不久EAI Show活动期间,瑞萨展示的能力之一。在下面这套基于RZ/V2H的灵巧手展示中,除了通过两路摄像头做视觉判断,该演示的手掌部分配有电子皮肤阻抗感知,“碰到手掌就会给出反馈”,手指的指尖则有力传感器——可针对不同抓取对象采用不同的力度。  瑞萨多传感器灵巧手展,手掌的电子皮肤(阻抗感知)与指尖力传感器(RAA2S4251)展示  “感知能力的进化”也很自然地成为了瑞萨在阐释物理AI与机器人战略的重点,及该领域的成长动能。不仅是灵巧手上的电子皮肤及力感知,“将已经在汽车上经过了验证的电感位置与阻抗感知技术,作为人形机器人的应用基础”,“还有像是在电机控制领域已经大规模应用的传感器”——如EAI Show上展示的可用于关节的位置传感器,都可“扩展到未来的人形机器人身上”。  感知系统只是瑞萨基于临近产业的经验尝试解决问题的案例之一;几大高风险点之中,计算、电机控制同样是瑞萨在临近产业的拿手(Ivo提到,除了机器人开发套件中的RZ/V2H芯片,瑞萨正考虑将R-Car级别的性能带到机器人领域);延伸到电源管理在内的4大板块能力,瑞萨的确有更大的机会在具身智能机器人领域获取市场。  瑞萨官方数据是,在全球范围内已经参与到100+机器人及人形机器人客户开发中,包括已经产生营收的和获得了design-win的项目。  12个关节、6个力传感器、12个触觉传感器;该力感知方案采用瑞萨RAA2S4251应变片信号调理芯片,量程100N–400N,线性误差±1% FS、重复性误差±0.1% FS,借助固件多点校准将约3%的基线精度提升至1%以内  不过也并非所有问题在当下都有产品或解决方案可复用,比如上述电子皮肤在涉及到具体应用时可能还存在工程挑战,所以Ivo才说要满足更复杂的人形机器人感知需求,仍需整个产业共同探索;  再比如机器人架构分布,“我还没有看到清晰的路径”——“或许是中心化的(centralized),也可能是关节的分布式智能(distributed intelligence)”;再比如Ivo多次提到,人形机器人当前欠缺功能安全标准、互操作性(interoperability)标准等……  而这些都不是借鉴临近产业可以简单解决的,也不是覆盖了4大板块能力的瑞萨单打独斗可以解决的,更需要物理AI、具身智能、人形机器人技术向前发展,结合上下游的产业链资源。就像麦肯锡在报告中强调的,“人形机器人价值链正在成型,而它的轨迹不会由任何单一市场玩家定义,而是由跨整个生态系统的协同合作塑造”。  这应该也是瑞萨在北京设立物理AI与机器人实验室的原因。该实验室是“面向客户的系统级展示、验证与共创平台”,“支持从概念验证到客户应用、再到生产部署的完整工程化路径”。选择在具备制造生态深度、规模化、成本与速度优势的中国建起首个物理AI与机器人实验室,符合靠近客户和供应链,及尝试共建生态的基本逻辑;也是瑞萨与产业链协作、探索的一部分。  可应用于机器人/关节的位置传感器demo  芯片之外的关键能力要求  EAI Show上,瑞萨演示灵巧手解决方案的主旨,应该不止是表现自身具备力与触觉感知这一关键技术能力。更重要的是从供应链的角度来看,灵巧手属于多个组件类别的交叉应用;灵巧手系统欠缺标准化结构与规模化供应生态,其中仅触觉感知的设计就缺乏大规模量产方案。所以现在的很多机器人OEM厂商倾向于自己做垂直整合或高度定制的设计。  抓取、分拣、工具使用这些对人类而言格外简单的操作,对机械手却是巨大挑战。以特斯拉Optimus机器人为例,其双手合计集成超过50个执行器,而身体其他部分的执行器加起来也不过25-30个,另外还要考虑高分辨率的力与触觉感知、低延迟控制等构成。灵巧手也因此成为颇具技术挑战性的复杂系统。  Ivo在总结瑞萨于物理AI、具身智能机器人应用竞争的优势时,并未提及具体产品,而是谈到了3点:  丰富的产品组合  解决方案与子系统  Renesas 365平台  三者基本都围绕形成了子系统的解决方案与开发生态展开。而灵巧手演示可以说是集这三大优势的典型示例了。  丰富的产品组合已经在前文做了介绍——瑞萨针对物理AI、具身智能机器人有4大块产品类别。对于后两者,其一,推行系统级解决方案一直是瑞萨在各领域奉行的产品策略——在边缘与物理AI市场驱动力的阐释中,瑞萨有针对子系统的参考设计、软件框架、可扩展的质量体系,而且Ivo认为在机器人领域,这方面的能力“比以往更重要”。  基于现如今的机器人产业链发展现状,当前人形机器人OEM厂商正走在两条路径上(或两条路径交错):垂直整合——这也是现如今机器人OEM厂商的主要路径;供应链驱动——选择与临近产业的合作伙伴合作,针对人形机器人需求做组件或系统的重新设计。  之所以前者为主流,很大程度是因为技术栈、架构与标准的缺失,比如特斯拉在执行器之中采用定制设计的无框电机和减速器——这的确可以作为OEM厂商的差异化能力宣传,但根本原因是供应链无法提供可满足特斯拉需求的产品。  瑞萨电子中国总裁刘芳在采访中表示:  刘芳:新兴市场往往意味着没有成熟的现成解决方案。市场非常需要跨不同技术领域的整合能力,帮助客户将想法变成可落地可量产化的产品。瑞萨能提供这样的协助与共创。  上面这张PPT给出了瑞萨在宣布物理AI与机器人战略Day1提供的演示与解决方案,包括融合了多传感器的灵巧手、机械臂与灵巧手、机器人关节模组、四足机器人平台等——Ivo说未来还会“以数字形式,提供尽可能多的参考设计和子系统”。  如果说具身智能机器人对临近行业的芯片与器件复用是出货量限制的无奈之举,那么实则在系统与解决方案层面,像瑞萨这样的供应商是能够给出特别面向机器人的定制产品的。这可能也是解读系统级解决方案的另一个有趣视角。所以Ivo透露说瑞萨7月成立的物理AI部门暂时以强调“应用和市场(application and marketing)”为起点。  刘芳解释说:  刘芳:我们希望从解决方案的角度来支持市场的需求,对于人形机器人、物理AI这样尚处于早期发展阶段、甚至技术路径尚未收敛的新兴市场,瑞萨要做的是将感知、控制、高性能计算等能力组合起来,以相对成熟的技术基础支撑行业的持续创新与突破,这也是系统级解决方案的定位。  其二,Renesas 365平台。虽然对谈过程中,我们没有过多探讨瑞萨面向机器人应用的开发工具与生态,Ivo只是提到了瑞萨将会扩展机器人开发套件,但他特别强调了Renesas 365作为开发平台的重要性,将其形容为瑞萨独一无二的优势项。Renesas 365是个着眼将设计从有思路到形成最终部署的开发平台,而且支持开发者在其中嵌入三方软件工具。  Ivo:我认为Renesas 365会改写游戏规则(game changer),设计、测试、部署都能在同一个地方完成,真正给予工程师和开发者以信心。  Ivo谈到Renesas 365平台在不同工具间能够做到基于上下文的智能(contextually intelligent),在现阶段是瑞萨典型的差异化优势之一。  RZ/V2H RDK开发板;RZ/V2H芯片(4x Cortex-A55,2x Cortex-R8,1x Cortex-M33,带DRP-AI3加速器)本身能够提供AI算力(80TOPS稀疏模型、8TOPS稠密模型)及对应的处理和控制能力(包括对象的空间定位、6-DoF机械臂运动规划与控制等)  应用场景落地与技术进化  虽说70%BOM扩张目标听起来很激进,但瑞萨并不排除未来通过合作、伙伴关系、投资或其他方式来补足能力缺口;只不过与过去一年我们采访过的具身智能从业者相比,Ivo对待具身智能机器人应用更为谨慎,却又兼具开放。  谨慎的一面在于,Ivo对人形机器人全面走入消费领域的时间预期更久(>5年)——在探讨行业未来时,他数度提及标准、架构尚未明朗;开放的一面则体现在,Ivo认为未来的技术与市场走向存在着各种可能性……  立足当下、拥抱变化或许能概括瑞萨对具身智能机器人的态度。此次采访全程,Ivo和刘芳的回答出现了两个高频词:“应用场景(use case)”、“进化(evolve)”。谈到具身智能机器人的具体问题,要区分“应用场景”——这体现的是确定性;与此同时,伴随“进化”产生诸多可能性——这是不确定性。  对于前者,即便用于个人陪伴的人形机器人离量产尚有距离,但从“应用场景”的角度看,“我们依然很快能在工厂看到机器人数量的激增”,“工业自动化、农业、物流等市场,都不会太久”;从具体场景出发,“工厂机器人和医疗机器人就不一样”,即便是家用机器人也还可以做场景细分,“像是家用教育机器人现在就已经有应用了”;人形机器人的未来将如何发展,“取决于应用场景”...瑞萨面向具体应用场景的系统级解决方案才有了落地的依据;  但另一方面,“应用场景在进化”,“机器人形态在进化”,“大脑在进化”,“架构会进化”...所以“我们还在持续观察市场和参与者”。在谈到对于物理AI生态标准会如何建立的问题时,Ivo的回答是:“或许12个月以后,我能给出答案。”可见物理AI、具身智能机器人仍处在发展的绝对早期,存在着大量悬而未决、动态进化中的问题。  谈到人形机器人大脑及AI模型泛化能力尚不成熟的问题时,刘芳表示:  刘芳:如何做好Sim2Real是个需要在工业场景或日常生活场景中实现规模化扩展的问题。我们期望贡献多年积累的数模技术硬件系统和工艺的物理实现的核心能力,帮助科学家们尽可能地推进问题的解决效率,提供可行性的路径,并不是说我们已经有能适配所用场景的对应产品,但我们已经开始做我们力所能及的事了。  严格来说,AI模型泛化与缺数据的问题并不属于瑞萨业务范畴,也是全行业面临的难点。不过在应用仍待落地与技术快速演进的行业背景下,这反而能体现瑞萨现如今于物理AI、具身智能机器人的态度:把汽车与工业领域的积累放进具身智能机器人领域验证与打磨,面向具体场景推出定制的系统级解决方案,并与产业链协作共同拥抱标准、架构和各方面技术的进化。  在一个连技术范式都还悬而未决的市场里,“先做力所能及的事”,或许本身就是瑞萨给出的确定性答案。而在这个增量足够大的市场中,瑞萨现在要做的,是确保自己站在“进化”的必经之路上。
关键词:
发布时间:2026-09-15 10:58 阅读量:260 继续阅读>>
智驱新纪元|永铭2026<span style='color:red'>机器人</span>·无人机·电机驱动电容应用专题会【即将启幕】
  前 言  当前,机器人、无人机、电机驱动产业正加速向高精度控制、高功率密度、高可靠性方向演进。每一个精密动作的背后,都离不开电容器在滤波、储能、瞬态响应环节的底层支撑  上海永铭电子专项打造本次“智能智造、驱动未来——2026机器人、无人机、电机驱动(电容应用)专题会议”,以自动化、数字化、智能化为主线,全面展示永铭制程能力与品质保证体系的迭代升级,全程聚焦终端客户真实应用需求,搭建技术对接、深度交流、供需共赢的专属平台。  ①  会议核心信息  会议时间:2026年9月16日  会议主题:智能智造·驱动未来——上海永铭2026机器人、无人机、电机驱动(电容应用)专题会议  覆盖应用:机器人 无人机 电机驱动 智慧出行 电动工具 智能家电 伺服/变频 清洁电器 工业电机  ②  精准对标需求 全品类电容解决方案  【机器人关节模组·电容解决方案】以“少颗大容量”替代“多颗MLCC”  机器人关节的每一次精准转向、瞬时启停,背后都是一场“看不见的电力博弈”。传统方案采用MLCC并联,PCB空间与成本压力大,且大电流下发热严重、噪声干扰显著。永铭推出高容量密度液态铝电解电容及车规级固液混合铝电解电容,单颗大容量设计,以超低ESR与高纹波承载能力消除发热与噪声问题。电容全面通过AEC-Q200认证,满足机器人关节高动态负载、频繁振动下的严苛可靠性要求。  【无人机电调·电容解决方案】从引脚防熔断到毫秒级瞬态响应  无人机电调长期面临两大痛点:大电流冲击下引脚高温熔断,以及高密度布局下空间严重受限。永铭推出液态铝电解电容方案,通过优化引线结构与低ESR设计,有效降低焊接点温升,从根源消除熔断风险;同时提供固液混合铝电解电容、混合型超级电容,兼具低ESR、耐大纹波的优势。  【电机驱动全场景·电容解决方案】从智慧出行到工业电机的系统化覆盖  从低速电动车、高速电摩等智慧出行领域,到园林工具、电动工具,再到伺服/变频控制器、工业电机,对电容器的高容量密度、低ESR、耐大纹波、小型化提出了一致性要求。永铭提供多系列铝电解电容器,长寿命型满足105℃/10000小时持续工作需求;耐高温型适配135℃高振动恶劣工况;高容量密度型在有限空间内实现更大容值储能。  ③  共探行业机遇 携手共赢未来  产品是载体,制程是根基。从精密制造到智能运营,永铭将完整呈现一颗电容从设计、生产到交付全流程的品质保障闭环——让您不仅选对方案,更看懂背后的底气。  2026年9月16日,永铭电子诚邀您莅临本次专题交流会,与行业同仁、技术专家面对面交流,深入了解永铭品牌与产品实力,共探技术升级方向,共享行业发展红利。
关键词:
发布时间:2026-09-11 10:58 阅读量:254 继续阅读>>
恩智浦丨看见“不可见”:基于先进AFE的精准感知,让<span style='color:red'>机器人</span>“心中有数”!
  如果说摄像头、激光雷达和IMU构成了机器人的眼睛与内耳,那么精密模拟测量便是它的“本体感知”——这种悄无声息的感知能力能够察觉到电流、应力和温度,让您洞悉其真实运行状态。  在众多实现这一感知能力的组件中,NAFEB43388可谓出类拔萃。它是一款稳健的多通道模拟前端 (AFE),具备8个可配置输入 (最高支持±25V)、一个24位Δ-Σ模数转换器 (ADC)、内置可编程增益放大器 (PGA)、面向电阻型传感器的激励源,以及坚固可靠的电磁兼容 (EMC) 与防错接保护。所有这些特性,均为实现工业级精度与韧性而设计。  它不是摄像头,也不是激光雷达,更无法运行同步定位与建图 (SLAM) 算法。但如果您的自主移动机器人 (AMR) 或人形机器人需要高保真地测量力、应力、电流或温度,同时还能抵御电气干扰,那么NAFEB43388将成为一个出乎意料却极具战略价值的构建模块。  NAFEB43388概览及其重要性  8个模拟输入 (单端或差分),可配置用于电压、电流、电阻、RTD及热电偶测量  ±25V输入范围,最高支持±36V过压保护  24位ΔΣ ADC,PGA (1至64个),集成电压/电流激励,低漂移基准  数据传输速率:7.5SPS→288kSPS,在约72kSPS时具有17位ENOB;SPI接口  EMC强化型输入,集成诊断功能、CRC校验,宽温度范围 (−40°C至+125°C),采用6mm × 6mm 40引脚HVQFN封装  简而言之,这是一款工业DAQ前端,经过小型化处理,适用于嵌入式系统。它非常适合静默、连续的测量任务,助力机器人延长使用寿命、实现更智能的载荷搬运,并提升运行安全性。  在边缘实现更智能的感知。借助NAFEB43388,构建更可靠的机器人及工业系统  自主移动机器人:精度创造价值  永不过载的AMR叉车  场景:仓库中的一台AMR叉车驶入托盘下方,升起货叉,在移动之前,它会检查安装在货叉架周围的4个称重传感器。  NAFEB43388的作用:称重传感器和应变计属于桥式传感器,需要低噪声、稳定的激励以及精确的增益。NAFEB43388提供精确的激励,应用可编程增益,并以24位分辨率进行数字化转换,从而能够分辨负载的细微变化 (例如“17号箱的放置有点偏离中心”)。这8个通道可覆盖平台或立柱上的多点感测,同时提供总载荷与负载分布信息,以确保平衡与安全。  成效:减少托盘倾覆事故。根据实际质量而非估算值制定更智能的路径规划和速度曲线。  AMR叉车在运输前验证有效载荷,称重传感器将举升力转化为可操作的安全数据。  早期预警:轴承、制动器与电池健康  场景:AMR已连续平稳运行数月。云仪表板显示一个趋势:在相同速度与负载条件下,电机相电流略有上升,同时轮边齿轮箱附近的温度也出现细微升高。  NAFEB43388的作用:该器件能够复用多种精密读数,例如基于分流式电流、RTD、热电偶以及总线电压,从而将电气信号与热信号融合成一个单一的健康度评分。凭借在72kSPS下的17位ENOB,它能够以足够快的速度收集数据以满足诊断需求,同时保持用于无漂移趋势分析所需的DC精度。强大的输入保护确保在嘈杂的工业电磁干扰环境下依然可靠运行。  成效:用计划性停机取代意外故障停机,使基于状态的维护成为现实。  恶劣的地面条件,脆弱的线缆连接  工厂和仓库对线缆并不友好:错接、热插拔事故以及浪涌现象时有发生。NAFEB43388具备±36V的过压耐受能力,以及出色的ESD和浪涌鲁棒性,提供了普通AFE和MCU ADC引脚所不具备的生存余量。其结果是故障更少,机械、电气和固件团队之间因问题归属而产生的争议也显著减少。  人形机器人:看见世界,感知世界  脚部感知地面  场景:一台人形机器人站在不平整的格栅上。它的摄像头和IMU能够确定其位置,但要保持平衡,还必须了解重量是如何在每只脚之间分配的。  NAFEB43388的作用:多轴足部力-扭矩传感器和分布式称重传感器,都能从同步、低噪声测量中获益。通过合理配置通道并共享激励,NAFEB43388能够检测出细微的负载变化,这对零力矩点 (ZMP) 控制和推力恢复至关重要。在该领域,精度通常比极高的千赫兹级采样率更重要,而Δ-Σ延迟对于100Hz至500Hz的控制环路而言处于可接受范围。  人形机器人足部力感知通过分布式负载测量,支持平衡控制与早期故障检测。  可信的扭矩与极限认知  场景:某个关节采用了带应变元件的串联弹性执行器 (SEA)。您需要精确的扭矩以实现阻抗控制。  适用性:NAFEB43388的24位ADC、PGA及激励源,均为应变计而量身定制。但请勿将其置于内部电机电流环路中 (5–20kHz):Δ-Σ转换延迟并不适合该任务。请将其与电机驱动器的快速SAR ADC或集成式分流感测配合使用,以实现电流控制;让NAFEB43388为外部阻抗与安全环路提供信息。  静默的守望者:热量、电压与结构应变  人形机器人功率密度高。在电机端盖中嵌入RTD,在逆变器上安装热电偶,在承重构件上贴附应变片,能够在分层或绝缘击穿之前发出早期预警。NAFEB43388的校准源与诊断功能,能够将这些微弱的信号转化为可操作的遥测数据,而无需在设计中使用大量模拟辅助板。  AMR载荷与健康感测结构框图。  人形机器人足部与关节感测结构框图。  不宜使用的场景及替代方案  基于激光雷达、摄像头、雷达及IMU的SLAM与感知属于数字、高带宽领域,在此类应用中,AFE无法提供附加价值。  内部电机电流环路应使用带有快速ADC (通常为逐次逼近型SAR) 的电机驱动器,并搭配隔离式分流放大器;将Δ-Σ AFE保留用于外环路与诊断功能。  拥有数百至数千个触觉单元的大型触觉皮肤,需要采用阵列优化的IC或矩阵扫描方案,而非8通道精密AFE。  上述限制源于NAFEB43388的转换模型与通道数量——其优势在于精度,而非面向高吞吐量的任务。  充分发挥NAFEB43388的作用  选择合适的数据速率  对于控制环路中的力、扭矩及RTD感测,通常有效带宽为500Hz或更低。NAFEB43388支持从7.5SPS到288kSPS的宽范围数据速率设置,使您能够根据滤波器和控制环路的实际需求进行精确选择,同时兼顾延迟与ENOB。  充分利用集成式激励  桥式传感器需要稳定的激励。与临时驱动器相比,使用AFE内置的激励源可减少BOM、节省PCB面积、最小化增益与偏移漂移,并通过器件的内部基准简化现场校准。  SPI带宽预算  8个通道以高数据速率运行时,数据量将显著增加。请合理规划MCU上的SPI时钟、DMA与缓冲;对多点力值读取采用时间对齐采样,以避免在平衡或载荷估算中出现混叠。  优先考虑生存能力  该器件的一个显著特点是具有稳健的前端保护(ESD、浪涌、错接)。在布线时,请注意高压模拟引脚的爬电距离与间隙,并将噪声较大的功率级予以物理隔离。这样您就能在实际工厂和仓库中保持数据手册级精度。  快速评估  恩智浦提供NAFEB43388 EVK Arduino shield评估板及示例固件,可快速探索电压、电流、RTD及热电偶等模式,从而减少那些不熟悉模拟原理图的机器人团队在开发初期所面临的阻力。  双机器人对比:小型案例研究  “重量智能型”AMR  某物流AMR曾出现轮子打滑,原因不明。工程师在升降台上安装了4个称重传感器,并将其接入NAFEB43388,从而能够实时估算有效载荷质量与重心位置。导航栈随后根据实际质量及重心偏移,对行驶速度与转弯速率进行限制。  成果:在一个月内,打滑干预次数减少了40%,轮胎磨损也显著降低。该AFE的±25V输入范围与EMC鲁棒性,使其能够在电气环境恶劣的叉车作业区稳定运行,无需重新设计。  立足更稳的人形机器人  某双足研究平台在格栅地板上进行脚尖离地动作时稳定性不足。通过在前脚掌增加分布式称重传感器,并将其信号经NAFEB43388进行同步读取,控制器能够检测到微小的侧向负载变化,并在支撑阶段调整踝关节阻抗。200Hz下Δ-Σ延迟处于可接受范围,而内部校准基准则有助于在板载电力电子设备附近的热量波动中保持测量精度。  精准感知,让机器人“心中有数”  NAFEB43388并非导航栈中的主角,而是一位静默的专家,让您的机器人保持准确、安全且耐用。  在AMR中,它支持有效载荷精度与基于状态的维护。在人形机器人中,它赋能力与扭矩感知、平衡控制及健康监测——前提是不将其置于千赫兹速率的电机环路中。  在高精度、稳健性与可配置性至关重要的场合使用它。将其与合适的驱动电子器件及控制架构搭配,您的机器人不仅能看得更清,还能更全面地感知和理解自身。
关键词:
发布时间:2026-09-04 13:43 阅读量:308 继续阅读>>
世界人形<span style='color:red'>机器人</span>运动会圆满举行,兆易创新硬核芯方案支撑赛队斩获多项冠军
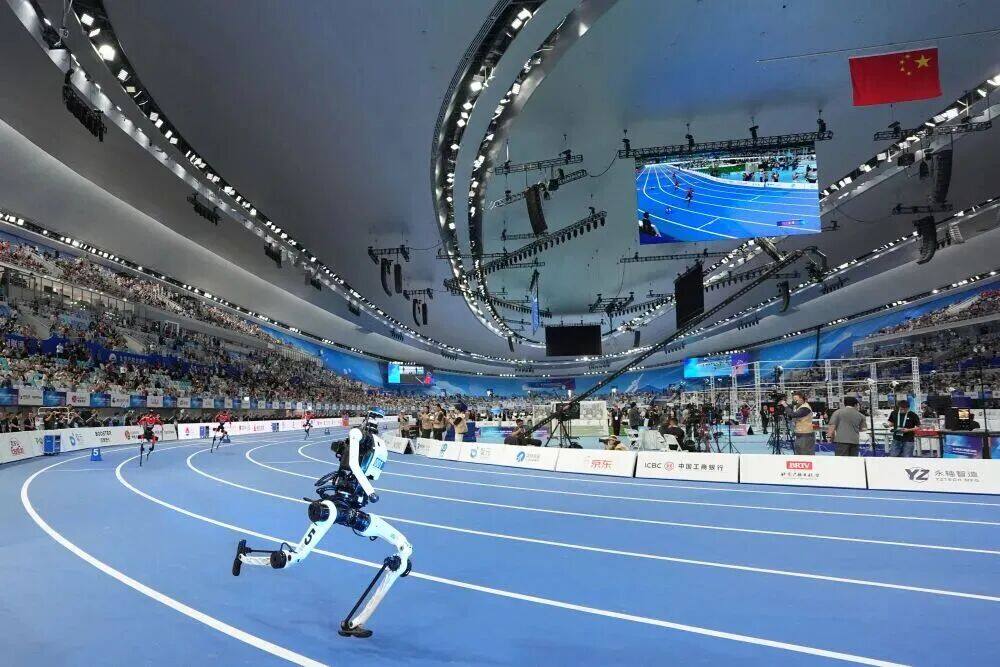
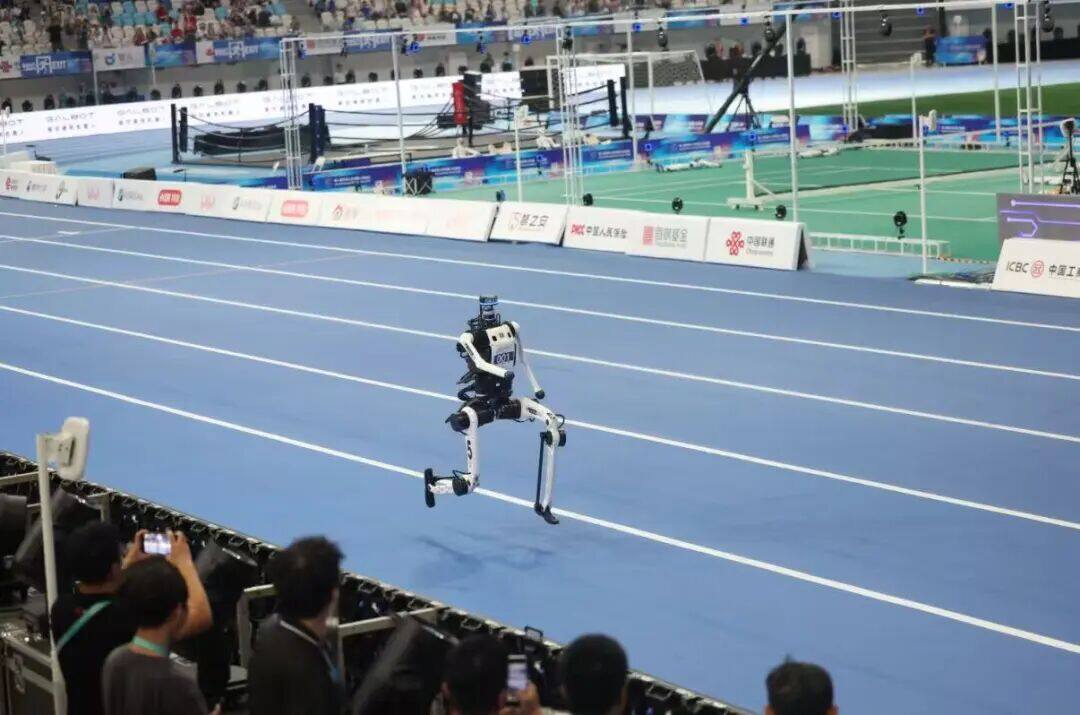
  8月26日,第二届世界人形机器人运动会圆满落幕。来自六大洲16个国家的666支队伍、2056台机器人,在5天内围绕51个赛项上演1300余场较量。  比规模更值得记住的,是成绩。  田径100米大型组决赛中,天骄队天工Ultra跑出8.64秒的成绩,刷新赛会纪录,更是超越人类百米世界纪录;400米大型组决赛,天工队以38.15秒夺冠,比人类男子400米世界纪录快了近5秒;在100米障碍赛中智元灵犀X2以1分28秒32夺冠;智元远征A3 则拿下太极拳金牌;街舞Breaking项目鹿明鹿小明‑B‑BOT一路过关斩将拿下冠军,顺利完成托马斯旋转、头转等高难度地板动作,全程全自主运行零失误……  本届赛事上,多家斩获冠军的参赛团队,在机器人关节驱动系统、小脑通信单元、编码器信号处理等关键模块,均采用兆易创新 GD32H7、GD32F5 系列 MCU,同时搭配 GD30DR1488 三相 BLDC 栅极驱动器、GD30DRE518 高性能电机驱动 SoC 整套方案,支撑机器人完成高难度竞技动作。  破纪录不是偶然  是产业链成熟度的集中爆发  如果把两届运动会放在一起看,机器人进步的幅度更能说明问题。  从去年还在“蹒跚学步”,到今年风驰电掣地跑赢人类世界纪录,人形机器人运动能力的跃升速度远超外界预期。这些成绩的取得不是某一家企业的单点突破,而是整机设计、关节模组、传感器、运动控制算法、底层芯片全产业链协同成熟的结果。  而在“底层芯片”这一环,不同竞技项目对MCU和驱动芯片的需求也呈现出明显分化。  高速爆发力类(百米、400米、跳远、跳高等)拼的是实时性。MCU需具备极高的伺服控制频率与多轴同步精度,才能支撑瞬时发力与落地姿态调整;栅极驱动器则需支持高开关频率与大驱动电流,确保电机在起跳、冲刺中输出澎湃扭矩。  耐力类(1500米等)考验持续稳定性与能效比。MCU需在数千次步态循环中保持控制精度不衰减,同时兼顾功耗与热管理;驱动芯片则要在长时间高占空比下维持高效率与低温升,栅极驱动器多重保护功能尤为重要。  对抗球类(足球等)要求感知-决策-执行全链路低延迟。MCU需同时处理多模态传感器数据与上层AI交互,在碰撞中快速恢复动态平衡;电机驱动则需具备快速力矩响应与抗干扰能力,过流保护的阈值与恢复速度直接决定机器人能否“摔倒后立刻站起来”。  精细控制类(太极拳、街舞等)强调多关节协同精度与动作平滑度。MCU的PWM输出分辨率与控制环路精度决定动作是否“丝滑”,街舞的高动态切换还要求MCU具备高效的实时任务调度能力;驱动芯片的精准响应则是低速精细动作不抖动的底层保障。  场景作业类(消防应急等)对综合算力与可靠性要求最高。MCU需同时维持全身运动控制与灵巧手精细操作,并与上层AI任务规划实时交互;采用高集成度电机驱动SoC,可精简关节模组体积与BOM,提升系统整体可靠性。  各类不同场景比赛的成功举行折射出的是整个机器人产业从“单点技术突破”走向“系统级成熟”的深层变迁——当底层芯片、关节模组、传感器、运动控制算法乃至整机设计形成高度协同的生态,人形机器人才能真正从实验室的技术演示,走向工厂、家庭与公共服务的规模化落地。这,正是全产业链成熟在最底层的具体体现。  兆易创新  从赛场到产线的全栈“芯”支撑  本届运动会上,多支决赛队伍机器人的运动控制系统均搭载兆易创新GD32 MCU 和模拟芯片。这不是偶然的选型,而是兆易创新在机器人领域长期积累的集中体现。  赛场上,机器人要在毫秒间判断障碍位置、修正奔跑轨迹、控制落地姿态 ——“感官” 的响应速度直接决定比赛成绩。GD32F5 系列搭载 Cortex®-M33 内核,最高主频 280MHz,内置 12bit SAR ADC 采样率达到 3Msps,如同为机器人配备了一套 “高速感知神经”,可快速完成多路传感器信号的实时采集与预处理。  从 400 米冲刺时的摆腿摆臂配合,到举起 16 公斤杠铃时的全身发力稳定,人形机器人的每一个流畅动作都依赖数十个关节的同步。GD32H7系列采用Cortex®-M7 内核,最高主频 600MHz,并且搭载倍福官方授权EtherCAT® IP,DC同步周期可达62.5μs,实现16kHz通信频率,将全身关节的指令时延压缩到极致,让从指尖到脚踝,每一次发力都步调一致。  除了MCU,兆易创新在模拟芯片领域同样为机器人关节驱动提供了关键支撑。本届赛事中多家厂商使用的GD30DR1488是为机器人关节设计的三相栅极驱动器,具备150V高电压耐受能力,支持拉灌 1.0/1.3A、3.3V/5V 逻辑直连、内置自举二极管,QFN24 超小封装可有效简化外围设计、减少PCB面积。同时,芯片支持–40~+125°C的温度范围,可在机器人关节高温的场景下进行高可靠性的工作。  而GD30DRE518则是一款更高集成度的高性能电机驱动SoC,内部集成Cortex®-M33内核MCU(最高主频180MHz)与150V三相BLDC栅极驱动器,配备512KB闪存、128KB SRAM及16通道12bit ADC,3通道CAN-FD ,将控制与驱动合二为一,进一步精简关节模组的BOM与体积,适配人形机器人对关节小型化、高集成度的迫切需求。  不止于此,兆易创新在具身智能硬件链路广泛覆盖MCU、模拟、存储三大产品线,为机器人关节、灵巧手、传感器、通讯等提供从感知信号调理、运动控制、电机驱动到代码存储的端到端完整硬件支撑。其中GD25/55 X/LX系列SPI NOR Flash拥有400MB/s数据吞吐量,为机器人大脑的即时启动与实时决策提供高速可靠的存储支持。  此外,兆易创新还在持续扩展针对具身智能的产品。本月,公司推出两款面向人形机器人应用的MCU——GD32H77R与GD32F50MxxG。其中,GD32H77R面向人形机器人关节模组,搭载600MHz主频Arm® Cortex®‑M7内核,并集成EtherCAT®从站控制器,提供更高性能的控制方案;GD32F50MxxG则面向微型关节,采用252MHz Cortex®-M33内核,合封自研三相栅极驱动器与运算放大器。这两款新品的发布,标志着兆易创新在机器人MCU领域从“通用芯片适配场景”进入“专用芯片定义场景”的新阶段。  从赛场上的稳定输出,到产线上的规模供应,兆易创新正在以全栈芯片方案,为人形机器人从“能跑能跳”走向“能赛能用”筑牢硬核硬件底座。
关键词:
发布时间:2026-08-27 11:50 阅读量:356 继续阅读>>
GigaDevice inside!世界人形<span style='color:red'>机器人</span>运动会首批决赛<span style='color:red'>机器人</span>的硬核底座
  第二届世界人形机器人运动会于北京国家速滑馆 “冰丝带” 火热开赛。来自六大洲各个国家的上百支机器人队伍同台比拼,几十个竞赛项目、超千场比赛轮番上演。今日首批赛事决赛结果正式出炉,田径400米赛项已决出冠军,恭喜天工Ultra以38.15 秒的成绩夺冠!  决赛的多个机器人运动控制系统均搭载 GD32高性能MCU,其中多关节协同与高频伺服控制依托 GD32H7 实现,感知链路多采用 GD32F5,以国产芯片能力托举赛场竞技表现。  本届赛事包含百米冲刺、跳高、街舞、足球对抗等高动态竞技项目,对机器人环境感知、多肢体协同、瞬时动作执行提出严苛考验。AI 大模型赋予机器人上层智慧决策,而 MCU 则是算法落地为实体动作的关键硬件底座。 已经决出结果的赛场上,冠军机器人需要在ms级以内完成三个关键环路的计算即:环境感知采集,跨单元信号交互,高频伺服关节的控制。只有这三个控制环路做到极致,机器人才能拥有极致的反应能力,才能稳定完成高速奔跑、急停变向等高强度动作。GD32F5 承担多维环境传感信号采集解析,为整机姿态闭环提供可靠数据输入;GD32H7 凭借高速总线能力与强劲运算实力,保障整机高控制频率和多关节同步联动,同时在关节端完成高频伺服运算,将智能指令转化成稳定精准的机械运动。  人形机器人竞技比拼,核心集中在两大维度:高速动态运动性能,以及真实场景下的 AI 泛化作业能力。针对人形机器人运动系统的三大控制环路,GD32 MCU 实现能力覆盖:  高精度环境感知:GD32F5 搭载 Cortex®-M33 内核,最高主频达 280MHz。芯片内置 12bit SAR ADC,采样率高达 3Msps,同时支持硬件过采样,可高效完成传感器信号采集与预处理,助力机器人实时捕捉赛场环境的动态变化。  低时延多轴协同通信:GD32H7 搭载倍福官方授权 EtherCAT® IP,配合 GD32H7 系列专属总线优化,DC 同步周期可达 62.5μs,实现 16kHz 通信频率。这套硬件总线方案有效降低通信时延,保障整机多关节高效同步,进一步提升机器人整机运动协同性能。  高频伺服动作落地:GD32H7 采用 Cortex®-M7 内核,最高主频 600MHz。依托强大的运算性能,芯片集成 TMU 三角函数运算加速器与编码器硬件处理单元,可将电流环处理时间压缩至 2μs 以内,快速响应上层主控下发的控制指令,有效增强机器人整机动态响应能力。  赛事仍在持续推进,更多赛项的冠军将陆续诞生。赛场上机器人一次次刷新竞技成绩的背后,离不开底层芯片的稳定输出。从感知、通信到运算执行,兆易创新持续为人形机器人从 “能跑能跳” 走向 “能赛能用” 筑牢硬核硬件底座,助力具身智能技术加速走向真实应用场景。
关键词:
发布时间:2026-08-24 11:18 阅读量:345 继续阅读>>
兆易创新亮相2026世界<span style='color:red'>机器人</span>大会:全栈芯方案精准匹配具身智能关键应用
  8月19日,兆易创新(GigaDevice)携多款面向具身智能领域的创新产品与系统级解决方案亮相2026 WRC世界机器人大会(展位号:B馆 B302)。本次展会,集中展示了兆易创新在具身智能硬件链路的全面布局,覆盖MCU、模拟、存储等多元产品线,其中本月最新发布的GD32H77R及GD32F50MxxG新品应用方案也迎来业界展会的首次亮相,以硬核产品力为机器人产业注“芯”赋能。  核心关节驱动方案  赋能精准平稳的运动控制  关节作为具身智能机器人的基本执行单元,其高动态响应、高精度控制与严苛的热管理能力直接决定了整机的运动上限与稳定度。针对当下关节设计中面临的动态精度受限、功耗积热严重以及系统复杂度高等行业痛点,兆易创新带来了基于GD32H77R和GD32F50M MCU的两款全新关节方案。  基于GD32H77R MCU的好上好机器人关节方案  采用高性能 GD32H77R MCU主控,搭配 GD30IN240 相电流检测芯片与 GaN MOSFET驱动。方案支持标准CiA402协议与TwinCAT®实时控制,覆盖PP、PV等伺服常用模式;GaN驱动死区时间小于100ns、开关频率达100kHz,显著降低发热,完美适配封闭紧凑关节环境。同时集成国产高速高精度AMR角度编码器芯片,支持在轴(精度达 ±0.015°)或离轴摆放,并具备一键自校准功能。方案可有效解决传统关节精度不足与发热严重的行业难题。  基于GD32F50M的正耀电子轻量化关节模组方案  以252MHz Cortex®-M33内核为主控,合封GD30DR1401三相栅极预驱与GD30AP8604四通道轨到轨运放两款自研模拟芯片,极大地精简了BOM清单与PCB布线,打造极简轻量化伺服关节一体化平台。方案兼容CANopenNode,符合CiA402协议,配备CAN FD及RS485双工业总线,支持PP、PV及MIT混合集成扭矩模式,并具备编码器自校准与USB OTA固件升级功能,便于通过上位机灵活调参。  丰富的模拟产品线  筑牢机器人硬件系统的稳定根基  复杂的机器人硬件系统不仅依赖强大的主控算力,更需要高可靠的信号调理、电机驱动以及高效电源供给作为支撑。兆易创新发挥全平台研发优势,围绕机器人系统中的电流检测、力传感、电机驱动及系统供电等关键节点,提供了一系列高集成度、高精度的模拟芯片解决方案,为机器人的长期稳定运行保驾护航。  GD30DR5130:面向机器人散热及谐波减速电机的抱闸系统驱动器  芯片支持4.5V~32V超宽工作电压,峰值电流可达3.7A。其内置高精度电流检测,无需外部检流电阻;支持灵活配置,支持感性、阻性和容性负载开关模式,可提供ESOP-8/SOT23-6两种封装,具备全方位安全防护。  GD30DR3009WFTR-K:面向灵巧手的电缸驱动方案  该方案专为机器人灵巧手微型电缸驱动设计。芯片支持4.5V~36V宽压供电,峰值驱动电流最高达3.7A。提供ESOP-8与超小DFN 2mm*2mm封装,完美适配灵巧手紧凑空间;集成高精度电流检测与多级过流保护,并具备全方位安全防护。  GD30AP964:机器人关节电流检测与编码器检测解决方案  GD30AP964四通道轨对轨运放是10MHz增益带宽积、10v/μs压摆率的4通道运算放大器。芯片支持1.8V~5.5V单电源供电,支持QFN2mm*2mm和DFN3mm*2mm超小体积封装,完美适配机器人编码器或电流检测等紧凑设计的应用。  基于GD30AD3642的六维力检测解决方案  该方案集成GD32F503 MCU与GD30AD3642高精度24bit Sigma-Delta ADC,方案支持六维力信号同步采集,采集速率可以达到1Kpcs/s。方案能够对三维空间内的力和力矩信号实现高灵敏度、高精度的实时采集,是机器人实现柔性避障与精准力控的核心保障。  终端本体与灵巧手应用  打通复杂动作与精细抓取  在具身智能向实际应用场景渗透的过程中,末端灵巧抓取与高自由度整机协同是实现人机交互与复杂作业的关键载体。兆易创新GD32 MCU凭借强大的实时算力、丰富的外设资源及高稳定度,已被众多业内客户广泛应用于各类机器人本体及末端执行器中,加速科技成果从实验室走向商业化落地。  基于GD32F503 MCU的中科硅纪M6灵巧手  中科硅纪M6灵巧手采用GD32F503 MCU,具备11关节6驱动的高自由度构型,整手重量仅410g,负载能力达10kg。依托覆盖上万种真实物品(SKU)的类人灵巧操作数据集,M6掌握的操作技能可跨机器人本体直接复用,无需针对每台机器人重新采集数据、重新训练,大幅降低部署成本与周期,体现了“以人类真实数据驱动灵巧操作”的完整技术闭环。  基于GD32H75E MCU的松延动力Bumi小布米人形机器人  松延动力Bumi小布米以GD32H75E作为控制核心,是全球首款万元价位内的高性能人形机器人。整机高98cm、重约17kg,拥有21个运动自由度,可平稳实现行走、舞蹈等复杂动作,同时支持图形化编程与语音交互,面向编程教学与家庭娱乐等多元场景。  除上述应用,兆易创新还同台展示了多套覆盖具身智能领域的硬件方案,全方位助力机器人研发创新:包括基于GD32H7系列的高精度六轴机械臂控制方案、基于GD32H77D的LVGL人机交互GUI图形显示方案、GD30DC1902WGTR-I 100V/2A同步降压Demo板,以及基于高算力GD32H77E/GD32F505的双足机器人大脑协处理器实验箱等。  面向具身智能的全面演进,兆易创新通过持续丰富的产品阵列,打通了底层硬件驱动的全栈生态。未来,兆易创新将继续与广大行业伙伴紧密合作,以不断创新的技术与高性能的产品,为机器人产业的高质量发展注入源源不断的动能。
关键词:
发布时间:2026-08-20 09:53 阅读量:353 继续阅读>>
诚邀您莅临16馆D28 | 上海永铭四大领域电容解决方案亮相2026深圳PCIM展:无人机&<span style='color:red'>机器人</span>篇
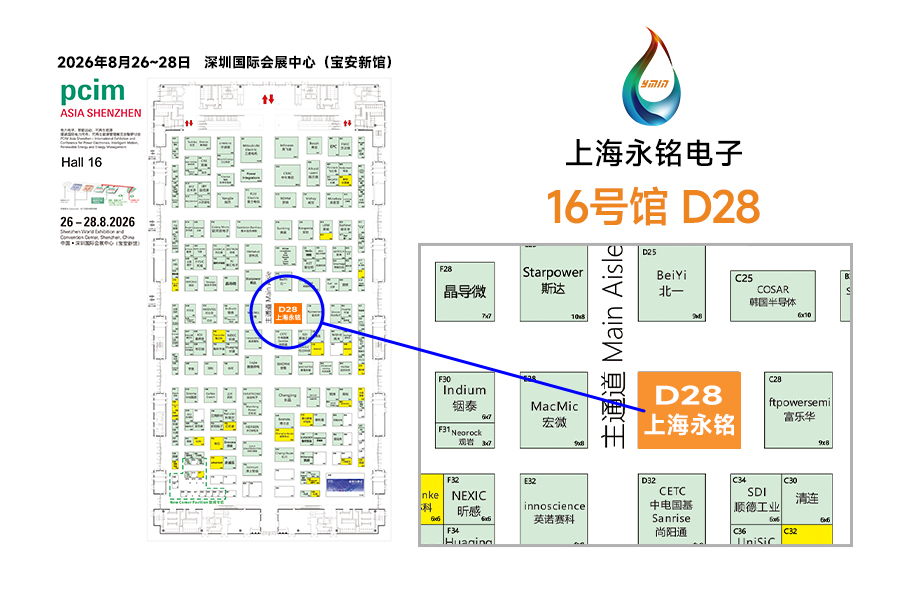
  一、前言  上海永铭电子将于8月26日至28日参加2026深圳国际电力元件、可再生能源管理展览会暨研讨会,进驻深圳国际会展中心(宝安新馆)16号馆D28展位。现场将全面展示新能源汽车电子、AI服务器、无人机&机器人(电机驱动)、能源与工业电力四大领域电容解决方案。  本篇将以无人机(电调、航调)与机器人(关节驱动、电源)为代表性应用展开说明,其场景的完整电容方案选型建议,欢迎您莅临16号馆D28展位现场交流。  二、永铭无人机电调电容解决方案  1)电调——电子调速器  无人机电调(ESC)长期面临两大工程痛点:① 大电流流通时引线焊接点急剧发热,极端工况下温度可达237℃,存在电容引脚熔断风险;② 高密度布局下空间极度受限,传统大尺寸电容无法适配。  永铭针对上述痛点推出LKF/LKM系列引脚防熔断方案,通过优化引线结构与低ESR设计,将引线焊接点温度从237℃降至117℃(温升降幅达120℃),从根本上消除焊锡熔断风险。该方案同时支持PIN-TO-PIN替代日系同级产品,单体纹波电流可达5500mA以上,满足无人机电调对大电流,高可靠性、高功率密度的严苛要求。以下为核心推荐规格:  2)航点飞行调参  无人机航调需快速响应电机启动、急转等瞬态功率波动。永铭叠层高分子固态电容方案,具备超低ESR、超小体积优势,能快速充放电以稳定功率波动、精准控机,满足高频高负荷飞行需求。  三、永铭机器人电容解决方案  1)关节驱动  机器人关节的每一次精准转向、瞬时启停,背后都有一场“看不见的电力博弈”。面对高集成化设计带来的空间挤压与实时性严苛考验,永铭电容方案在关节驱动控制器,以纹波抑制稳住电压脉搏,以瞬时大电流响应峰值功率召唤。  2)电源模块  电源模块作为机器人的供电“心脏”,对电容器提出了长寿命、耐大纹波、瞬态响应快及小型化的严苛要求。永铭高压铝电解电容KCM系列液态引线型铝电解电容,正是针对上述需求打造的理想电容解决方案:  四、从引脚防熔断到毫秒级瞬态响应,永铭电容全程守护  无人机的每一段飞行、机器人的每一个动作,都以电容器的充放电波形为底层脉搏。永铭通过LKF/LKM引脚防熔断、MPD低ESR叠层固态、VHX/VHM/NHX/NHM混合动力、LKZ长寿命液态及KCM高压小体积铝电解等系列,构建了覆盖电调→航调→关节驱动→系统电源的全链路电容矩阵。更多针对不同功率等级、不同结构设计的选型建议与实测数据,欢迎莅临16号馆D28展位,与永铭工程师面对面交流。  欢迎扫描下方邀请函中的观众预登记二维码,提前完成注册,快速入场。8月26日至28日,永铭在深圳国际会展中心(宝安新馆)16号馆D28,期待您的莅临!  电容应用,有困难找永铭。
关键词:
发布时间:2026-08-18 09:44 阅读量:339 继续阅读>>

跳转至

/ 14

  • 一周热料
  • 紧缺物料秒杀
型号 品牌 询价
TL431ACLPR Texas Instruments
RB751G-40T2R ROHM Semiconductor
CDZVT2R20B ROHM Semiconductor
MC33074DR2G onsemi
BD71847AMWV-E2 ROHM Semiconductor
型号 品牌 抢购
BP3621 ROHM Semiconductor
ESR03EZPJ151 ROHM Semiconductor
IPZ40N04S5L4R8ATMA1 Infineon Technologies
STM32F429IGT6 STMicroelectronics
BU33JA2MNVX-CTL ROHM Semiconductor
TPS63050YFFR Texas Instruments
热门标签
ROHM
Aavid
Averlogic
开发板
SUSUMU
NXP
PCB
传感器
半导体
关于我们
AMEYA360商城(www.ameya360.com)上线于2011年,现有超过3500家优质供应商,收录600万种产品型号数据,100多万种元器件库存可供选购,产品覆盖MCU+存储器+电源芯 片+IGBT+MOS管+运放+射频蓝牙+传感器+电阻电容电感+连接器等多个领域,平台主营业务涵盖电子元器件现货销售、BOM配单及提供产品配套资料等,为广大客户提供一站式购销服务。

请输入下方图片中的验证码:

验证码