上海雷卯丨具身智能机器人直流供电系统如何应对频发的瞬态负载突变问题
一.具身智能机器人直流供电系统简介
具身智能机器人是一个集机、电、算、通、感于一体的复杂系统。其强大的运动能力与智能交互表现,完全依赖于一个稳定、高效、安全且轻量化的内部供电网络。这个网络如同人体的循环系统,为机器人的“大脑”(主控芯片)、“肌肉”(关节驱动器)和“感官”(各类传感器)持续输送能量。一个设计精良的直流供电体系,不仅需要满足高峰值功率的动态需求(如跳跃、奔跑),还需在有限的体积和重量约束下,实现最高的能量转换效率以延长续航,同时必须具备周全的电气保护与电磁兼容性(EMC)设计,以确保在复杂电磁环境中稳定运行并保障人机协作的安全。
早期或小型机器人常采用24V甚至更低的电压平台,但对于需要高扭矩输出的具身智能机器人而言,高电压平台是必然选择。其核心逻辑在于,根据功率公式 P = V × I,在输出同样功率(P)的情况下,提高系统电压(V)可以有效降低工作电流(I)。较低的电流带来了两大核心优势:
1. 降低线路损耗:电缆的功率损耗与电流的平方成正比(P_loss = I² × R)。电流减半,理论上线损可降低至原来的四分之一,这直接提升了从电池到负载的能量传输效率,对延长续航至关重要。
2. 减轻线束重量:较低的电流允许使用更细的导线(更小的线径),从而显著减轻整个机器人内部电源线束的重量和体积。对于以“克”为单位进行减重的机器人设计而言,这一优势极为关键。
目前,48V直流母线已成为行业公认的主流标准。这一选择的主要依据是国际电工委员会(IEC 62368-1 / 老 IEC 60950-1,IT/AV 设备)定义的安全特低电压(SELV/ES1)标准,其直流电压限值通常为60V。48V平台在提供高功率能力的同时,处在安全电压范围的上限,兼顾了性能与安全,无需采取昂贵且复杂的高压绝缘防护措施。
具身智能机器人在行走、奔跑、搬运、姿态切换或受外力干扰时,关节驱动电机会面临剧烈的瞬态负载波动—— 短时间内扭矩的大幅跃升或骤降会导致母线电流出现数倍于稳态的尖峰、母线电压发生剧烈波动,甚至引发系统电磁干扰(EMI)超标、功率器件过流击穿、驱动器欠压锁存等故障。为解决这一核心技术难题,主流人形机器人厂商都在研究各种技术路线,尝试各个层面的措施来系统性抵消瞬态负载带来的冲击。
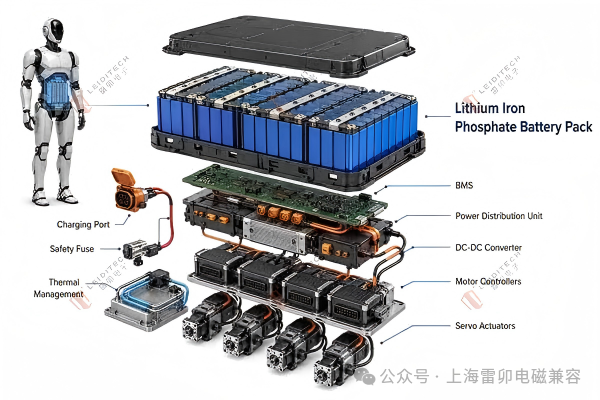
具身智能机器人及其直流供电系统图示
二. 具身智能机器人直流供电系统瞬态负载
成因与危害
1
瞬态负载的核心成因
具身智能机器人的关节执行单元本质是集成化伺服驱动系统,无框力矩电机是主流动力输出部件—— 从技术原理上看,电机的输出扭矩与相电流成正比,当关节的机械负载发生突变时,电机的电功率需求会在极短时间内(通常在毫秒级甚至微秒级)出现跃升,这是导致供电链路波动的根源。从实际工况维度看,引发瞬态负载的典型场景包括三类:
► 启动/ 堵转尖峰:关节电机从静止状态开始启动的瞬间,由于机械惯性的存在,电机的输出扭矩需求会在短时间内达到稳态的2-5 倍,对应的输入电流也会同步跃升。以某品牌Hx型号机器人的膝关节执行器为例,其输出扭矩极限为 360N・m,在启动阶段的瞬时电流峰值可达稳态的 3 倍以上。
► 动态负载突变:机器人在高速奔跑、跨越障碍物、搬运重物或受到外部撞击干扰时,为了维持姿态稳定,关节电机的输出扭矩需要在极短时间内进行大幅调整。这类工况下,负载的变化率通常远高于电机的电气响应速度,会直接导致母线电流的剧烈波动。
► 再生能量冲击:当关节电机处于制动状态或被负载反向拖动时(如下蹲阶段的膝关节电机),电机的工作状态会从电动模式切换到发电模式,将机械能转化为电能,反向馈送到直流母线上。如果这部分再生能量无法被及时消耗或回收,会直接导致母线电压出现尖峰,严重时超过功率器件的耐压阈值。
2
对供电与驱动系统的致命危害
关节驱动的瞬态负载不是单一的电流波动问题,而是会沿着供电链路反向传导,触发“电流尖峰 - 电压波动 - 电磁干扰 - 器件失效” 的连锁风险。具体来看,其危害传导路径包含四层:
► 功率器件的过流/ 过压击穿风险:瞬态负载对应的尖峰电流,会在供电线路的寄生电感上产生反向电动势,导致母线电压出现瞬时跌落;而当再生能量馈送回母线时,又会造成母线电压瞬时抬升。以行业主流的48V 供电总线为例,这类电压波动的幅度可能超过 ±20%—— 如果没有针对性的防护设计,无论是欠压导致的驱动器锁存重启,还是过压直接击穿功率开关器件,都会造成关节驱动失效。
► 供电链路的稳定性被破坏:具身智能机器人的多关节驱动系统采用共直流母线架构—— 所有关节驱动器并联在同一条母线上,共享能源输入。在机器人的动态运动工况下,多个关节的瞬态负载电流会在母线上叠加,导致母线电压纹波大幅增大,甚至出现谐波谐振。这种波动会通过供电线路传导到其他稳态工作的关节驱动器上,引发电流环控制的参考点偏移,最终造成关节输出扭矩波动、运动精度下降,严重时会导致机器人姿态失衡摔倒。
► 电磁干扰(EMI)超标,引发控制逻辑故障:尖峰电流的高变化率(di/dt)会在功率回路的寄生电感上产生高频噪声,这类噪声会通过线缆向外辐射干扰,或通过电源线路传导到其他敏感电路。关节驱动的控制电路包含编码器、电流采样、通信总线等弱信号电路,抗干扰能力较差;如果 EMI 强度超过了电路的抗扰度阈值,会导致采样数据失真、通信丢包、电机转子位置检测出现偏差,最终造成电机控制逻辑混乱。
► 能源单元的寿命加速衰减:如果采用单一锂电池供电,瞬态负载的高倍率放电电流会在电池的内阻上产生大量热量,导致电池内部温度快速上升;而再生能量的反向馈送,又会造成电池的充电电流瞬时过大。这两种工况都会导致锂电池的内部电极材料加速老化,循环寿命显著衰减—— 根据行业实测数据,在没有配合超级电容模组的情况下,锂电池的循环寿命会从常规的 2000 次以上直接衰减至不足 1000 次。
三、具身智能机器人直流供电系统应对瞬态负载的技术措施方案
针对瞬态负载冲击的多维度危害,不能采用单一技术应对,而是需要构建“功率源层-配电网络层-功率变换层-控制层”四层协同优化的架构,从能量储备、阻抗匹配、噪声抑制和动态响应四个维度针对性消解瞬态负载带来的冲击。这一架构的核心设计逻辑是 “分层补偿、分级滤波、协同控制”—— 在功率源侧补充瞬态能量储备,在配电侧优化通路阻抗,在驱动侧快速限制电流波动,在系统层面统筹分配瞬时功率需求。
1
动力源架构:混合储能,实现瞬态功率补偿
这是解决瞬态负载冲击最基础也是最关键的一环—— 其核心逻辑是,利用不同储能元件的特性互补,分别应对持续功率和瞬时高功率需求。具体来说,锂电池负责提供机器人行走、作业等常规场景的持续功率,而超级电容作为高峰功率补偿单元,专门负责在负载突变时快速释放瞬时功率,平抑电池的功率波动,两者的特性互补刚好可以覆盖具身智能机器人的全工况功率需求。
行业内主流的拓扑架构为“半主动式 DC/DC 混合储能架构”,某品牌Hx型号机器人的动力舱就采用了这一方案。该架构的设计细节是主能源母线采用48V 高倍率锂电池组,并联一组由双向 DC/DC 变换器控制的超级电容模组。这里的关键是,超级电容并非简单与锂电池并联,而是通过双向 DC/DC 变换器实现与锂电池的功率解耦 —— 这意味着,双向 DC/DC 变换器可以实时动态调整超级电容的充放电状态,以及对母线的功率补偿幅度,让锂电池只需要提供持续稳态功率,瞬态功率的需求完全由响应速度更快的超级电容来承担。
这一方案的技术优势有三点:
► 瞬态响应速度快:超级电容的功率密度是锂电池的数倍,响应速度达到毫秒级—— 在负载突变的瞬间,超级电容可以在锂电池的输出电流还未发生明显变化时,率先释放大电流,快速补偿功率缺口,将母线电压的波动幅度控制在合理范围内。
► 能量回收效率高:当关节电机处于再生制动状态时,超级电容可以优先回收这部分反馈能量,而不是让这部分反向电流直接冲击锂电池。后续当系统再次出现功率缺口时,超级电容可以将这部分储存的能量重新释放到母线中,既降低了电池的瞬时充放电压力,也提升了系统的整体能效,实测能效提升幅度可达8%。
► 延长电池寿命:超级电容的“削峰填谷” 作用,将锂电池的工作电流变化率限制在较低水平,大幅降低了电池的动态负载应力。根据行业实测数据,在搭配超级电容模组后,锂电池的循环寿命可以从不足 1000 次提升至 3500 次左右。
2
配电网络架构:共母线 + 分级滤波,降低通路阻抗
配电网络是连接能源侧和负载侧的中间环节,瞬态负载导致的电压波动,本质是电流在配电线路阻抗上的压降。因此,配电网络的设计目标是尽可能降低通路阻抗,同时分级滤除不同频率段的纹波,保证功率传输的低阻抗和高稳定性。主流具身智能机器人的配电网络设计方案采用“共直流母线 + 分级电容储能 +π 型EMI 滤波”的组合架构。
(1)共直流母线设计
多关节驱动器共享直流母线,是工业多轴伺服系统的成熟技术方案,也是具身智能机器人的最优选择。这一方案的核心优势是,可以实现系统内再生能量的就地平衡—— 当部分关节电机处于发电制动状态时,其产生的再生能量可以直接通过母线供给其他处于电动状态的关节电机,而不需要经过储能单元的二次转换,能量回收效率更高。
这一方案的技术细节是,所有关节驱动器的直流侧并联在同一条母线上,母线采用大电流汇流排或多股铜芯屏蔽线缆,以尽可能降低线路阻抗—— 以某品牌Ox型号机器人的48V 供电总线为例,其母线的载流量严格按照所有关节稳态电流总和的3 倍以上设计,布线线宽与铜厚的比例完全符合大电流载流的设计规范,目标是将瞬态大电流下的线路压降控制在总线电压的 5% 以内。
(2)分级电容储能与滤波
为了进一步补偿瞬态功率、减小母线阻抗、滤除不同频段的噪声,直流母线上必须设置电容储能与滤波单元,这是抑制电压波动的核心硬件手段。工程上采用“多级电容阵列 +π 型 EMI 滤波” 的组合设计,将电容按不同特性分级布置在功率传输路径上,分别应对不同频段的纹波。
这一方案的拓扑细节是,从能源侧到负载侧,依次设置一级储能电容、π 型 EMI 滤波单元、二级高频去耦电容组。参数选型上,需根据总线电压和实际峰值电流匹配分级电容值:
● 一级储能电容组:布置在母线的输入端,即超级电容模组和锂电池组的输出端附近,主要用于储存和释放较大容量的能量,补偿中低频段的功率缺口。由于锂电池和超级电容的输出端往往存在一定的寄生电感,在高频工况下,该电感会阻碍电流的快速变化;而一级储能电容组可以在瞬态电流需求出现时,就近提供这部分能量,抵消寄生电感的影响。耐压值上,考虑到母线的瞬态尖峰,48V 总线系统必须选择 80V 以上耐压等级的电容,60V 总线系统则需选择 100V 以上耐压等级的电容,预留足够的安全裕量;容值方面,需根据关节的峰值电流进行匹配:当单关节峰值电流在 20-40A 区间时,单颗电容的容值需在 68-100μF 之间;当峰值电流超过 40A 时,需要将多颗电容并联使用,以达到 120μF 以上的总容值,同时分摊纹波电流,降低单颗电容的 ESR(等效串联电阻)发热。
●二级高频去耦电容组:布置在关节驱动器的三相逆变桥功率输入端,紧邻功率开关管的集电极/ 漏极,主要用于提供高频瞬态电流,抵消功率回路的寄生电感,将功率环路的面积控制在极小范围内 —— 行业的目标是将高频功率环路面积控制在 1.5cm² 以内。这一级电容需要具备极低的 ESL(等效串联电感)和 ESR,因此通常采用多颗小容量(百pF量级)、低 ESR 的陶瓷电容或薄膜电容并联,以进一步降低高频下的回路阻抗,保证在功率器件需要快速切换大电流时,电容能瞬间提供足够的电荷。
●π型EMI 滤波单元:布置在一级储能电容和二级高频去耦电容之间,由共模电感和两侧的X、Y 电容组成,构成 π 型滤波结构。这一设计的核心作用是双向抑制 EMI—— 既抑制前级电源产生的 EMI 噪声进入后级关节驱动器,也抑制后级功率变换过程中产生的高频噪声通过电源线路反向传导到前级电源,避免噪声在整个供电系统中传播。
3
功率变换电路架构:高性能三相逆变桥+抗扰设计
功率变换电路是关节驱动系统的核心执行单元,其作用是将直流母线的电能高效、精准地转化为驱动电机的交流电。为了应对瞬态负载的冲击,该电路需要在拓扑结构、开关器件选型、栅极驱动逻辑和缓冲保护设计上进行针对性优化。
(1)拓扑结构
具身智能机器人的关节电机通常采用三相无刷直流电机(BLDC)或永磁同步电机(PMSM),这类电机的驱动功率级主流拓扑结构为三相电压源型逆变器(VSI)—— 每相桥臂由一个高端开关管和一个低端开关管串联组成,对应电机的三相电枢绕组;通过控制三相桥臂开关管的导通和关断顺序及时间,就可以在电机的三相绕组中产生相位差互成 120° 的旋转磁场,驱动电机转子旋转。
为了应对高频大电流瞬态负载工况,这一拓扑结构的工程实现需要特别关注两点:一是功率器件的布局布线必须采用紧凑对称的“一字型” 或 “T 型” 布局,尽可能缩短大电流走线的长度,将功率回路的寄生电感控制在极低水平;二是逆变桥的上、下桥臂开关管必须设置合理的死区时间,避免两者同时导通造成母线直接短路 —— 这个死区时间需要权衡开关损耗和 EMI 噪声进行精准配置。
(2)开关器件选型
开关器件是三相逆变桥的核心部件,其性能直接决定了关节驱动系统的动态响应能力、效率和可靠性。硅基MOSFET 的开关速度和导通损耗性能上限,已经无法满足48V总线下的高频大电流瞬态负载工况 —— 因此行业主流方案采用氮化镓(GaN)高电子迁移率晶体管(HEMT)作为三相逆变桥的核心开关器件。
GaN 器件的特性恰好适配具身智能机器人关节驱动的核心需求:
● 高功率密度:GaN器件的Specific Resistance(比导通电阻,即芯片面积与通态电阻的乘积)远低于同耐压等级的硅基 MOSFET—— 这意味着,在相同的通态电阻要求下,GaN 器件的芯片面积可以做得更小;结合集成半桥封装设计,可以在极小的体积内集成三相逆变桥的所有功率开关器件,完美适配具身智能机器人关节内部的狭窄安装空间限制。
● 低开关损耗:GaN 器件的反向恢复电荷(Qrr)近乎为零,这意味着在高频开关工况下,器件的反向恢复损耗可以大幅降低 —— 相比同耐压等级的硅基 MOSFET,GaN 器件的开关损耗可以降低约 70%。这一特性不仅可以提升系统的整体能效,还可以简化关节驱动单元的散热设计,进一步缩小关节模组的体积。
● 高耐压能力:主流GaN 器件的耐压等级已覆盖 100V 及以上的区间 —— 完全适配 48V母线电压的瞬态尖峰需求,即使母线电压因再生冲击出现短时抬升,也不会轻易击穿功率器件。
在具体器件选型上,某品牌Ox的旋转执行器驱动电路采用了 100V 耐压的 GaN 功率器件,与集成栅极驱动器的方案配合使用;半导体厂商的参考设计也印证了这一选型逻辑,例如某品牌MOSFET厂商的参考设计采用了三颗GaN 半桥驱动器,单颗器件的耐压为 100V,连续工作电流能力为 35A,可以承受的峰值电流水平足以覆盖 48V 母线的关节电机瞬态需求。
(3)栅极驱动电路优化
GaN 器件的开关速度极快,这是其优势,但也带来了新的设计挑战 —— 如果栅极驱动电路的设计不够完善,开关过程中产生的高频噪声会导致器件的栅极电压出现振荡,甚至引发米勒效应导致桥臂误导通,反而降低了系统的可靠性。因此,栅极驱动电路的设计是 GaN 器件应用的关键环节,必须在开关速度和 EMI 噪声之间实现精准平衡。
应对方案的优化细节包括:
●采用专用隔离栅极驱动器:这类驱动器可以提供足够大的栅极驱动电流,快速对GaN 器件的栅极电容进行充放电,充分发挥 GaN 器件的高开关速度优势;同时,隔离设计可以将驱动控制信号侧与功率侧的强电进行电气隔离,抑制功率侧的噪声向控制侧传输,保护后级控制电路的安全。选型上,驱动器的拉灌电流能力峰值需不小于 4A,且必须具备匹配 GaN 器件开关特性的传输延迟参数 —— 很多集成 GaN 半桥驱动器,将栅极驱动器、GaN 开关管、自举供电二极管和相关逻辑保护电路集成在同一个封装内,不仅可以减小驱动回路的寄生电感,还能大幅简化电路设计。
●精准配置栅极电阻:在栅极驱动回路中,需串联一个阻值较小的电阻,用于微调GaN 器件的开关速度——电阻值越小,开关速度越快,开关损耗越低,但会加剧高频 EMI 噪声的强度;电阻值过大,虽然 EMI 噪声会显著降低,但开关速度会下降,开关损耗会大幅增加。在实际工程中,通常将开通电阻和关断电阻设置为不同的精准阻值 —— 例如,开断电阻设置为 5Ω,关断电阻设置为 2.2Ω,通过二者的阻值差异,平衡开关损耗和 EMI 噪声水平。
● 极致减小驱动回路的寄生电感:驱动回路的走线必须尽可能短,而且要尽可能紧靠功率开关管的栅极和源极引脚布置;在PCB 布局上,需要将功率开关管、栅极驱动器、去耦电容等相关元件集中布置在功率回路附近,以减小环路面积。部分方案还会在栅极驱动器的电源引脚附近就近设置高频去耦电容,进一步减小驱动回路的寄生电感。
● 增设米勒效应抑制电路:为了避免GaN 器件在开关过程中,因栅极–漏极之间的寄生电容耦合的噪声,导致栅极电压意外抬升、引发桥臂误导通的风险,通常会在栅极和源极之间并联一个齐纳二极管(Leiditech BZT52C5V6S,5.6V,200mW, <200pF)和一个低阻值的肖特基二极管(Leiditech LBAT40HT1G, 0.37V, 200mW, <40pF),来抑制米勒感应电流的影响。
(4)缓冲与保护电路设计
针对瞬态负载导致的电流/ 电压尖峰,功率变换电路需要增设缓冲电路和保护元件,快速吸收尖峰能量,限制电压变化率,将功率开关管的工作应力控制在安全区内。典型的设计方案包括:
● RCD 缓冲电路:在三相逆变桥的每个开关管上,需并联由电阻、电容和二极管组成的RCD 缓冲电路。其作用是,在开关管关断过程中,为功率回路的寄生电感提供能量释放通路,减缓开关管两端的电压上升率,降低关断尖峰电压的幅度;电容用于吸收尖峰能量,电阻用于限制电容的放电电流,二极管(Leiditech DSK35, 50V, 3A)用于为电感能量提供续流通路。参数选型上,需根据开关管的性能和功率回路的寄生电感大小精准匹配 —— 通常电阻取值为 10Ω 左右,电容取值为 1nF 左右。
● TVS 管过压箝位:在直流母线的正负极之间,需并联大功率TVS 管 (Leiditech 5.0SMDJ58CA, Vrwm 58V, 5000W ) —— 其响应速度达到皮秒级,可以在极短时间内吸收母线中的尖峰能量,将母线电压箝位在功率开关管的耐压阈值以内,避免功率开关管因瞬态过压而损坏。
● 电流检测与快速保护电路:在三相逆变桥的输出端,需设置高精度、高带宽的相电流检测元件—— 通常采用低成本的采样电阻或非侵入式霍尔电流传感器,配合高精度电流采样放大器,将电机绕组中的三相电流信号转化为电压信号,传输给后级的控制电路。控制电路会实时将检测到的电流与预设的过流保护阈值进行比较,一旦检测到过流故障,会在数微秒内立即触发 PWM 信号封锁,关闭三相逆变桥的开关管,将故障影响限制在最小范围内。
4
系统控制架构:多维度协同抑制瞬态负载
硬件电路是应对瞬态负载冲击的基础保障,但如果没有配套的控制算法进行实时动态调整,硬件的性能上限也无法得到充分发挥。因此,主流方案都采用“多轴协同能量管理 + 电机驱动电流环动态控制 + 再生能量回收” 的全方位软件控制逻辑,与硬件电路配合,共同将瞬态负载的影响控制在系统可承受的范围内。
(1)多轴协同能量管理控制
在多关节协同工作的工况下,系统级的主控单元或动力管理控制器会通过高速实时通信总线,采集所有关节驱动器的实时工作状态—— 包括直流母线电压、电机相电流、电机转速、输出扭矩、关节的位置与角速度等关键参数,实时识别当前处于电动状态(需要吸收功率)和发电状态(反馈再生功率)的关节数量和功率需求,动态统筹母线上的功率流向,将系统的瞬态功率需求在混合储能单元和各关节之间进行合理分配。
这一逻辑的核心是“能量路由器” 调度机制:优先将处于发电状态的关节产生的再生能量,通过母线直接供给处于电动状态的关节使用;如果再生能量的量超过了电动状态的关节需求,再将多余的能量分配给超级电容进行储存;如果超级电容已经充满电,再生能量仍有剩余,则启动制动单元,将多余的能量以热能的形式消耗掉;反之,当母线功率缺口较大时,会命令超级电容通过双向 DC/DC 变换器释放储存的能量,补充母线的功率缺口,避免母线电压大幅跌落。
这一方案需要高实时性的通信总线作为支撑,因此关节驱动器与主控单元之间通常采用EtherCAT 或 CANopen 等工业以太网总线通信,指令传输周期控制在毫秒级以内,确保各关节的功率协同控制精度。
(2)电机驱动控制算法优化
电机驱动的控制算法需要具备极快的动态响应能力—— 在负载电流突变的瞬间,快速调整输出电流,抵消负载波动的影响。应对方案采用基于磁场定向控制(FOC)的双闭环控制架构,即位置环、速度环和电流环的级联控制,通过优化电流环的动态响应,平抑瞬态负载带来的电流波动。
这一方案的技术细节是,FOC 算法将电机的定子电流矢量分解为产生磁场的励磁电流分量(Id)和产生扭矩的扭矩电流分量(Iq),通过独立精准控制这两个分量的大小,实现对电机输出扭矩的精确调整。针对瞬态负载的优化点主要有三个:
● 动态电流限幅:根据转子的实时位置、电机的温度和母线电压的波动幅度,动态调整d/q 轴电流的给定阈值,将电机的相电流峰值限制在功率开关管的安全工作区内,避免出现超过功率开关管承载能力的过流电流。
●负载观测器与前馈补偿:算法中引入了负载转矩观测器,通过采集电机的相电流、转子位置和转速等数据,实时估算关节的实时负载扭矩,将这个估算值作为前馈量,叠加到电流环的给定值上,提前对负载变化做出补偿—— 这可以大幅降低瞬态负载下的电机转速跌落幅度,提升系统的动态响应能力。
●死区时间实时优化:根据电机的电流大小、方向和开关管的实际开关特性,实时调整三相逆变桥上下桥臂的死区时间,在避免桥臂直通的前提下,尽可能缩短死区的持续时间—— 这可以在一定程度上减小开关损耗,同时降低死区导致的电流波形畸变,减小谐波引起的扭矩波动。
(3)再生能量回收与消耗管理
如前所述,当关节电机处于制动或被负载反向拖动状态时,会将机械能转化为电能,反向馈送到直流母线上。这部分再生能量如果得不到妥善处理,会直接导致母线电压异常抬升,引发功率器件过压损坏。因此,必须建立完善的再生能量管理机制,实现再生能量的就地平衡或安全消耗。
在共直流母线架构下,这一控制逻辑的优先级是:优先通过母线将再生能量直接分配给其他正在加速的关节电机,实现能量的就地平衡;如果再生能量的量超过了其他关节的需求,再将多余的能量通过双向DC/DC 变换器充入超级电容模组;如果超级电容已经充满电,再生能量仍有剩余,则启动制动单元 —— 在母线上接入制动电阻,将多余的能量以热能的形式消耗掉,避免母线电压持续升高。制动单元的控制逻辑采用滞环控制方式,当母线电压超过设定的上限阈值时,将制动电阻接入母线;当电压回落到设定的下限阈值以下时,断开制动电阻,避免不必要的能量损耗。
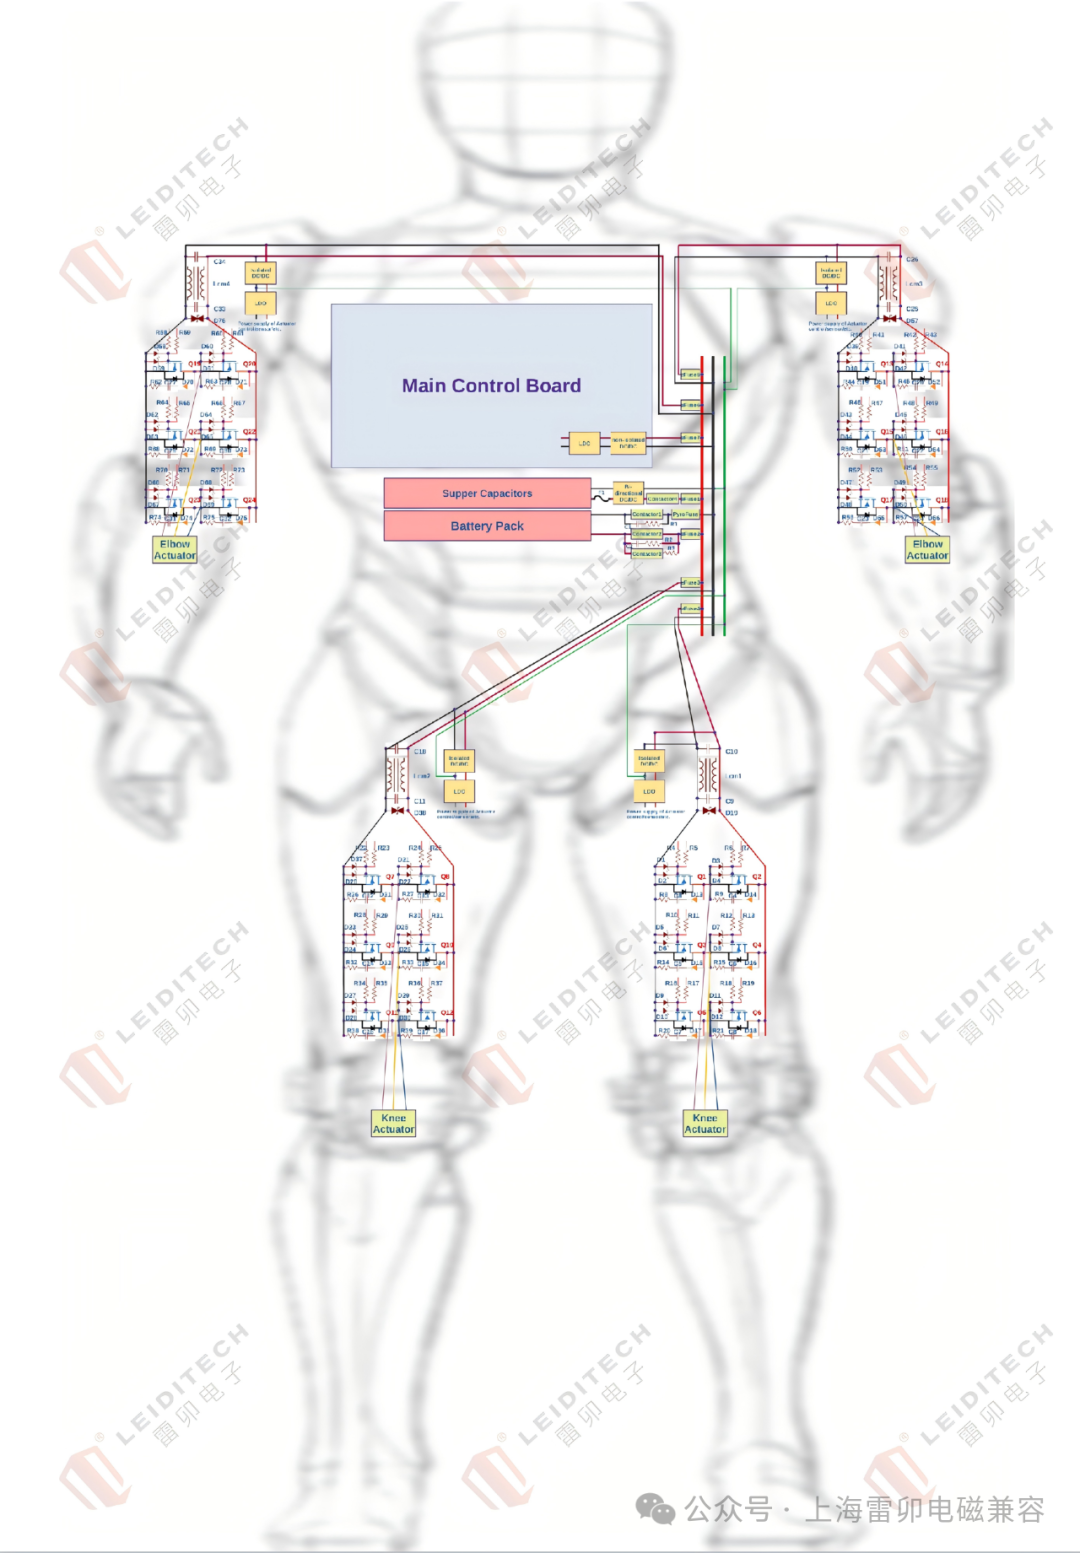
具身智能机器人直流供电系统电路示意图
(为简化示意图,只标明了2个Knee Actuator和2个Elbow Actuator的电路简图,其他Actuator的电路简图类似)
结论
具身智能机器人的关节驱动系统,面临的核心技术挑战是如何在受限的体积、重量、功耗条件下,处理好幅值高、变化快、随机出现的极端瞬态负载波动。为了解决这一难题,需要采用多维度技术措施,从能源架构、功率变换、电磁防护、控制算法、散热多个层面进行系统级优化,形成一套成熟的、可被精准量化的技术解决方案。
核心技术方案是硬件与软件协同配合、多维度技术互补的综合体,能源动力架构层面/功率变换电路层面/电磁兼容与防护层面/系统控制算法层面,四个层面的核心技术缺一不可,任何一个层面的技术缺失,都无法保证系统在极端工况下的可靠性。
关节驱动系统的设计过程,本质是对相互制约的核心技术指标进行综合权衡的工程化过程—— 没有绝对最优的单一技术指标,只有符合产品场景定位的综合性能平衡。
从行业技术发展趋势来看,随着具身智能机器人的动态性能要求进一步提高(如跑得更快、负重更大、动作更复杂流畅),关节驱动系统的技术迭代方向将呈现出三个显著特征:功率集成度进一步提升,混合储能架构进一步优化,数字控制技术与协同控制算法进一步精进。
尽管具身智能机器人的关节驱动技术在不断迭代提升,但工程化的权衡逻辑不会改变—— 技术方案始终会以满足目标场景的实际使用需求为核心,在功率密度、能效比、动态响应能力、EMC 性能、散热能力及成本之间,寻找最优的实现平衡点。
在线留言询价
上海雷卯丨CAN总线浪涌1KV防护新方案
- 一周热料
- 紧缺物料秒杀
| 型号 | 品牌 | 询价 |
|---|---|---|
| RB751G-40T2R | ROHM Semiconductor | |
| CDZVT2R20B | ROHM Semiconductor | |
| MC33074DR2G | onsemi | |
| BD71847AMWV-E2 | ROHM Semiconductor | |
| TL431ACLPR | Texas Instruments |
| 型号 | 品牌 | 抢购 |
|---|---|---|
| TPS63050YFFR | Texas Instruments | |
| STM32F429IGT6 | STMicroelectronics | |
| BU33JA2MNVX-CTL | ROHM Semiconductor | |
| ESR03EZPJ151 | ROHM Semiconductor | |
| IPZ40N04S5L4R8ATMA1 | Infineon Technologies | |
| BP3621 | ROHM Semiconductor |

AMEYA360公众号二维码
识别二维码,即可关注

请输入下方图片中的验证码: