上海永铭:<span style='color:red'>机器人</span>关节电机电容怎么选?空间受限与瞬时大电流下的LKZ液态铝电容方案
  机器人关节电机控制器正朝着高集成度、高实时性和智能化方向演进,电容选型不再只是“容值够不够”的问题,而是要在性能、空间布局和轻量化之间取得平衡。在关节电机控制器电源输入端、板级供电和滤波电路中,尤其关节电机在高速、高负载工况下对瞬时大电流有显著需求,电容需要同时具备大容量储能、低ESR、耐大纹波电流和耐振动能力。  01 总容量与电流通载不足时 ,温升、噪声和供电应需评估  在机器人关节电机这类场景中,用多颗MLCC并联做板级滤波和瞬态储能并不少见。多颗并联可增加标称容量,但受单颗MLCC容量较小限制,整体总容量依然偏低。  在空间受限、瞬时大电流、高频动态负载工况下,若电容组总容量和电流通载能力不足,温升、运行噪声、供电响应速度和控制精度会成为需评估项;对应可能带来发热降额、噪声、供电响应变慢、控制精度受影响,以及返修/停机风险增加等代价。  MLCC本身应用广泛;但是在关节电机空间受限、瞬时大电流为主要矛盾的示例工况下,传统陶瓷电容受材料和工艺限制,单颗容量较小;多颗并联后的总容量和电流通载能力需结合具体方案核算。空间紧、又要扛瞬时大电流并留冗余,选型难点正在这里。  02 产品与选型:LKZ 100V系列液态铝电容  在机器人关节电机控制器中,常见原方案为多颗小容量MLCC并联做板级滤波和瞬态储能。本文以“48颗100V 10μF 1210封装MLCC并联”作为示例对照方案(该设定用于说明选型与测算方法,不作为具体客户事实陈述),用于说明选型与测算。  针对上述对照方案在空间受限、瞬时大电流、高频动态负载下的评估需求,永铭LKZ系列液态铝电解电容采用高密度材料与抗震工艺,具备耐振动、耐大纹波电流、低ESR和宽温工作能力。因为LKZ为液态铝电解电容,采用高密度材料与抗震工艺,单颗可提供100V 150μF标称容量和规格书典型纹波电流900mA;所以在示例BOM中4颗并联可达600μF标称总容量;从而减少并联器件数量和布局压力。  注:具体参数以对应规格书和实测为准。具体选型需结合BOM、工况和整机实测核算。  03示例测算:48颗MLCC对照方案 VS 4颗LKZ并联方案  以“48颗100V 10μF 1210封装MLCC并联”为示例对照方案,LKZ方案按4颗100V 150μF 8×25并联(标称总容量600μF)评估。按示例BOM与结构测算,对应以下变化与评估项:  器件数量:由48颗降至4颗,对应物料管理与布局压力评估项。  标称总容量:按标称值由480μF提升至600μF(+120μF,约+25%),对应板级滤波与瞬态储能评估项。  电流承载:按标称容量与规格纹波电流评估为提升项,具体比例需按规格书与实测核算。  空间占用:按示例项目结构测算约节省20%,对应空间布局与装配评估项。  总体成本:按示例BOM测算口径评估下降超过60%(含器件数量、布局空间、装配管理,未含整机验证费用),对应BOM综合成本评估项。  供应链:国产工艺与材料方案,对应交付稳定性与自主可控评估项。  以上为示例项目测算值;不同项目BOM、工况和结构不同,需结合实测核算。  04工程师Q&A  Q1:机器人关节电机空间小、瞬时电流大,原MLCC方案总容量不足、发热噪声大,选电容先看什么?  先看有限空间内能否提供足够的总容量和电流通载能力,再看ESR、耐纹波电流和耐振动能力。可评估永铭LKZ系列100V 150μF 8×25涂膜铝壳,4颗并联标称总容量600μF,该规格ESR约0.20 Ω、纹波900 mA;上述数据可供板级滤波与瞬态储能评估,是否适用需结合整机实测核算。  Q2:液态铝电容替代多颗MLCC,重点核对哪些参数?  重点核对ESR、额定纹波电流、容值、尺寸、耐振动和宽温工作能力。以LKZ100V 150 μF为例,ESR约0.20 Ω、纹波900 mA;在纹波电流下,ESR约0.20 Ω对应IR压降和发热评估项,纹波900 mA对应高频动态负载下的电流通载评估项。8×25为单颗尺寸,4颗并联替代原48颗1210方案后,按示例项目结构测算器件数量由48颗降至4颗、布局压力下降;具体布局需结合结构核算。  05关节电机电容选型要点  1.算总容量:不要只看单颗容值,按并联后的总容量评估瞬态能量供给。  2.看ESR与纹波电流:低ESR有助于降低发热和纹波压降,耐大纹波电流要匹配高频动态负载。  3.看空间布局:尺寸受限时优先评估小体积大容量方案,减少器件数量和布局压力。  4.看振动与温度:关节电机存在振动和宽温工况,耐振动、宽温工作能力要纳入选型。  5.算综合成本:把器件数量、布局空间、装配管理和供应链稳定性一起算。  6.看供应链:对交付稳定和自主可控有要求的项目,可评估纯国产工艺材料方案。  在机器人关节电机空间受限、瞬时大电流、高频动态负载场景下,永铭LKZ系列液态铝电容的ESR、纹波、容量和尺寸数据,可作为替代多颗MLCC的评估对象之一;是否适用需结合BOM、工况和整机实测核算。  如需验证上述方案,欢迎联系我们申请免费样品和Demo板测试,用真实测试数据验证您的设计。
关键词:
发布时间:2026-10-29 16:47 阅读量:315 继续阅读>>
精准驱动·稳定赋能 | 上海永铭携<span style='color:red'>机器人</span>与电机驱动电容解决方案亮相中国电源学会第二十九届学术年会:<span style='color:red'>机器人</span>与电机驱动篇
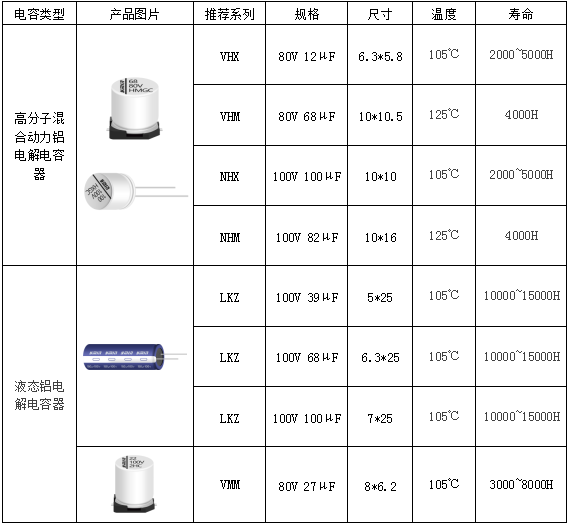
  一、前言  上海永铭电子将于11月6日至7日参加中国电源学会第二十九届学术年会,进驻苏州国际博览中心B1馆D21展位。现场将全面展示新能源发电与储能、电气化交通、AI服务器、机器人与电机驱动、功率器件配套五大领域电容解决方案。  本篇将以机器人(关节驱动、控制系统、工业电源)为代表应用展开说明,其余场景的完整电容选型建议,欢迎您莅临B1馆D21展位现场交流。  二、永铭机器人电容解决方案  1) 关节驱动器  机器人关节的每一次精准转向、瞬时启停,背后都有一场“看不见的电力博弈”。面对高集成化设计带来的空间挤压与实时性严苛考验,永铭电容方案在关节驱动控制器,以纹波抑制稳住电压脉搏,以瞬时大电流响应峰值功率召唤。  2)电源模块  电源模块作为机器人的供电“心脏”,对电容器提出了长寿命、耐大纹波、瞬态响应快及小型化的严苛要求。永铭高压铝电解电容KCM系列液态引线型铝电解电容,正是针对上述需求打造的理想电容解决方案:  2)工业机器人:面向高负载工况的稳定驱动  工业机器人广泛应用于自动化装配、搬运等制造场景。面对设备频繁启停、加减速及负载变化带来的剧烈冲击,永铭电容方案以强大的母线稳压能力与长期可靠性,保障高负载工况下的稳定驱动。  三、精准驱动,稳定赋能  机器人的每一次精准转向、每一次高负载运转,背后都离不开高可靠电源器件的底层脉搏。永铭通过 VHX/VHM 高分子混合动力铝电解、KCM 高压液态及 SW3 基板自立型等系列,构建了覆盖关节驱动 → 电源模块 → 工业机器人伺服母线的全链路电容矩阵。  更多针对不同功率等级、不同结构设计的选型建议与实测数据,欢迎莅临 B1馆D21展位,与永铭工程师面对面交流。  11月6日至7日,永铭在苏州国际博览中心 B1馆D21,期待您的莅临!
关键词:
发布时间:2026-10-27 15:46 阅读量:276 继续阅读>>
直播预告丨AMEYA360×ROHM:AI 服务器电源与<span style='color:red'>机器人</span>应用,同步解锁 ROHM ESH 官方技术论坛
  AI 算力爆发,服务器功耗持续飙升,下一代800V/±400VDC 高压直流供电架构成为行业大势;工业机器人、自动化设备对电源器件效率、可靠性提出严苛考验。  AMEYA360 联合 IDM 大厂ROHM 罗姆,带来专场技术直播,深度拆解 Power Rack AI 服务器电源完整解决方案,同时分享功率器件在机器人领域落地实践,工程师不要错过!  扫描海报二维码即可预约直播,直播间福利多多,多重好礼等你拿!  直播信息  直播时间  10 月 30 日 15:00‑17:00   直播嘉宾  AMEYA360 PM Dean(主持人)  ROHM FAE Musk(原厂技术分享)  直播核心看点  AI 时代功耗危机  AI 服务器耗电量激增背景,传统电源架构瓶颈解析  下一代供电演进  800V 总线高压直流架构优势,降低线缆损耗、减重降铜材成本,DC‑Grid 可再生能源适配方案  ROHM Power Rack 完整方案  IDM 垂直整合优势,SiC MOSFET、GaN HEMT、模拟驱动 IC、分流电阻器全器件矩阵 ✅GPU 功耗迭代趋势:面向 1MW 高功率机架的电源系统设计思路  拓展应用  功率半导体在工业机器人、自动化装备的实际市场应用  在线答疑  设计难题现场问诊,和原厂 FAE 面对面交流  直播间福利  直播互动抽奖,电子周边、礼品等多重好礼等你来!  各位工程师朋友,为了确保中奖后奖品能顺利派发,请记得在参与直播抽奖前花 30 秒填写下方的【登记表】。建议大家现在就可以提前填写锁定资格,这样中奖后小助手就能第一时间为您安排奖品寄送啦!  在登记表下方,我们为大家同步推荐了【ROHM官方技术论坛(ESH)】。接下来,为大家详细介绍一下这个极具含金量的原厂级技术交流平台:  什么是ROHM官方技术论坛(ESH)?  ROHM官方技术论坛(ESH)是罗姆半导体专为电子工程师打造的官方线上技术支持与交流平台。平台汇集海量原厂技术白皮书、应用指南及仿真设计资料,并有罗姆原厂专家在线提供权威的技术答疑与选型支持,助力工程师攻克研发难题,加速产品设计落地。  如何注册/登录ROHM官方技术论坛(ESH)?  工程师可通过以下步骤注册 / 登录:  PC 端入口:  https://esh.rohm.com.cn/s/?language=zh_CN&utm_source=ichunt.com&utm_medium=referral&utm_campaign=250703  移动端入口:  1、点链接进入主页(图 1)点击右上角注册&登录  https://esh.rohm.com.cn/s/?language=zh_CN&utm_source=ichunt.com&utm_medium=referral&utm_campaign=250703图1  2、跳转到(图 2),点击新用户注册&登录图2  3、这个页面比较长要往下滑动才看得到注册按钮,找到注册按钮点击(不要直接填写邮箱登录)  4、 密码要设置的比较复杂,最好设置自己能记住的 (最后登录时需要输入密码) , 行业选项无法选中,可忽略不填   5、提交信息后,去注册邮箱收激活账号的邮件,点击链接激活    6、点击激活链接后,再重新到第一步,点击链接,用邮箱&密码进行登录(必须要登录一次才算有效注册)  https://esh.rohm.com.cn/s/?language=zh_CN&utm_source=ichunt.com&utm_medium=referral&utm_campaign=250703   注:使用 PC 端进行 ESH 注册,邮箱激活后会自动跳转到 ESH 首页并登录,  若没有自动登录且跳转到首页或显示错误,还需要到首页自行登录一次  注册完成后必须要登录才算有效注册!!!      还没有预约直播的小伙伴,扫描海报二维码完成预约,10 月 29 日 14:00,我们直播间不见不散!
发布时间:2026-10-26 14:46 阅读量:513 继续阅读>>
上海永铭丨<span style='color:red'>机器人</span>/无人机电调板紧凑化,旁路电容怎么选?LKZ笔型涂膜铝壳电容实测解析
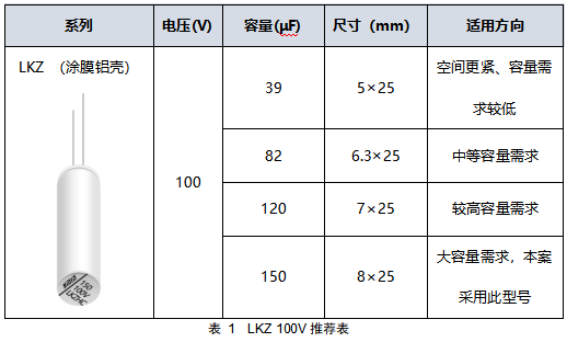
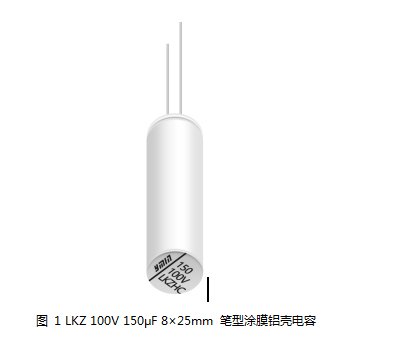
  机器人、无人机电调板越做越密,电容选型通常卡在四个约束上:大容量、小体积、高耐纹波、耐高温。常规圆柱电容在高度受限场景下,往往要在容量与体积、耐纹波与温升、耐高温与寿命之间做取舍。  本文从电调直流母线/旁路电容位置的选型约束出发,结合永铭LKZ系列笔型涂膜铝壳电容的规格参数与实测数据,给出一个可评估的替代思路。文中数据来自永铭规格书及内部实测,商业测算为典型应用测算,具体以项目核算为准。  一、电调板电容选型,常规圆柱电容卡在哪?  电调模块的直流母线/旁路电容位置,电容要扛住电机启动瞬间的浪涌电流,还要在高温、高纹波下保持寿命。常规标准圆柱电容在这个场景下有三个现实问题:  第一,高度方向受限。 标准圆柱结构在高度上占用空间大,电调板留给功率器件和散热设计的空间被压缩,整机功率密度上不去。若改用小尺寸低容量品,又可能扛不住电机启动浪涌,导致电容鼓包失效。  第二,ESR(等效串联电阻)偏高,发热集中。 标准铝壳散热面积有限,ESR偏高。大纹波下焦耳热积聚,电解液干涸,寿命指数级下降。  第三,耐纹波与耐高温难以兼顾。 电调板在105℃环境、急加速、负载突变等工况下,电容温升过高会直接拉低寿命,进而带来高温宕机、炸机风险和售后返修率上升。  常规电容并非性能不足,而是电调场景约束更苛刻:空间要小,容量要大,纹波要扛,温度要耐。常规结构很难同时满足。  二、LKZ笔型涂膜铝壳电容:结构、材料、散热三个层面的设计  永铭LKZ系列笔型涂膜铝壳电容,从结构、材料、散热三个层面针对上述约束做设计。  结构:笔型涂膜铝壳。 采用涂膜铝壳工艺,在保证耐压和密封性的前提下,优化内部卷绕密度,实现同等容量下体积比标准品缩小30%以上,高度降低20%。对于高度受限的电调板,这意味着可以腾出空间给功率器件和散热设计。  材料:低ESR,从源头减少发热。 采用高电导率电解液和低ESR电解纸,显著降低ESR。以LKZ 100V 150μF 8×25mm为例,依据永铭规格书及内部实测数据,在100kHz条件下,ESR低至约0.20Ω,有助于从源头减少焦耳热产生。  散热:涂膜铝壳+低ESR,温升降低。 涂膜铝壳设计提高表面散热效率,配合低ESR特性,使电容在同等纹波电流下温升降低15—20℃。在105℃环境下,额定纹波电流承受能力提升50%。  三、规格实测数据:LKZ系列部分规格参数  以下是LKZ系列部分规格的实测数据,供选型和替换评估参考。  数据来源:永铭规格书及内部实测。上表为部分规格实测数据,具体选型以最新规格书为准。  从表中可以看到,随着尺寸增加,ESR从0.50Ω降至0.20Ω,纹波承受能力从500mA提升到900mA。对于电调直流母线/旁路位置,LKZ 100V 150μF 8×25mm在ESR和耐纹波能力上具备较好的平衡。  在电调模块实测中,替换永铭LKZ后,体积、耐纹波、温升、寿命四项指标同步改善:同容量体积缩小30%以上、105℃耐纹波能力提升50%、同等纹波下温升降低18℃、寿命延长2倍以上。  回到实际替换评估,工程师可以这么用这份数据:  替换评估四步法  ① 定边界  确认母线最高电压、最高环境温度、安装空间。  ② 算余量  实测纹波按频率/温度修正,留足降额余量。  ③ 对规格  将折算值对比规格书额定值。  ④ 下决策  ✅ 余量充足:直接上板测启动浪涌与表面温升。  ❌ 余量不足/超限:建议并联、加大规格或联系永铭联合评估。  四、电调模块实测:四项指标同步改善  在电调模块实测中,替换永铭LKZ后,体积、耐纹波、温升、寿命四项指标同步改善:  l 同容量体积缩小30%以上,高度降低20%;  l 105℃耐纹波能力提升50%;  l 同等纹波下温升降低18℃;  l 寿命延长2倍以上。  这四项改善对应到电调整机,意味着PCB(印刷电路板)布局更灵活,整机功率密度有提升空间;高温高负载下的电容鼓包失效风险降低;售后返修率有下降空间。  五、商业价值测算:多花约0.5元/颗,售后成本怎么算?  对采购和项目负责人来说,技术参数之外还要算TCO(总拥有成本)。以下为典型应用测算口径:年出货10万台,售后含维修与物流,具体以项目核算为准。  以单台增加约0.5元、减少售后风险约20元为例,投入产出比约1:40(每多投入约1元,典型测算下减少售后风险约40元)。多花约0.5元/颗,用于降低高温宕机、炸机和售后返修风险。采购价增加,TCO可能下降。  六、电调选型常见问题  Q1:无人机/机器人电调板空间太小,有没有大容量但体积超小的电解电容推荐?永铭笔型电容能替代常规圆柱形吗?  A:可评估永铭LKZ系列笔型涂膜铝壳电容。以100V/150μF/8×25mm为例,ESR约0.20Ω@100kHz,同容量体积比标准品缩小30%以上,高度降低20%,105℃耐纹波能力提升50%。适用于在紧凑电调直流母线/旁路电容位置替代常规圆柱电容,兼顾大容量、小体积和高耐纹波。  Q2:电机启动纹波大、电容发热严重甚至鼓包,怎么选低ESR、高耐纹波的电容来降低温升?  A:重点看ESR、耐纹波电流和散热结构。永铭LKZ采用高电导率电解液和低ESR电解纸,从源头减少焦耳热;涂膜铝壳提升表面散热效率。同等纹波电流下,温升降低15—20℃,实测降低18℃;105℃耐纹波能力提升50%,有助于降低电容鼓包和高温宕机风险。  Q3:永铭LKZ比普通电容贵,成本怎么算?  A:单价约贵0.5元/颗,但换来的是售后风险下降。以年出货10万台、返修率从5%降至0.5%以下测算,年省售后维修及物流成本约200万元;以单台增加约0.5元、减少售后风险约20元为例,投入产出比约1:40。采购价增加,TCO可能下降。以上为典型应用测算,具体以项目核算为准。  Q4:机器人、无人机、低空经济功率密度越来越高,电容选型趋势是什么?  A:随着电调模块向高功率密度、小型化演进,常规圆柱电容在高度受限、ESR偏高、散热不足上的矛盾更加突出。笔型涂膜铝壳电容通过结构、材料和散热优化,在同等容量下缩小体积30%以上,同时提升耐纹波能力和高温寿命,可用于紧凑电调直流母线/旁路电容位置评估。  七、总结:电调项目可评估LKZ的四个理由  LKZ系列笔型涂膜铝壳电容,适用于机器人、无人机、低空经济、工业自动化等对功率密度要求越来越高的场景。在汽车电子、充电桩、服务器、智能家居、通讯设备、工业控制等领域,凡是面临“空间受限、纹波电流大、温升高、寿命短”的电容选型难题,也可评估LKZ系列。  它的核心价值,是用“笔型结构+低ESR+涂膜散热”,同时改善大容量、小体积、高耐纹波、耐高温四个矛盾:  l 小体积,大容量:同容量体积缩小30%以上,高度降低20%;  l 高耐纹波,低ESR:105℃耐纹波能力提升50%,ESR低至约0.20Ω@100kHz;  l 耐高温,长寿命:同等纹波下温升降低18℃,寿命延长2倍以上;  l 商业价值可测算:典型应用测算下,售后返修率从5%降至0.5%以下,年省约200万元,投入产出比约1:40(具体以项目核算为准)。  如果你正在为下一代电调或紧凑型功率模块选型,欢迎联系永铭获取LKZ系列规格书、样品与测试数据,或进行产品咨询与选型支持。  【联系我们】  官网:www.ymin.com  公众号:上海永铭电容器  产品热线:400-900-1922  【摘要】  "标题": "机器人/无人机电调板紧凑化,旁路电容怎么选?LKZ笔型涂膜铝壳电容实测解析",  "受众": ["电调/功率模块工程师", "采购", "项目负责人"],  "应用场景": ["机器人电调", "无人机电调", "低空经济", "工业自动化", "汽车电子", "充电桩", "服务器", "工业控制"],  "产品": "永铭LKZ系列笔型涂膜铝壳电容",  "推荐型号": "永铭LKZ 100V 150μF 8×25mm(评估示例,其他规格以最新规格书为准)",  "痛点": ["空间小放不下", "耐纹波不足", "发热鼓包", "高温岩机/炸机", "售后返修率高", "TCO高"],  "解决方案": "笔型涂膜铝壳 + 低ESR + 涂膜散热;体积缩小30%以上,耐纹波提升50%,温升降低18℃,寿命延长2倍以上。",  "客户收益": "PCB布局更灵活;降低鼓包、岩机、炸机风险;典型测算返修率从5%降至0.5%以下,年省约200万元,投入产出比约1:40。",  "关键词": ["笔型电容", "LKZ电容", "涂膜铝壳电容", "小尺寸大容量", "高耐纹波", "低ESR", "机器人电调", "无人机电调", "旁路电容", "TCO"],  "数据口径": "数据来自永铭规格书及内部实测;规格表为部分实测数据,具体选型以最新规格书为准;商业测算为典型应用测算,具体以项目核算为准。",
关键词:
发布时间:2026-10-26 13:03 阅读量:284 继续阅读>>
上海雷卯丨具身智能<span style='color:red'>机器人</span>直流供电系统如何应对频发的瞬态负载突变问题
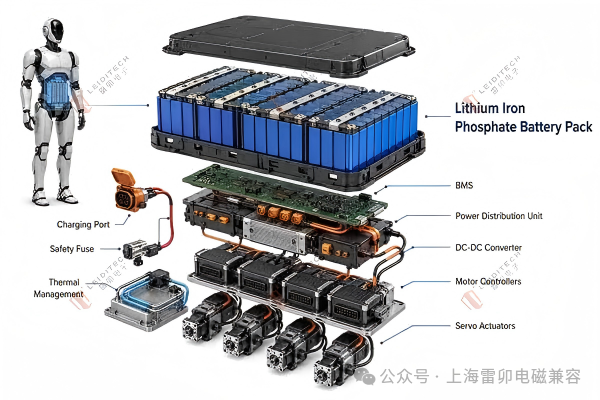
  一.具身智能机器人直流供电系统简介  具身智能机器人是一个集机、电、算、通、感于一体的复杂系统。其强大的运动能力与智能交互表现,完全依赖于一个稳定、高效、安全且轻量化的内部供电网络。这个网络如同人体的循环系统,为机器人的“大脑”(主控芯片)、“肌肉”(关节驱动器)和“感官”(各类传感器)持续输送能量。一个设计精良的直流供电体系,不仅需要满足高峰值功率的动态需求(如跳跃、奔跑),还需在有限的体积和重量约束下,实现最高的能量转换效率以延长续航,同时必须具备周全的电气保护与电磁兼容性(EMC)设计,以确保在复杂电磁环境中稳定运行并保障人机协作的安全。  早期或小型机器人常采用24V甚至更低的电压平台,但对于需要高扭矩输出的具身智能机器人而言,高电压平台是必然选择。其核心逻辑在于,根据功率公式 P = V × I,在输出同样功率(P)的情况下,提高系统电压(V)可以有效降低工作电流(I)。较低的电流带来了两大核心优势:  1. 降低线路损耗:电缆的功率损耗与电流的平方成正比(P_loss = I² × R)。电流减半,理论上线损可降低至原来的四分之一,这直接提升了从电池到负载的能量传输效率,对延长续航至关重要。  2. 减轻线束重量:较低的电流允许使用更细的导线(更小的线径),从而显著减轻整个机器人内部电源线束的重量和体积。对于以“克”为单位进行减重的机器人设计而言,这一优势极为关键。  目前,48V直流母线已成为行业公认的主流标准。这一选择的主要依据是国际电工委员会(IEC 62368-1 / 老 IEC 60950-1,IT/AV 设备)定义的安全特低电压(SELV/ES1)标准,其直流电压限值通常为60V。48V平台在提供高功率能力的同时,处在安全电压范围的上限,兼顾了性能与安全,无需采取昂贵且复杂的高压绝缘防护措施。  具身智能机器人在行走、奔跑、搬运、姿态切换或受外力干扰时,关节驱动电机会面临剧烈的瞬态负载波动—— 短时间内扭矩的大幅跃升或骤降会导致母线电流出现数倍于稳态的尖峰、母线电压发生剧烈波动,甚至引发系统电磁干扰(EMI)超标、功率器件过流击穿、驱动器欠压锁存等故障。为解决这一核心技术难题,主流人形机器人厂商都在研究各种技术路线,尝试各个层面的措施来系统性抵消瞬态负载带来的冲击。  具身智能机器人及其直流供电系统图示  二. 具身智能机器人直流供电系统瞬态负载  成因与危害  1  瞬态负载的核心成因  具身智能机器人的关节执行单元本质是集成化伺服驱动系统,无框力矩电机是主流动力输出部件—— 从技术原理上看,电机的输出扭矩与相电流成正比,当关节的机械负载发生突变时,电机的电功率需求会在极短时间内(通常在毫秒级甚至微秒级)出现跃升,这是导致供电链路波动的根源。从实际工况维度看,引发瞬态负载的典型场景包括三类:  ► 启动/ 堵转尖峰:关节电机从静止状态开始启动的瞬间,由于机械惯性的存在,电机的输出扭矩需求会在短时间内达到稳态的2-5 倍,对应的输入电流也会同步跃升。以某品牌Hx型号机器人的膝关节执行器为例,其输出扭矩极限为 360N・m,在启动阶段的瞬时电流峰值可达稳态的 3 倍以上。  ► 动态负载突变:机器人在高速奔跑、跨越障碍物、搬运重物或受到外部撞击干扰时,为了维持姿态稳定,关节电机的输出扭矩需要在极短时间内进行大幅调整。这类工况下,负载的变化率通常远高于电机的电气响应速度,会直接导致母线电流的剧烈波动。  ► 再生能量冲击:当关节电机处于制动状态或被负载反向拖动时(如下蹲阶段的膝关节电机),电机的工作状态会从电动模式切换到发电模式,将机械能转化为电能,反向馈送到直流母线上。如果这部分再生能量无法被及时消耗或回收,会直接导致母线电压出现尖峰,严重时超过功率器件的耐压阈值。  2  对供电与驱动系统的致命危害  关节驱动的瞬态负载不是单一的电流波动问题,而是会沿着供电链路反向传导,触发“电流尖峰 - 电压波动 - 电磁干扰 - 器件失效” 的连锁风险。具体来看,其危害传导路径包含四层:  ► 功率器件的过流/ 过压击穿风险:瞬态负载对应的尖峰电流,会在供电线路的寄生电感上产生反向电动势,导致母线电压出现瞬时跌落;而当再生能量馈送回母线时,又会造成母线电压瞬时抬升。以行业主流的48V 供电总线为例,这类电压波动的幅度可能超过 ±20%—— 如果没有针对性的防护设计,无论是欠压导致的驱动器锁存重启,还是过压直接击穿功率开关器件,都会造成关节驱动失效。  ► 供电链路的稳定性被破坏:具身智能机器人的多关节驱动系统采用共直流母线架构—— 所有关节驱动器并联在同一条母线上,共享能源输入。在机器人的动态运动工况下,多个关节的瞬态负载电流会在母线上叠加,导致母线电压纹波大幅增大,甚至出现谐波谐振。这种波动会通过供电线路传导到其他稳态工作的关节驱动器上,引发电流环控制的参考点偏移,最终造成关节输出扭矩波动、运动精度下降,严重时会导致机器人姿态失衡摔倒。  ► 电磁干扰(EMI)超标,引发控制逻辑故障:尖峰电流的高变化率(di/dt)会在功率回路的寄生电感上产生高频噪声,这类噪声会通过线缆向外辐射干扰,或通过电源线路传导到其他敏感电路。关节驱动的控制电路包含编码器、电流采样、通信总线等弱信号电路,抗干扰能力较差;如果 EMI 强度超过了电路的抗扰度阈值,会导致采样数据失真、通信丢包、电机转子位置检测出现偏差,最终造成电机控制逻辑混乱。  ► 能源单元的寿命加速衰减:如果采用单一锂电池供电,瞬态负载的高倍率放电电流会在电池的内阻上产生大量热量,导致电池内部温度快速上升;而再生能量的反向馈送,又会造成电池的充电电流瞬时过大。这两种工况都会导致锂电池的内部电极材料加速老化,循环寿命显著衰减—— 根据行业实测数据,在没有配合超级电容模组的情况下,锂电池的循环寿命会从常规的 2000 次以上直接衰减至不足 1000 次。  三、具身智能机器人直流供电系统应对瞬态负载的技术措施方案  针对瞬态负载冲击的多维度危害,不能采用单一技术应对,而是需要构建“功率源层-配电网络层-功率变换层-控制层”四层协同优化的架构,从能量储备、阻抗匹配、噪声抑制和动态响应四个维度针对性消解瞬态负载带来的冲击。这一架构的核心设计逻辑是 “分层补偿、分级滤波、协同控制”—— 在功率源侧补充瞬态能量储备,在配电侧优化通路阻抗,在驱动侧快速限制电流波动,在系统层面统筹分配瞬时功率需求。  1  动力源架构:混合储能,实现瞬态功率补偿  这是解决瞬态负载冲击最基础也是最关键的一环—— 其核心逻辑是,利用不同储能元件的特性互补,分别应对持续功率和瞬时高功率需求。具体来说,锂电池负责提供机器人行走、作业等常规场景的持续功率,而超级电容作为高峰功率补偿单元,专门负责在负载突变时快速释放瞬时功率,平抑电池的功率波动,两者的特性互补刚好可以覆盖具身智能机器人的全工况功率需求。  行业内主流的拓扑架构为“半主动式 DC/DC 混合储能架构”,某品牌Hx型号机器人的动力舱就采用了这一方案。该架构的设计细节是主能源母线采用48V 高倍率锂电池组,并联一组由双向 DC/DC 变换器控制的超级电容模组。这里的关键是,超级电容并非简单与锂电池并联,而是通过双向 DC/DC 变换器实现与锂电池的功率解耦 —— 这意味着,双向 DC/DC 变换器可以实时动态调整超级电容的充放电状态,以及对母线的功率补偿幅度,让锂电池只需要提供持续稳态功率,瞬态功率的需求完全由响应速度更快的超级电容来承担。  这一方案的技术优势有三点:  ► 瞬态响应速度快:超级电容的功率密度是锂电池的数倍,响应速度达到毫秒级—— 在负载突变的瞬间,超级电容可以在锂电池的输出电流还未发生明显变化时,率先释放大电流,快速补偿功率缺口,将母线电压的波动幅度控制在合理范围内。  ► 能量回收效率高:当关节电机处于再生制动状态时,超级电容可以优先回收这部分反馈能量,而不是让这部分反向电流直接冲击锂电池。后续当系统再次出现功率缺口时,超级电容可以将这部分储存的能量重新释放到母线中,既降低了电池的瞬时充放电压力,也提升了系统的整体能效,实测能效提升幅度可达8%。  ► 延长电池寿命:超级电容的“削峰填谷” 作用,将锂电池的工作电流变化率限制在较低水平,大幅降低了电池的动态负载应力。根据行业实测数据,在搭配超级电容模组后,锂电池的循环寿命可以从不足 1000 次提升至 3500 次左右。  2  配电网络架构:共母线 + 分级滤波,降低通路阻抗  配电网络是连接能源侧和负载侧的中间环节,瞬态负载导致的电压波动,本质是电流在配电线路阻抗上的压降。因此,配电网络的设计目标是尽可能降低通路阻抗,同时分级滤除不同频率段的纹波,保证功率传输的低阻抗和高稳定性。主流具身智能机器人的配电网络设计方案采用“共直流母线 + 分级电容储能 +π 型EMI 滤波”的组合架构。  (1)共直流母线设计  多关节驱动器共享直流母线,是工业多轴伺服系统的成熟技术方案,也是具身智能机器人的最优选择。这一方案的核心优势是,可以实现系统内再生能量的就地平衡—— 当部分关节电机处于发电制动状态时,其产生的再生能量可以直接通过母线供给其他处于电动状态的关节电机,而不需要经过储能单元的二次转换,能量回收效率更高。  这一方案的技术细节是,所有关节驱动器的直流侧并联在同一条母线上,母线采用大电流汇流排或多股铜芯屏蔽线缆,以尽可能降低线路阻抗—— 以某品牌Ox型号机器人的48V 供电总线为例,其母线的载流量严格按照所有关节稳态电流总和的3 倍以上设计,布线线宽与铜厚的比例完全符合大电流载流的设计规范,目标是将瞬态大电流下的线路压降控制在总线电压的 5% 以内。  (2)分级电容储能与滤波  为了进一步补偿瞬态功率、减小母线阻抗、滤除不同频段的噪声,直流母线上必须设置电容储能与滤波单元,这是抑制电压波动的核心硬件手段。工程上采用“多级电容阵列 +π 型 EMI 滤波” 的组合设计,将电容按不同特性分级布置在功率传输路径上,分别应对不同频段的纹波。  这一方案的拓扑细节是,从能源侧到负载侧,依次设置一级储能电容、π 型 EMI 滤波单元、二级高频去耦电容组。参数选型上,需根据总线电压和实际峰值电流匹配分级电容值:  ● 一级储能电容组:布置在母线的输入端,即超级电容模组和锂电池组的输出端附近,主要用于储存和释放较大容量的能量,补偿中低频段的功率缺口。由于锂电池和超级电容的输出端往往存在一定的寄生电感,在高频工况下,该电感会阻碍电流的快速变化;而一级储能电容组可以在瞬态电流需求出现时,就近提供这部分能量,抵消寄生电感的影响。耐压值上,考虑到母线的瞬态尖峰,48V 总线系统必须选择 80V 以上耐压等级的电容,60V 总线系统则需选择 100V 以上耐压等级的电容,预留足够的安全裕量;容值方面,需根据关节的峰值电流进行匹配:当单关节峰值电流在 20-40A 区间时,单颗电容的容值需在 68-100μF 之间;当峰值电流超过 40A 时,需要将多颗电容并联使用,以达到 120μF 以上的总容值,同时分摊纹波电流,降低单颗电容的 ESR(等效串联电阻)发热。  ●二级高频去耦电容组:布置在关节驱动器的三相逆变桥功率输入端,紧邻功率开关管的集电极/ 漏极,主要用于提供高频瞬态电流,抵消功率回路的寄生电感,将功率环路的面积控制在极小范围内 —— 行业的目标是将高频功率环路面积控制在 1.5cm² 以内。这一级电容需要具备极低的 ESL(等效串联电感)和 ESR,因此通常采用多颗小容量(百pF量级)、低 ESR 的陶瓷电容或薄膜电容并联,以进一步降低高频下的回路阻抗,保证在功率器件需要快速切换大电流时,电容能瞬间提供足够的电荷。  ●π型EMI 滤波单元:布置在一级储能电容和二级高频去耦电容之间,由共模电感和两侧的X、Y 电容组成,构成 π 型滤波结构。这一设计的核心作用是双向抑制 EMI—— 既抑制前级电源产生的 EMI 噪声进入后级关节驱动器,也抑制后级功率变换过程中产生的高频噪声通过电源线路反向传导到前级电源,避免噪声在整个供电系统中传播。  3  功率变换电路架构:高性能三相逆变桥+抗扰设计  功率变换电路是关节驱动系统的核心执行单元,其作用是将直流母线的电能高效、精准地转化为驱动电机的交流电。为了应对瞬态负载的冲击,该电路需要在拓扑结构、开关器件选型、栅极驱动逻辑和缓冲保护设计上进行针对性优化。  (1)拓扑结构  具身智能机器人的关节电机通常采用三相无刷直流电机(BLDC)或永磁同步电机(PMSM),这类电机的驱动功率级主流拓扑结构为三相电压源型逆变器(VSI)—— 每相桥臂由一个高端开关管和一个低端开关管串联组成,对应电机的三相电枢绕组;通过控制三相桥臂开关管的导通和关断顺序及时间,就可以在电机的三相绕组中产生相位差互成 120° 的旋转磁场,驱动电机转子旋转。  为了应对高频大电流瞬态负载工况,这一拓扑结构的工程实现需要特别关注两点:一是功率器件的布局布线必须采用紧凑对称的“一字型” 或 “T 型” 布局,尽可能缩短大电流走线的长度,将功率回路的寄生电感控制在极低水平;二是逆变桥的上、下桥臂开关管必须设置合理的死区时间,避免两者同时导通造成母线直接短路 —— 这个死区时间需要权衡开关损耗和 EMI 噪声进行精准配置。  (2)开关器件选型  开关器件是三相逆变桥的核心部件,其性能直接决定了关节驱动系统的动态响应能力、效率和可靠性。硅基MOSFET 的开关速度和导通损耗性能上限,已经无法满足48V总线下的高频大电流瞬态负载工况 —— 因此行业主流方案采用氮化镓(GaN)高电子迁移率晶体管(HEMT)作为三相逆变桥的核心开关器件。  GaN 器件的特性恰好适配具身智能机器人关节驱动的核心需求:  ● 高功率密度:GaN器件的Specific Resistance(比导通电阻,即芯片面积与通态电阻的乘积)远低于同耐压等级的硅基 MOSFET—— 这意味着,在相同的通态电阻要求下,GaN 器件的芯片面积可以做得更小;结合集成半桥封装设计,可以在极小的体积内集成三相逆变桥的所有功率开关器件,完美适配具身智能机器人关节内部的狭窄安装空间限制。  ● 低开关损耗:GaN 器件的反向恢复电荷(Qrr)近乎为零,这意味着在高频开关工况下,器件的反向恢复损耗可以大幅降低 —— 相比同耐压等级的硅基 MOSFET,GaN 器件的开关损耗可以降低约 70%。这一特性不仅可以提升系统的整体能效,还可以简化关节驱动单元的散热设计,进一步缩小关节模组的体积。  ● 高耐压能力:主流GaN 器件的耐压等级已覆盖 100V 及以上的区间 —— 完全适配 48V母线电压的瞬态尖峰需求,即使母线电压因再生冲击出现短时抬升,也不会轻易击穿功率器件。  在具体器件选型上,某品牌Ox的旋转执行器驱动电路采用了 100V 耐压的 GaN 功率器件,与集成栅极驱动器的方案配合使用;半导体厂商的参考设计也印证了这一选型逻辑,例如某品牌MOSFET厂商的参考设计采用了三颗GaN 半桥驱动器,单颗器件的耐压为 100V,连续工作电流能力为 35A,可以承受的峰值电流水平足以覆盖 48V 母线的关节电机瞬态需求。  (3)栅极驱动电路优化  GaN 器件的开关速度极快,这是其优势,但也带来了新的设计挑战 —— 如果栅极驱动电路的设计不够完善,开关过程中产生的高频噪声会导致器件的栅极电压出现振荡,甚至引发米勒效应导致桥臂误导通,反而降低了系统的可靠性。因此,栅极驱动电路的设计是 GaN 器件应用的关键环节,必须在开关速度和 EMI 噪声之间实现精准平衡。  应对方案的优化细节包括:  ●采用专用隔离栅极驱动器:这类驱动器可以提供足够大的栅极驱动电流,快速对GaN 器件的栅极电容进行充放电,充分发挥 GaN 器件的高开关速度优势;同时,隔离设计可以将驱动控制信号侧与功率侧的强电进行电气隔离,抑制功率侧的噪声向控制侧传输,保护后级控制电路的安全。选型上,驱动器的拉灌电流能力峰值需不小于 4A,且必须具备匹配 GaN 器件开关特性的传输延迟参数 —— 很多集成 GaN 半桥驱动器,将栅极驱动器、GaN 开关管、自举供电二极管和相关逻辑保护电路集成在同一个封装内,不仅可以减小驱动回路的寄生电感,还能大幅简化电路设计。  ●精准配置栅极电阻:在栅极驱动回路中,需串联一个阻值较小的电阻,用于微调GaN 器件的开关速度——电阻值越小,开关速度越快,开关损耗越低,但会加剧高频 EMI 噪声的强度;电阻值过大,虽然 EMI 噪声会显著降低,但开关速度会下降,开关损耗会大幅增加。在实际工程中,通常将开通电阻和关断电阻设置为不同的精准阻值 —— 例如,开断电阻设置为 5Ω,关断电阻设置为 2.2Ω,通过二者的阻值差异,平衡开关损耗和 EMI 噪声水平。  ● 极致减小驱动回路的寄生电感:驱动回路的走线必须尽可能短,而且要尽可能紧靠功率开关管的栅极和源极引脚布置;在PCB 布局上,需要将功率开关管、栅极驱动器、去耦电容等相关元件集中布置在功率回路附近,以减小环路面积。部分方案还会在栅极驱动器的电源引脚附近就近设置高频去耦电容,进一步减小驱动回路的寄生电感。  ● 增设米勒效应抑制电路:为了避免GaN 器件在开关过程中,因栅极–漏极之间的寄生电容耦合的噪声,导致栅极电压意外抬升、引发桥臂误导通的风险,通常会在栅极和源极之间并联一个齐纳二极管(Leiditech BZT52C5V6S,5.6V,200mW, <200pF)和一个低阻值的肖特基二极管(Leiditech LBAT40HT1G, 0.37V, 200mW, <40pF),来抑制米勒感应电流的影响。  (4)缓冲与保护电路设计  针对瞬态负载导致的电流/ 电压尖峰,功率变换电路需要增设缓冲电路和保护元件,快速吸收尖峰能量,限制电压变化率,将功率开关管的工作应力控制在安全区内。典型的设计方案包括:  ● RCD 缓冲电路:在三相逆变桥的每个开关管上,需并联由电阻、电容和二极管组成的RCD 缓冲电路。其作用是,在开关管关断过程中,为功率回路的寄生电感提供能量释放通路,减缓开关管两端的电压上升率,降低关断尖峰电压的幅度;电容用于吸收尖峰能量,电阻用于限制电容的放电电流,二极管(Leiditech DSK35, 50V, 3A)用于为电感能量提供续流通路。参数选型上,需根据开关管的性能和功率回路的寄生电感大小精准匹配 —— 通常电阻取值为 10Ω 左右,电容取值为 1nF 左右。  ● TVS 管过压箝位:在直流母线的正负极之间,需并联大功率TVS 管 (Leiditech 5.0SMDJ58CA, Vrwm 58V, 5000W ) —— 其响应速度达到皮秒级,可以在极短时间内吸收母线中的尖峰能量,将母线电压箝位在功率开关管的耐压阈值以内,避免功率开关管因瞬态过压而损坏。  ● 电流检测与快速保护电路:在三相逆变桥的输出端,需设置高精度、高带宽的相电流检测元件—— 通常采用低成本的采样电阻或非侵入式霍尔电流传感器,配合高精度电流采样放大器,将电机绕组中的三相电流信号转化为电压信号,传输给后级的控制电路。控制电路会实时将检测到的电流与预设的过流保护阈值进行比较,一旦检测到过流故障,会在数微秒内立即触发 PWM 信号封锁,关闭三相逆变桥的开关管,将故障影响限制在最小范围内。  4  系统控制架构:多维度协同抑制瞬态负载  硬件电路是应对瞬态负载冲击的基础保障,但如果没有配套的控制算法进行实时动态调整,硬件的性能上限也无法得到充分发挥。因此,主流方案都采用“多轴协同能量管理 + 电机驱动电流环动态控制 + 再生能量回收” 的全方位软件控制逻辑,与硬件电路配合,共同将瞬态负载的影响控制在系统可承受的范围内。  (1)多轴协同能量管理控制  在多关节协同工作的工况下,系统级的主控单元或动力管理控制器会通过高速实时通信总线,采集所有关节驱动器的实时工作状态—— 包括直流母线电压、电机相电流、电机转速、输出扭矩、关节的位置与角速度等关键参数,实时识别当前处于电动状态(需要吸收功率)和发电状态(反馈再生功率)的关节数量和功率需求,动态统筹母线上的功率流向,将系统的瞬态功率需求在混合储能单元和各关节之间进行合理分配。  这一逻辑的核心是“能量路由器” 调度机制:优先将处于发电状态的关节产生的再生能量,通过母线直接供给处于电动状态的关节使用;如果再生能量的量超过了电动状态的关节需求,再将多余的能量分配给超级电容进行储存;如果超级电容已经充满电,再生能量仍有剩余,则启动制动单元,将多余的能量以热能的形式消耗掉;反之,当母线功率缺口较大时,会命令超级电容通过双向 DC/DC 变换器释放储存的能量,补充母线的功率缺口,避免母线电压大幅跌落。  这一方案需要高实时性的通信总线作为支撑,因此关节驱动器与主控单元之间通常采用EtherCAT 或 CANopen 等工业以太网总线通信,指令传输周期控制在毫秒级以内,确保各关节的功率协同控制精度。  (2)电机驱动控制算法优化  电机驱动的控制算法需要具备极快的动态响应能力—— 在负载电流突变的瞬间,快速调整输出电流,抵消负载波动的影响。应对方案采用基于磁场定向控制(FOC)的双闭环控制架构,即位置环、速度环和电流环的级联控制,通过优化电流环的动态响应,平抑瞬态负载带来的电流波动。  这一方案的技术细节是,FOC 算法将电机的定子电流矢量分解为产生磁场的励磁电流分量(Id)和产生扭矩的扭矩电流分量(Iq),通过独立精准控制这两个分量的大小,实现对电机输出扭矩的精确调整。针对瞬态负载的优化点主要有三个:  ● 动态电流限幅:根据转子的实时位置、电机的温度和母线电压的波动幅度,动态调整d/q 轴电流的给定阈值,将电机的相电流峰值限制在功率开关管的安全工作区内,避免出现超过功率开关管承载能力的过流电流。  ●负载观测器与前馈补偿:算法中引入了负载转矩观测器,通过采集电机的相电流、转子位置和转速等数据,实时估算关节的实时负载扭矩,将这个估算值作为前馈量,叠加到电流环的给定值上,提前对负载变化做出补偿—— 这可以大幅降低瞬态负载下的电机转速跌落幅度,提升系统的动态响应能力。  ●死区时间实时优化:根据电机的电流大小、方向和开关管的实际开关特性,实时调整三相逆变桥上下桥臂的死区时间,在避免桥臂直通的前提下,尽可能缩短死区的持续时间—— 这可以在一定程度上减小开关损耗,同时降低死区导致的电流波形畸变,减小谐波引起的扭矩波动。  (3)再生能量回收与消耗管理  如前所述,当关节电机处于制动或被负载反向拖动状态时,会将机械能转化为电能,反向馈送到直流母线上。这部分再生能量如果得不到妥善处理,会直接导致母线电压异常抬升,引发功率器件过压损坏。因此,必须建立完善的再生能量管理机制,实现再生能量的就地平衡或安全消耗。  在共直流母线架构下,这一控制逻辑的优先级是:优先通过母线将再生能量直接分配给其他正在加速的关节电机,实现能量的就地平衡;如果再生能量的量超过了其他关节的需求,再将多余的能量通过双向DC/DC 变换器充入超级电容模组;如果超级电容已经充满电,再生能量仍有剩余,则启动制动单元 —— 在母线上接入制动电阻,将多余的能量以热能的形式消耗掉,避免母线电压持续升高。制动单元的控制逻辑采用滞环控制方式,当母线电压超过设定的上限阈值时,将制动电阻接入母线;当电压回落到设定的下限阈值以下时,断开制动电阻,避免不必要的能量损耗。  具身智能机器人直流供电系统电路示意图  (为简化示意图,只标明了2个Knee Actuator和2个Elbow Actuator的电路简图,其他Actuator的电路简图类似)  结论  具身智能机器人的关节驱动系统,面临的核心技术挑战是如何在受限的体积、重量、功耗条件下,处理好幅值高、变化快、随机出现的极端瞬态负载波动。为了解决这一难题,需要采用多维度技术措施,从能源架构、功率变换、电磁防护、控制算法、散热多个层面进行系统级优化,形成一套成熟的、可被精准量化的技术解决方案。  核心技术方案是硬件与软件协同配合、多维度技术互补的综合体,能源动力架构层面/功率变换电路层面/电磁兼容与防护层面/系统控制算法层面,四个层面的核心技术缺一不可,任何一个层面的技术缺失,都无法保证系统在极端工况下的可靠性。  关节驱动系统的设计过程,本质是对相互制约的核心技术指标进行综合权衡的工程化过程—— 没有绝对最优的单一技术指标,只有符合产品场景定位的综合性能平衡。  从行业技术发展趋势来看,随着具身智能机器人的动态性能要求进一步提高(如跑得更快、负重更大、动作更复杂流畅),关节驱动系统的技术迭代方向将呈现出三个显著特征:功率集成度进一步提升,混合储能架构进一步优化,数字控制技术与协同控制算法进一步精进。  尽管具身智能机器人的关节驱动技术在不断迭代提升,但工程化的权衡逻辑不会改变—— 技术方案始终会以满足目标场景的实际使用需求为核心,在功率密度、能效比、动态响应能力、EMC 性能、散热能力及成本之间,寻找最优的实现平衡点。
关键词:
发布时间:2026-10-23 11:09 阅读量:285 继续阅读>>
瑞萨丨超越芯片:人形<span style='color:red'>机器人</span>设计是一项团队运动
  两大趋势——全球劳动力老龄化以及AI基础设施的快速演进——正在推动人形机器人市场增长,业界普遍预计该市场到2035年将保持约35%的复合年增长率。要维持这一迅猛增长势头,电子行业必须加快从智能边缘计算向物理AI的转型,使机器能够在不依赖云端的情况下实现感知并做出现实世界中的决策。  但这还不是全部。  Ivo Marocco,Vice President and Head of UX and Technical Marketing在近期博客《从智能边缘到物理AI:为何人形机器人是瑞萨的下一个机遇》结尾处曾提出一个观点:行业的未来并不取决于谁能打造出最强大的处理器,而取决于我们能在多大程度上将同类最佳技术整合进高度互补的系统之中。  这一现实为创新创造了巨大潜力。原因在于,成功部署机器人需要多元化工程社区的协作,将数百项相互关联的硬件与软件技术组织成智能系统。换句话说,对瑞萨而言,人形机器人市场与其说是一场半导体竞赛,不如说是构建并支持一个全新生态系统的机遇。  01  物理AI改变工程设计方式  传统上,嵌入式系统围绕彼此独立的工程领域进行设计,分别由不同团队负责处理器、传感、电源以及其他硬件子系统,而软件集成通常发生在开发周期的后期。  物理AI改变了这一方式,因为人形机器人必须持续观察周围环境,融合由数十个甚至数百个传感器采集的数据,控制复杂运动,高效管理功耗,并在毫秒级时间内做出决策。  在这种情况下,每个子系统都会影响其他子系统的性能。挑战不再是孤立地设计最佳组件或功能模块,而是将它们统一为一个有组织且相互依存的整体。  这一区别至关重要,因为随着新功能的加入,复杂性会呈指数级增长。更强大的视觉系统会影响计算需求。更多传感能力会影响功耗预算。更复杂的运动控制会改变软件架构。功能安全也不再是孤立的开发任务,而是贯穿整个设计过程。  02  生态系统正在成为产品本身  如今,没有任何一家企业能够独自掌握构建商用人形机器人所需的全部技术。  开发者依赖AI框架提供商、晶圆代工厂和半导体ODM、云平台、机器人软件开发商、系统集成商、标准组织,以及最终在真实环境中验证设计的客户。  对瑞萨而言,这种协作程度并不陌生。汽车行业在向电动化和软件定义汽车转型的过程中也经历了类似路程。早期讨论集中在电池、电机和ECU,但很快人们便意识到,电动汽车和软件定义汽车需要一个全新的生态系统,涵盖充电基础设施、热管理、软件、功能安全、域架构、制造以及供应链协同。只有当这一生态系统成熟之后,市场采用才得以加速。  人形机器人正接近类似的拐点。  当前的工程讨论往往聚焦于处理器或AI模型,但商业成功将取决于企业能否高效协调不断扩展的技术网络、开发合作伙伴以及设计方法论。  03  化繁为简  我们的一个重要经验是,复杂性无法作为一个单一问题来解决。相反,必须将其拆解为相互关联的子系统,使工程师能够在清晰理解这些子系统最终如何交互的前提下,对其进行优化。  这一理念也延伸到我们的机器人设计方法之中。我们并不将人形机器人视为一个庞大的单一工程挑战,而是围绕“大脑与运动”、“感知”、“执行机构”和“电源管理”等领域来组织开发。每个领域都面临独特的技术挑战,需要专门的专业能力以及不同的优化目标。  接口、软件框架、开发工具和验证方法必须像硬件本身一样实现无缝协同。系统集成因此变得与组件创新同等重要。  04  合作伙伴型供应商的演进  这一视角改变了我们在生态系统中的角色,使我们的首要目标转变为在整个开发过程中降低工程复杂度和协作摩擦。  这意味着我们不仅提供半导体解决方案,还同步提供子系统参考设计、开发套件、软件框架、功能安全资源、文档以及合作伙伴协作机制,从而加速客户开发,而不是让客户独立组装每一个要素。  随着项目日益复杂,客户需要相关指导,以便将传感器与执行机构相集成,将AI推理与实时控制相连接,在部署前验证硬件,并高效地从仿真转向物理实现。  帮助客户解决系统集成挑战,正是系统赋能创造价值的关键所在。  05  数字化不止于软件  在思考如何构建瑞萨在机器人生态系统中的角色时,一个反复浮现的主题是:数字化常常被误解为仅仅代表软件平台或在线开发工具。  我们的观点是,数字化的核心在于贯通整个工程开发旅程。通过聚焦客户独特的用户体验(UX),我们能够在开发的每一个阶段为客户提供更有效的支持——从发现、评估、设计和仿真,到实施、验证以及生命周期管理。  这一理念也推动我们持续投入子系统参考设计、集成软件环境、工程资料、合作伙伴生态系统,以及Renesas 365等基于云的开发平台。  06  借助Renesas 365提升机器人手部灵巧性  客户UX的实际应用可通过这段简短的演示视频看到:我们采用系统级方法开发一款机器人灵巧手。该手部系统组合AI视觉、触觉感知和力反馈,能够识别不同物体,并根据任务自动调整抓握力度——例如以更大的力量拿起易拉罐,以较轻的力度握住纸杯,并以精细控制抓取鸡蛋。Renesas 365提供数字化框架,将硬件、软件、原理图、固件和系统逻辑整合到统一工作流中,从而在整个开发过程中保留工程上下文。  工程师可以远程将设计部署到目标硬件,监测处理器利用率、功耗和帧率等实时遥测数据,并在不中断整体开发流程的情况下持续迭代优化系统性能。Renesas 365并非一个独立的软件工具,而是连接虚拟设计与物理部署的桥梁,帮助开发者更高效地从概念走向可运行的机器人。  07  更好的设计始于更好的工程体验  人形机器人是一个新兴市场。但已经可以明确的是,成功在很大程度上取决于我们能否有效帮助工程师应对系统复杂性。  在半导体行业,UX往往与软件界面或数字工具联系在一起。而对瑞萨而言,用户体验意味着让技术在整个系统生命周期中更易于发现、评估、集成、验证、部署和管理。基于这一认识,我们相信,系统赋能将成为物理AI时代的重要差异化能力。能够引领未来的企业,将是那些最善于帮助客户驾驭整个开发生态系统,并推动数百项技术实现无缝、安全协同的企业。
关键词:
发布时间:2026-10-13 10:27 阅读量:315 继续阅读>>
瑞萨电子扩展GaN产品组合,推出首款面向AI数据中心和<span style='color:red'>机器人</span>应用的低压GaN FET
  全新100V增强型GaN先进功率晶体管系列实现更高功率密度和业界卓越的优值性能  全球半导体解决方案供应商瑞萨电子(TSE:6723)今日宣布将其GaN产品组合扩展至低压应用领域,率先在业界推出100V增强型(E-mode)GaN分立功率晶体管系列。RTP100E005G1FL、RTP100E2P6G1FL、RTP100E1P8G1FL-DSC和RTP100E1P2G1FL-DSC低压GaN FET可在AI数据中心、人形机器人、工厂自动化和工业电机驱动、电动工具以及太阳能微型逆变器等对效率要求极高的高功率密度应用中,实现超高速开关速度和增强的热性能。  新款GaN FET实现业界卓越的硬开关和软开关优值(FOM)性能,相比同类GaN器件,硬开关FOM最高降低35%,软开关FOM最高降低63%。低压GaN器件还保持与硅器件兼容的封装尺寸,便于导入现有设计。  当前数据中心的电源转换器通常以数百千赫兹的开关频率运行。随着AI服务器和工业基础设施向800VDC配电和48V总线架构过渡,许多转换级正迈向兆赫级开关频率,以缩小磁性元件尺寸、提升功率密度并提高整体效率。  在800V高压直流(HVDC)电源架构中采用低压GaN,可简化电源转换设计,显著减小无源元件尺寸,降低开关损耗和散热需求。在系统层面,这意味着更高效率、更少的热管理要求,以及更低的能源和BOM成本。  广泛的GaN产品组合实现  更高效率、功率密度与设计灵活性  基于瑞萨近期扩展的低压增强型GaN技术平台,全新晶体管产品组合具备超高速GaN开关能力,并通过低总栅极电荷(Qg)和低输出电荷(Qoss)最大限度减少电压与电流重叠,从而降低AI电源单元、电机驱动和DC-DC电源级在每个转换周期中的能量损耗。该器件还具备零反向恢复(Qrr=0)特性,可消除相关能量损耗,立即提升开关效率。  快速开关可通过缩小PCB占板面积、减小磁性元件和无源元件尺寸来提升功率密度,并实现更高频率运行;低导通电阻RDS(on)则可降低导通损耗,提高运行效率。底部散热和双面散热配置为散热和设计灵活性提供更多选择。根据具体应用要求和电源转换架构,低压GaN器件可将开关损耗降低多达40%至70%,并在系统层面实现最高两倍的功率密度。  新款GaN晶体管提供多种标准MOSFET兼容封装,使客户能够快速从硅MOSFET布局迁移到GaN方案,无需大幅重新设计PCB,从而加快设计实施。多样化封装选项结合宽范围RDS(on)(5mΩ至1.2mΩ),使设计人员能够在同步整流、多相降压转换和电机驱动等不同功率等级和应用之间灵活扩展。  Akhil Nair, Senior Director, Low-Voltage GaN at Renesas表示:  采用下一代GaN技术的客户正在为AI服务器、机器人、工业电机驱动和可再生能源系统寻求更高效的电源转换方案,并希望在日益紧凑的系统中实现这一目标。我们的低压GaN系列不仅提供设计人员期待的GaN效率、开关性能和功率密度,还显著降低了客户从现有硅MOSFET设计迁移至GaN方案的门槛。  硅兼容封装中的高性能GaN  全新GaN系列基于增强型(E-MODE常关型)GaN技术打造,可在便捷的硅兼容封装中发挥GaN的性能优势。这有助于设计人员充分利用GaN带来的效率和功率优势,并简化从现有硅基设计的迁移。  全新低压GaN系列的主要特性  相比硅基设计,效率提升1%至3%,并消除Qrr损耗  开关损耗大幅降低40%至70%  通过降低每个周期的开关能量并支持高频运行,实现功率密度翻倍  更高开关频率有助于减小磁性元件尺寸、降低整体系统损耗,从而缩小系统占板面积  优化热管理可减少风扇和主动散热需求,降低系统复杂度和BOM成本  此外,凭借每个电源级更低的总能耗,全新GaN系列可帮助设计人员实现可持续发展目标。该系列通过减少热管理和气流管理所需风扇尺寸、支持使用更小的磁性元件并缩小整体PCB占板面积,助力AI数据中心和工业应用实现能效目标。
关键词:
发布时间:2026-10-10 10:54 阅读量:319 继续阅读>>
简单了解人形<span style='color:red'>机器人</span>内部,都藏着哪些芯片?
  随着人工智能和机器人技术的快速发展,人形机器人越来越频繁地出现在我们的生活中。从简单的服务机器人到复杂的工业协作伙伴,这些机器人内部搭载了丰富多样的电子芯片,支持其感知、决策、运动和交互等多种功能。  一、中央处理器(CPU / SoC)  中央处理器是人形机器人的“大脑”,负责运行控制算法、处理传感器数据、执行决策和协调各部件动作。如今很多机器人采用高性能的系统级芯片(SoC),集成了多核处理器、图形处理单元(GPU)和人工智能加速器,以满足复杂的计算需求。  主要功能:  运行操作系统和机器人控制软件  处理视觉、语音等传感器数据  实时运动规划与控制  常见品牌包括英特尔、英伟达、高通以及专用机器人芯片厂商。  二、传感器芯片  机器人需要感知环境和自身状态,这离不开各类传感器及其芯片。  视觉传感器芯片:摄像头模组中的图像传感器(CMOS/CCD),用于采集环境图像,实现视觉识别、物体检测和定位。  惯性测量单元(IMU)芯片:集成加速度计和陀螺仪,帮助机器人判断姿态和平衡。  距离传感器芯片:如激光雷达(LiDAR)、超声波传感器、红外传感器,提供环境距离和障碍物信息。  触觉传感器芯片:用于手部或身体表面感应压力和接触,增强交互能力。  三、运动控制芯片  人形机器人的行动依赖于精确的运动控制,运动控制芯片负责驱动和调节机械关节马达。  伺服驱动芯片:控制电机转速和位置,使机器人手臂、腿部等部件实现精确动作。  电机驱动芯片:根据控制信号调整电机电流,保证平稳运行。  编码器接口芯片:读取电机位置反馈,为闭环控制提供支持。  这些芯片协作保障机器人动作的灵活性和准确性。  四、通信芯片  为了机器人内部各模块协同运行以及与外部设备通信,需要使用各种通信芯片。  总线控制芯片:如CAN总线、I2C、SPI控制器,实现模块间高速数据交换。  无线通信芯片:Wi-Fi、蓝牙、5G模块,使机器人能与云端及其他设备实时通信。  以太网控制芯片:实现有线高速数据传输。  五、人工智能加速芯片  随着深度学习和神经网络在机器人中的应用,AI加速芯片成为不可或缺的硬件。  神经网络处理器(NPU):专门设计用于神经网络推理,提升语音识别、图像处理和环境感知效率。  GPU与FPGA加速器:加速复杂模型计算,缩短响应时间。  六、电源管理芯片  稳定的供电是机器人正常运行的基础。  电源管理集成电路(PMIC):负责电压转换、电流管理和电池保护。  电池管理芯片:实时监测电池状态,优化续航时间。  总结来说,人形机器人内部隐藏着复杂且多样的芯片系统,这些芯片各司其职,共同实现感知、决策、运动和交互功能。
关键词:
发布时间:2026-09-28 11:34 阅读量:365 继续阅读>>
兆易创新丨300台<span style='color:red'>机器人</span>杭州赶考:GD32 MCU助力具身智能走向应用现场
  9月20日,由中央广播电视总台主办的“智竞未来——首届智能机器人应用技能大展”浙江站在杭州余杭举行。围绕特种作业、智慧商业、民生服务三条实景赛道,约300台机器人在真实场景中接受“上岗”考核。  这场展会上,同台竞技的不少机器人,运动控制系统中都有GD32 MCU的身影。特色主题方阵中,宇泛智能全栈自研四足机器人“灵猫”亮相。这只凭全球首个 720° 连续后空翻引发关注的国产机器狗,全身 12 个自研AI 关节模组中,便搭载了兆易创新 GD32 MCU,承担关节实时运动控制任务。  考场上的GD32朋友圈  这场大展的关键词不是“炫技”,而是“上岗”。主办方把机器人放进高温废墟、商场货架、医院病房等真实场景,考的是连续作业能力,这正是具身智能走向产业的下一道考验。“灵猫”此次方阵亮相,也是一次从“展台动作”到“岗位能力”的预演。  对宇泛智能“灵猫”而言,720°连续后空翻、背越式跳高1米、立定跳远近2米这类动作,本质上是对底层实时控制的极限测试:起跳瞬间的爆发、空中姿态的每一帧修正、落地四足受力的重新分配,都要求关节控制器在毫秒级闭环内完成解算与输出。“灵猫”搭载的12个宇泛自研AI关节模组中,上层AI负责“去哪、做什么”,而把指令变成机械动作的,是分布在每一个关节上的MCU。  在特种作业、智慧商业、民生服务三条赛道中,机器人面对的作业环境各不相同,对MCU的要求也各有侧重。特种作业场景下,机器人需要在高温、粉尘、强振动等条件下连续作业,关节多、动作重,MCU必须具备强实时控制能力与宽温可靠运行表现;智慧商业场景中,机器人长期在客流环境下运行,对体积、功耗和续航更为敏感;民生服务场景中,机器人贴近人工作,对通信可靠性、外设丰富度和安全冗余要求更高。针对不同应用场景的需求,GD32 MCU形成了覆盖高实时控制、高集成度、低功耗与宽温可靠运行的完整产品组合,在量产场景中经受了充分验证,能够支撑不同形态的机器人走向各自的应用岗位。  GD32 MCU 的多层布局  GD32 MCU在机器人的不同部位均有布局:从关节实时伺服、电机驱动,到主板通信、IMU与各类传感器节点,覆盖运动控制与感知全链路,包括:  多关节实时协同与高频伺服  GD32H77R工业实时MCU,凭借Cortex®-M7内核、集成EtherCAT®从站控制器与两路百兆以太网PHY,将电流环控制压缩到微秒级,支撑瞬时爆发与落地姿态调整;BGA169 9*9mm封装大小,可以应对各种小型关节。  高集成电机驱动  GD32F50M高集成电机控制MCU,单芯片合封三相栅极驱动与高精度运放。CAN-FD通信,QFN80 8*8mm封装,让关节更紧凑、更可靠;  传感器、编码器  GD32F503/505系列,Cortex®-M33内核,内置DSP硬件加速器与单精度FPU,集成多路3Msps高速ADC与丰富通信接口,承担主板通信、IMU与多传感器数据融合处理。  具身智能的下半场,不在聚光灯下,而在工厂的巡检通道里、商场的配送路径上、病房的陪护动线中。从“能跑能跳”到“上岗能干”,每一台真正走上岗位的机器人,都离不开关节处那颗MCU。兆易创新愿与整机伙伴携手,助力具身智能从演示场走向真实岗位的关键一程。
关键词:
发布时间:2026-09-22 09:38 阅读量:410 继续阅读>>
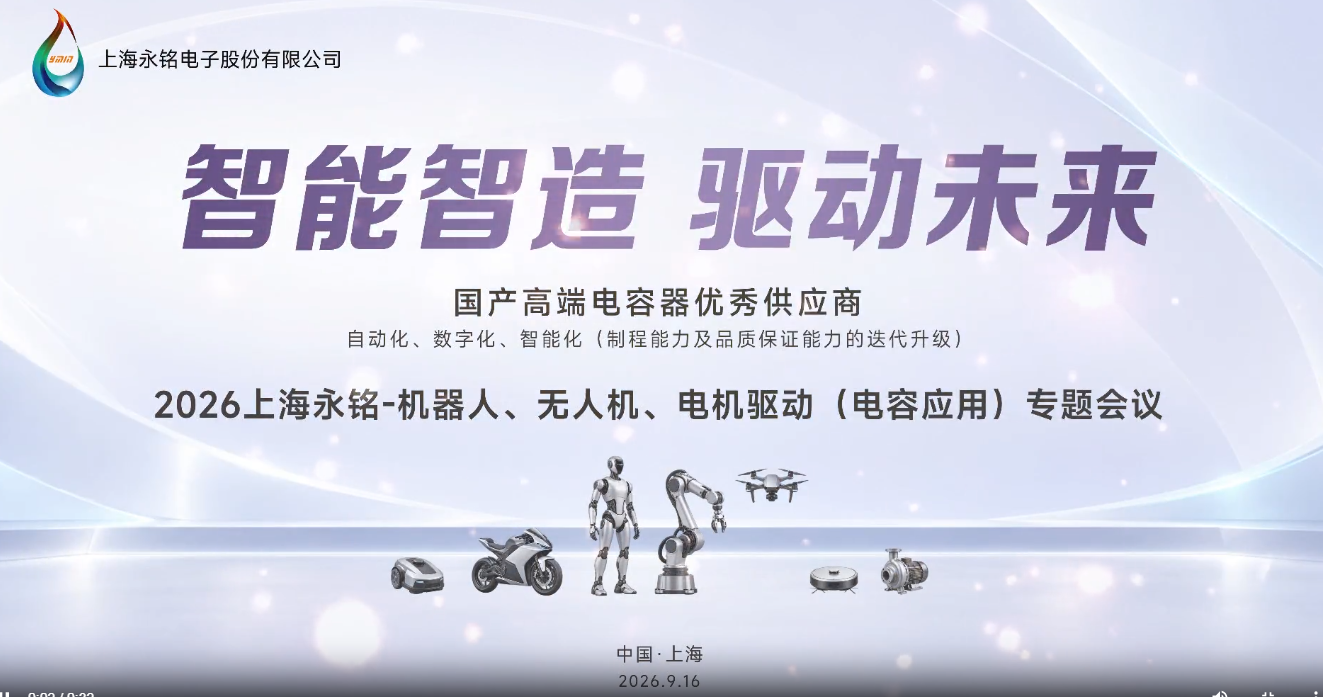
上海永铭“智能智造·驱动未来”专题会议圆满落幕——聚焦<span style='color:red'>机器人</span>|无人机|电机驱动,全链路电容方案赋能智驱新未来
  前 言  9月16日,上海永铭“智能智造·驱动未来——2026机器人、无人机、电机驱动(电容应用)专题会议”圆满落下帷幕!  本次会议深度聚焦机器人、无人机、电机驱动三大核心应用赛道,覆盖智慧出行、电动工具、智能家电、伺服/变频、清洁电器、工业电机等终端场景,系统分享了永铭液态铝电解电容、聚合物铝电解电容、聚合物钽电容、固液混合电容、超级电容等多品类产品在高精度控制、高功率密度、高可靠性、小型化及国产化替代方面的选型思路与解决方案,汇聚终端客户、芯片方案商及行业技术专家齐聚一堂,共探智驱新未来。  制造为基 方案为翼  会议上午,与会嘉宾走进永铭智能制造工业园,依次参观进料检验、超电、固态、固液混合、实验室等核心环节。从原材料筛选到成品测试,客户零距离观摩了永铭全流程自动化产线与数字化品控体系,实地考察永铭在制程能力与品质保证体系上的迭代升级。通过现场讲解与互动答疑,让客户对于永铭车规级电容从设计、生产到交付的品质保障闭环有了更直观的信任。  议程中,永铭技术团队围绕液态铝电解电容、聚合物铝电解电容、聚合物钽电容、超级电容等核心产品线展开系统分享:  液态铝电解电容——在高容量密度、耐大纹波、长寿命等方面的核心优势,适配工业电机、伺服/变频等场景的严苛需求;  聚合物铝电解电容(叠层/固态/固液混合)——在小型化、超低ESR、高频响应方面的突出表现,满足高密度布局下的瞬态支撑需求;  聚合物钽电容——应用对电容微型化、高可靠性的极致要求,分享钽电容在狭小空间内实现高容值储能的选型经验;  超级电容——在瞬时大电流、备用电源、掉电保持等场景的关键价值,为机器人关节模组、无人机飞控提供高可靠储能方案。  通过上述议题,永铭重点展示了覆盖无人机机器人关节驱动→电源→电调→航调→飞控的全链路电容矩阵,实现了从“应用理解”到“方案落地”的完整闭环。  合作伙伴协同分享  与此同时,我们荣幸特邀多位产业链合作伙伴现场分享。来自终端应用的代表围绕电容选型与终端匹配展开实战经验交流,从整机设计视角解析电容选型的核心考量;芯片方案商代表带来了主控芯片与电容高效协同的最新方案,展示芯片与电容匹配优化的实践成果;行业技术专家则分享了高压碳化硅项目的前沿进展,探讨在800VDC高压趋势下电容与功率器件的协同应用方向。  三场分享分别从选型端、芯片端、功率端形成技术闭环,充分展现了永铭以电容为核心、协同产业链伙伴共同驱动智能智造的能力。  结 语  未来,永铭将持续深耕铝电解电容、固液混合电容、聚合物钽电容、超级电容在机器人、无人机、电机驱动及智慧出行等领域的应用,围绕长寿命、耐高温、高容量密度、小型化等核心应用需求,提供更贴近终端的电容选型支持与解决方案。  再次感谢您的莅临与交流,期待我们携手共进,推动电容在智驱领域的持续突破。
关键词:
发布时间:2026-09-18 11:04 阅读量:405 继续阅读>>

跳转至

/ 14

  • 一周热料
  • 紧缺物料秒杀
型号 品牌 询价
TL431ACLPR Texas Instruments
CDZVT2R20B ROHM Semiconductor
RB751G-40T2R ROHM Semiconductor
BD71847AMWV-E2 ROHM Semiconductor
MC33074DR2G onsemi
型号 品牌 抢购
TPS63050YFFR Texas Instruments
STM32F429IGT6 STMicroelectronics
BU33JA2MNVX-CTL ROHM Semiconductor
ESR03EZPJ151 ROHM Semiconductor
IPZ40N04S5L4R8ATMA1 Infineon Technologies
BP3621 ROHM Semiconductor
热门标签
ROHM
Aavid
Averlogic
开发板
SUSUMU
NXP
PCB
传感器
半导体
关于我们
AMEYA360商城(www.ameya360.com)上线于2011年,现有超过3500家优质供应商,收录600万种产品型号数据,100多万种元器件库存可供选购,产品覆盖MCU+存储器+电源芯 片+IGBT+MOS管+运放+射频蓝牙+传感器+电阻电容电感+连接器等多个领域,平台主营业务涵盖电子元器件现货销售、BOM配单及提供产品配套资料等,为广大客户提供一站式购销服务。

请输入下方图片中的验证码:

验证码