海凌科:特斯拉Roadster 能腾空,看后方还靠几十块的毫米波<span style='color:red'>雷达</span>——未来车载<span style='color:red'>雷达</span>往哪走
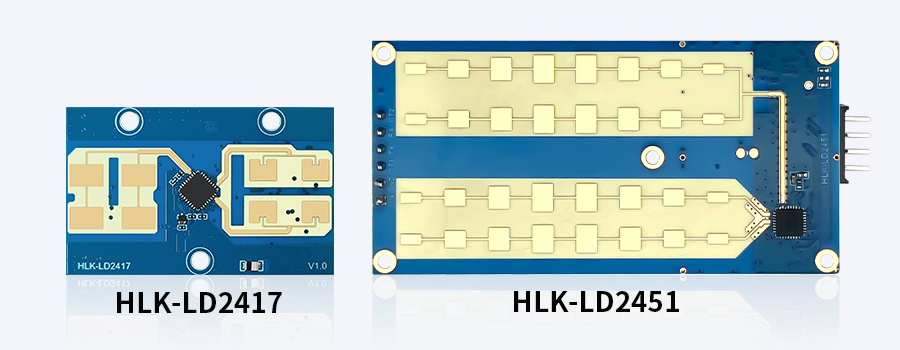
  10月,特斯拉在SpaceX试车场让二代Roadster腾空翻转,靠的是冷气推进器。可落地之后,它看后方来车用的,还是毫米波雷达。一个会飞,一个在地面默默干活。这篇不蹭流量,借这个真实事件聊一个更值得想的问题:当“会飞的车”还在演示阶段,车载雷达的下半场到底往哪走。  一、事实校准与真实客户声音  据公开报道,2026年10月15日至16日,二代Roadster在SpaceX试车场进行了冷气推进的短时姿态控制演示,车辆能够离地并完成翻转,但这属于演示性质的姿态控制,不是持续飞行,相关版本也尚未获得公共道路许可。  所以结论很清楚:飞行汽车离大规模上路还有距离,而“感知周围”的雷达,早已是量产车的日常配置。  在车载雷达相关内容的评论区,两条留言很说明问题。一条问“现在可监测后方来车,怎么才能做到前、后、左、右、上方,全方位监测”;另一条感叹“二十多万的车带这功能,你二十块搞定”。一条是功能诉求,一条是成本惊讶。这两个声音恰好锚定了未来车载雷达的两个核心方向:感知要更全面,成本要更低。  二、下半场不在更贵,在更便宜、更密  车载雷达的普及逻辑,从来不是堆料。让可靠感知变成便宜到人人用得起的部件,才是规模化的前提。成本下探的直接结果,是辅助驾驶能力从高价车型向主流价位车型迁移。当感知模组的成本被压缩到合理区间,它才有可能从高配专属变成标配刚需。  而客户问的“全方位”,答案不是一颗神雷达,而是分层部署的多传感器融合。前向长距由高频段成像雷达负责远距目标与高分辨;四角中短距用24GHz或77GHz补盲,覆盖侧后与前角;车身环视则交给摄像头和超声波做近场补全。单点够用,融合才稳。这也是为什么行业更强调存在感应、测速、成像分层部署,而不是指望一颗雷达通吃。  三、4D成像是主线,海凌科在补盲与车辆检测上已有产品  传统毫米波雷达长期只能测量距离、相对速度和水平方位角,在垂直高度上分辨能力有限。车辆接近立交桥、路牌或地面减速带时,容易将非障碍物误判为静止障碍,导致误刹车或被迫放宽算法阈值。4D成像雷达在原有三个维度上增加了对俯仰角或高度的感知,能够区分桥上的车和桥下的车,并将立交桥、路牌与路面车辆清晰地剥离。这标志着车载雷达正从能探测目标向能描绘立体空间演进。    飞行汽车我们追不动,但把可靠、便宜、好集成的感知做到位,是现在就能交付的事。海凌科在车载感知方向已经形成从车辆检测到盲区补盲的实际产品覆盖。24GHz车辆检测模组面向后方来车、路口车辆靠近等场景;77GHz盲区检测雷达HLK-LD8022集成77~81GHz射频收发系统,提供BSD、LCA、RCW分级报警,覆盖两轮车及低速车辆的后方盲区监测需求。这些模组对应在售,资料中心可下载选型与参考设计。  四、总结  你觉得先普及的是飞行汽车,还是4D成像雷达大规模上车?评论区聊聊你的判断,我们下期用真实装车案例接着讲。  事实校准:Roadster“飞行”为SpaceX冷气推进的短时姿态控制演示,时间为2026年10月15日至16日,非持续飞行,相关版本未获公共道路许可;本文仅借其引子讨论雷达趋势,不夸大车辆能力。
关键词:
发布时间:2026-11-04 10:34 阅读量:195 继续阅读>>
松下 | 什么是用于ADAS/AD系统的<span style='color:red'>雷达</span>?
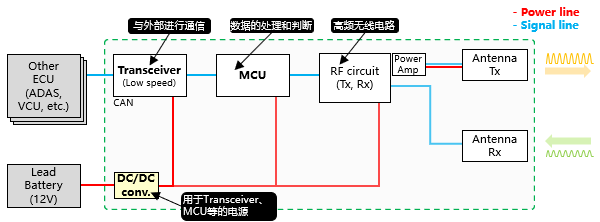
  背景  雷达(Radar)是ADAS(高级驾驶辅助系统)和AD(自动驾驶)系统的不可或缺的感测技术之一,利用电波检测车辆周围的物体和障碍物。本文将为大家介绍应用于ADAS/AD系统的雷达和构成雷达系统的电子零部件的产品阵容。  PART 01  什么是ADAS/AD系统的雷达?  ADAS和AD是辅助驾驶员安全驾驶并减轻其负担的系统。雷达属于该技术之一,它使用毫米波频段的电波来测量与对象物间的距离并用于感测周围环境。车载雷达上主要使用24GHz、77GHz、79GHz的频段,今后为提高检测分辨率,预计还会增加79GHz频段的雷达。  ADAS/AD系统中,除雷达之外,还使用摄像头和LiDAR(Light Detection and Ranging 光检测和测距)等技术。通过整合这些传感器信息,可以更准确地识别周围环境,辅助安全驾驶。通过将具有不同特性的传感器组合起来,可以互相补充各个传感器在不擅长的环境下的性能下降,为提高支持各种环境条件的整个系统的性能做出贡献。  譬如,摄像头非常擅长识别颜色和形状,但它在远距离的对象物和恶劣天气下的检测中能力受到限制。LiDAR可以高分辨率捕捉物体的3D形状,但在恶劣天气下其检测性能会下降。另一方面,雷达即使在恶劣天气下也可以检测到对象物,但无法获取形状和颜色信息。因此,雷达通常与其他感测技术组合使用。  PART 02  距离测量和识别  物体的方法  雷达的测量和物体识别  的原理如下  ▪ 距离测量  距离是通过向目标发射(辐射)电波,并接收来自物体的反射波来测量的。它测量电波从发射到接收的时间,并计算与物体间的距离。  ▪ 物体识别  使用电波发射时的坐标和距离测量结果来识别物体。此时,进行点云成像,并确定物体的形状和位置。但是,雷达的分辨率相对较低,因此无法判定物体的种类(人、汽车、建筑物等)。在希望更加详细地识别物体时,可以增加频率来提高分辨率。  PART 03  关于市场和设备的趋势  由于自动驾驶汽车数量的增加、自动驾驶水平的提高以及自动刹闸的强制化等,预计雷达的安装数量将会增加。如果增大毫米波的频率,雷达的物体识别精度(分辨率)则会提高,但必须注意数据处理量的增加。今后要求构成雷达的电子零部件具备的功能和性能包括“高功率”、“高耐热化”和“小型化/轻量化”。各自的要件如下:  ▪ 高功率化  如果数据的处理量因高分辨率化而增加,主CPU等半导体的功耗也会增加,因此高功率化不可或缺。  ▪ 高耐热化  随着电子零部件小型化的日益进展,单位面积的热将会增加。通过具备耐热性,可以防止由于零部件本身产生的热、和从周围零部件吸收的热而导致的劣化。  ▪ 小型化/轻量化  除了上述课题外,还需要缩小电子零部件的尺寸。  PART 04  关于雷达系统  的电路配置  雷达系统由下述零部件构成  ▪ 高频无线电路:进行无线毫米波的收发。  ▪ 天线:用于电波的收发。发送侧通常会使用功率放大器来放大信号。  ▪ MCU(微型计算机):向外部ECU发出控制指令。  ▪ 收发器:用来与外部进行通信的元器件或者电路(CAN通信)。  ▪ DC/DC转换器:将电池提供的电压转换为每个电子零部件或电路所需的电压。  图1 雷达系统的总体配置  PART 05  个别电路  及构成零件  1  DC/DC转换器  DC/DC转换器电路中,为了去除输入部的噪声和使得输出部平滑,通常使用导电性聚合物混合铝电解电容器,为了进行电压转换,通常使用车载用功率电感器,为了进行电压测量,通常使用芯片电阻器(高精度芯片电阻器)。  使用部件噪声去除、开关和平滑  导电性聚合物混合铝电解电容器  ❶藉由大电容、低ESR和高纹波性能,为电路的小型化和高功率化(低电压和大电流)做出贡献。❷支持高频电容特性,为宽带和高频去除电路的高频开关化中产生的噪声做出贡献。  电压转换  车载用功率电感器  ❶藉由金属磁性材料的低损耗和大电流性能,为电路的小型化和大功率化(低电压和大电流)做出贡献。  ❷藉由损耗特性的高频化(低ACR),为在电路的高频开关化中抑制损耗做出贡献。  电压测量  芯片电阻器  (高精度芯片电阻器)  ❶藉由薄膜结构的电阻值公差、低TCR性能,为电路输出特性的高精度控制化做出贡献。  图2 在DC/DC转换器中使用的零部件  2  收发器I/F  如图中所示,在收发器电路中使用两根线与外部设备(CAN、Ethernet等)进行通信。这里必须注意的是静电和噪声。这是因为如果静电或噪声从通信线路进入,在最坏的情况下会导致电子零部件的故障。通常由用于静电预防措施的ESD抑制器、和用于噪声预防措施的共模噪声滤波器构成。  使用部件  静电预防措施 片式压敏电阻器、ESD抑制器  ❶ 藉由具有广泛电容特性的产品阵容,在保持电路通信质量的同时,为抑制静电(ESD)噪声做出贡献。❷ 片式压敏电阻器藉由其8~250pF的电容特性,支持从低速到高速的通信速度。❸ ESD抑制器藉由其0.1pF的电容特性,支持高速的通信速度。  图3 在收发器IF上使用的零部件  小结  雷达是识别物体并测量到对象物的距离的重要系统。随着自动驾驶汽车数量的增加和自动驾驶水平的提高,今后雷达的安装数量将会增加。  为了提高雷达的物体识别精度,需要增大毫米波的频率来提高分辨率。为此,我们必须注意由于数据处理量的增加而导致电子零部件损耗的增加。今后,人们将会对车载电子零部件提出“大电流”、“低损耗”、“高频”、“小型”的要求。松下机电株式会社备有面向雷达的广泛的产品阵容(表1)。  表1 商品阵容和特点一览
关键词:
发布时间:2026-10-23 14:30 阅读量:262 继续阅读>>
海凌科丨新款10G微波<span style='color:red'>雷达</span>模块HLK-LD105 支持感应物体微动/运动
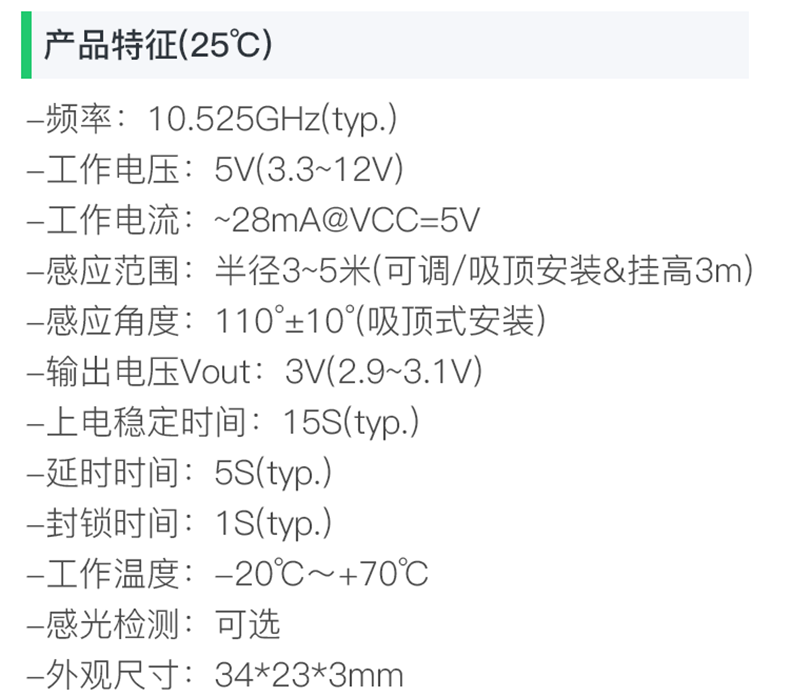
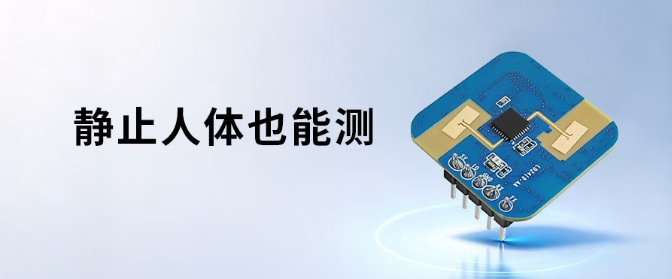
  家电产品从上世纪80年代开始进入寻常百姓家,如今成为消费升级的强劲拉动力量,国内消费市场约有近八成消费者有购买高端、智能、节能家电产品的计划。智能家电成为了消费升级的新需求,雷达模块在智能家居市场中一直得到广泛应用。  HLK-LD105 是海凌科新推出的,一款工作在10.525GHZ 的X波段微/运动感知雷达模组。采用定频、定向发射和接收天线(1TIR)集成中频解调、信号放大和数字处理等功能,开放通信串口,具备延时设置、感知范围可调和光强度检测等能力,方便客户自主调节参数。  1  产品特点  HLK-LD105 雷达模块,体积小巧,仅 34*23*3mm。高度集成化的封装设计,使得产品节省空间之余也易于携带。  雷达模块的平均电流可低至 28mA,低功耗,助力产品降本节能,同时模块满足CE/FCC出口认证要求。  感应范围: 半径3~5米  10G微波雷达模块HLK-LD105 的感应范围为半径3-5米内的人体运动和微动,感应角度110°+10°,挂高3米。模块的感应范围可通过上位机调节,支持用户自定义调参,支持吸顶式安装。  光敏检测功能和红外功能可选  海凌科10G微波雷达模块HLK-LD105,在集成微波雷达自身特性的基础上,还支持光敏检测功能,可感应光强度,用户可自定义选择是否开启光敏固件。  除此以外,10G微波雷达模块HLK-LD105还支持定制红外遥控功能,用户可根据需求选配。  抗干扰能力强  海凌科10G微波雷达模块HLK-LD105,具备不穿墙、抗干扰、体积小、杂波和高次谐波抑制效果好、高稳定性和一致性等优点。  该产品适合嵌入式隐蔽设计,不受温/湿度、油烟、水雾等影响,抗干扰能力强。温度在-20C~+70C的情况下,感应距离不会缩短及开关失效,温度变化感应距离不会变。  2  产品应用场景  HLK-LD105雷达模块适合吸顶式安装,结感应范围半径3-5米,3米挂高,以及光敏能力,适合应用智能家居、智能安防、智能等场景中。  模块可开启光敏固件,特别适用灯控领域,如用于车库、楼道、家居、办公、酒店、校园等中,不仅仅实现人走灯灭、人来灯开,还实现夜间开启白天关闭,从而进一步减少功耗,节能省电环保。
关键词:
发布时间:2026-10-23 10:51 阅读量:281 继续阅读>>
海凌科HLK-LD2410-AA毫米波<span style='color:red'>雷达</span>模组解析
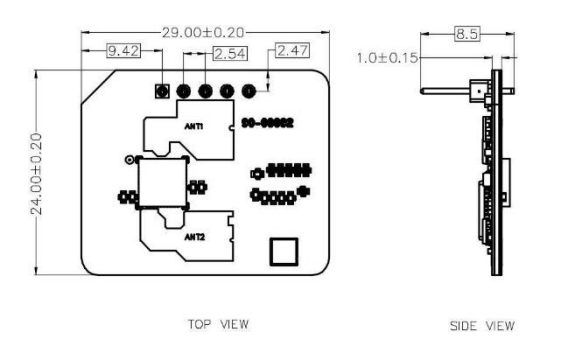
  在智能家居、智慧照明和安防监控等场景中,传统红外传感器只能识别运动人体,一旦人静坐不动,系统就会误判为无人而关闭设备。海凌科电子推出的HLK-LD2410-AA静止人体生命存在传感器,以24GHz毫米波雷达技术为基础,能够识别运动、微动及静止人体,为人体存在检测提供了一种更可靠的方案。  一、产品概述  HLK-LD2410-AA是海凌科电子研发的24GHz静止人体生命存在传感器,集成AIoT毫米波雷达芯片、24GHz一发一收天线和精简外围电路。传感器采用FMCW调频连续波体制,结合雷达信号处理和智能人体感应算法,可对设定空间内的人体目标进行探测并实时更新结果。  模组尺寸为24mm×24mm,板厚1.0mm。供电电压范围4.5V至5.5V,典型值5V,平均工作电流80mA。工作温度范围-40℃至85℃。提供5个插针孔用于供电和通信,支持GPIO与UART双接口,可快速适配各类智能设备。  参考资料:HLK-LD2410-AA用户手册  二、技术亮点  运动、微动、静止三类状态检测:除对运动人体感应灵敏外,对传统方案难以识别的静止、微动、坐卧人体也能有效感应。这得益于微动能量值、静止能量值和体征能量值等多维信号的采集与分析,使人在静坐或睡眠状态下仍能被稳定检测。  灵活配置检测距离与灵敏度:支持配置最远感应距离和每个距离门上的灵敏度,用户可根据实际场景精细调整。触发和保持状态独立配置,抗干扰能力较强,可通过蓝牙或串口实现多级智能调参。  蓝牙无线调试:模组自带蓝牙功能,无需连接串口即可通过手机App调试雷达参数。App支持安卓和iOS平台,搜索设备广播名即可连接,查看雷达信息或修改参数。  OTA固件升级:支持通过App进行OTA升级,升级流程简单。升级时间约1至3分钟,需在距离模块3米以内进行,确保蓝牙信号稳定。  探测范围:挂壁安装时,运动人体最远检测距离9m,静坐人体6m。挂顶安装时,3米高度下运动人体探测范围6m,静坐4.5m;6米高度下运动人体6m,静坐4m。探测角度覆盖±60°。  三、应用场景  智能家居:感知人体的存在和距离,上报检测结果给主控模组,实现空调、电视、显示器等家电的智能控制。人在时保持设备运行,人离开后自动待机或关机。  智慧照明:会议室、走廊、地下车库等场所,精确检测人员存在,实现按需照明。相比红外方案,静止人体检测能力避免了“人还在灯却灭了”的尴尬。  智能商业:广告屏、信息屏等设备可在设定距离区间内识别人体接近或远离,及时点亮屏幕,在人体存在状态下保持设备长亮,人离开后熄屏节能。  智慧安防:感应门禁、楼宇对讲机、电子猫眼等设备,通过检测人体接近自动唤醒,提升响应速度和使用体验。  四、总结  HLK-LD2410-AA以24GHz毫米波雷达技术为基础,将人体存在检测从“是否运动”推进到“是否有人”。它的静止检测能力、灵活的距离与灵敏度配置、蓝牙无线调试以及OTA升级功能,使其在智能家居、智慧照明、商业显示和安防等场景中具备了较强的适用性。  随着物联网设备对空间感知能力的要求不断提升,这类能够识别静止人体的雷达模组,有望在更多需要“人在即服务”的场景中得到应用。海凌科HLK-LD2410-AA为人体存在检测提供了一个稳定、易集成的选择。
关键词:
发布时间:2026-10-22 10:19 阅读量:284 继续阅读>>
海凌科丨24G智能马桶<span style='color:red'>雷达</span>模块LD2411和24G精准测距<span style='color:red'>雷达</span>模块LD2411S
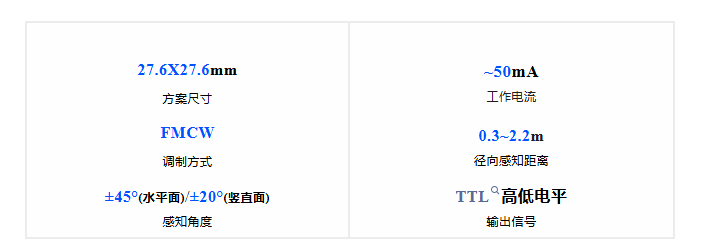
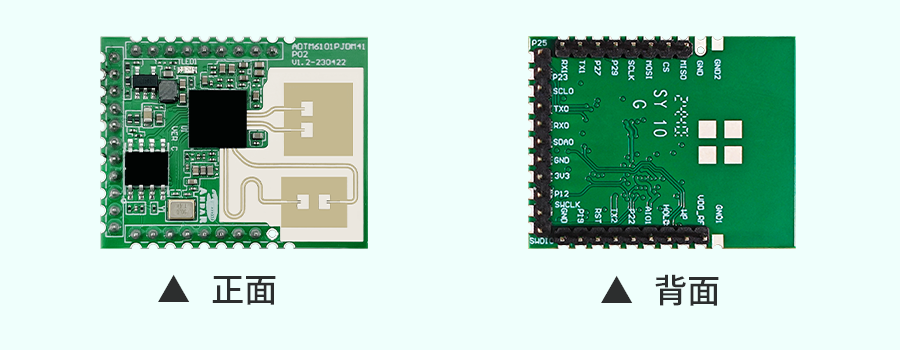
  HLK-LD2411和HLK-LD2411S是海凌科最新推出的两款24G雷达模块,两款产品外形一致,均自带蓝牙固件,支持APP和上位机调参,价格都不到20元。  然而,两款产品的功能和使用场景大不相同,HLK-LD2411支持0.3-2.2米内的手势识别,主要用于智能马桶等产品;HLK-LD2411则主要用于0.3-6米内的测距,适用于智能家居等产品。  HLK-2411雷达模块  01  产品特点  请  HLK-LD2411是一款智能家居卫浴应用的24GHz雷达感应模组,工作原理是利用 FMCW 调频连续波对设定空间内的人体目标进行探测,结合雷达信号处理、精确人体感应算法,感应到移动物体接近和远离的状态,以及人体手势识别。  HLK-LD2411雷达模块的主要特点在于感应人体运动和手势识别,和智能马桶的使用场景完全契合,感知区域 2 米内是否有人接近/远离,0.5米内的手势动作识别,并实时输出高低变化的电平信号.可提供配置工具,修改感应距离范围、感应灵敏度和无人延时时间等。  02  产品参数  手势识别    距离识别  03  应用场景  HLK-LD2411模块集24G雷达与BLE5.0蓝牙于一体,自带免费APP,单价低,性价比高,且雷达模块和APP支持定制,目前在智能马桶上面已经有成熟案例,可实现感应人体距离自动开关、手势识别控制以及智能翻盖等功能。  除了应用在智能马桶上,在其他的智能家电、智能照明中,也可以有很好的应用,如手势开关灯、非接触式亮屏等等应用场景。  HLK-2411S雷达模块  01  产品特点  请  HLK-LD2411S 是一款24GHz 测距雷达感应模组,工作原理是利用FMCW 调频连续波对设定空间内的目标进行探测,结合雷达信号处理、精确感应算法,精准感应微动/移动物体距离和状态信息。  模块支持 0.2-3 米内微动感应和 3-6 米移动感应并实时输出TTL串口数据,可提供配置工具,修改感应距离范围、感应灵敏度和延时时间等。  02  产品参数  03  应用场景  HLK-LD2411S运动/微动人体感应传感器可对运动、微动人体进行探测、识别,并上报实时距离,支持APP调参,支持通过APP升级OTA升级,广泛应用于智能灯控、人体感应唤醒以及智能家居、智能家电等 AIoT 各种场景。
关键词:
发布时间:2026-10-15 13:23 阅读量:321 继续阅读>>
海凌科丨毫米波<span style='color:red'>雷达</span>vs红外PIR:智能家居感应方案的技术路线之争
  在智能家居领域,人体感应技术正经历从“移动检测”到“存在检测”的升级。过去二十年,被动红外(PIR)传感器凭借低成本、低功耗的优势,在自动控制场景中广泛应用。但随着需求细化,PIR的局限逐渐显现——它只能检测“有没有人在动”,却无法判断“人还在不在”。毫米波雷达的成熟,正在改变这一格局。  一、PIR的黄金时代与先天短板  PIR的原理并不复杂。人体表面温度约36-37°C,持续辐射8-14μm波段的红外线。PIR通过菲涅尔透镜将辐射聚焦到热释电元件上,当热源相对透镜移动时,元件受热面变化,产生电压信号。  这套方案成本低、功耗仅50-100μA,一颗纽扣电池可驱动数年,因此在楼道灯、安防报警等场景普及多年。但它的物理原理决定了天花板:检测的是“温度变化”而非“人体存在”。人静坐不动几十秒后,PIR就会判定“无人”;夏天室温接近体温时,灵敏度进一步下降;隔着玻璃或薄木板,红外辐射透不过去,传感器直接失效。这些局限在“人来灯亮、人走灯灭”的简单场景中尚可接受,但智能家居需要的是持续的存在感知。  二、毫米波雷达:用微动重新定义存在检测  毫米波雷达解决PIR痛点的思路是:不依赖温度变化,而是探测最微小的位移。它发射调频连续波(FMCW),接收人体反射的回波,计算距离、速度和角度。呼吸时胸腔起伏幅度仅毫米级,也会产生可识别的回波相位变化。即使人静坐在沙发上,雷达依然能持续锁定其存在。  与PIR相比,两者有本质区别:检测对象上,PIR检测热源移动,雷达检测反射体微动;环境适应性上,PIR受温度影响显著,雷达不受温湿度、灰尘影响,且能穿透玻璃、塑料等非金属材料;感知维度上,雷达可输出距离信息,结合多天线还能获取角度,实现区域划分。当然,雷达功耗和成本高于PIR,复杂环境中需算法抑制风扇、空调气流等干扰。但趋势已经明确:24GHz方案成熟后,雷达模组价格正逼近PIR,而功能体验的差距是代际性的。  三、从照明到全屋:雷达的智能家居感应场景  如果把毫米波雷达仅用于“人来灯亮”,确实低估了它的价值。在智能家居中,它的应用远不止照明。  智慧照明是基础场景。人在静坐阅读时持续保持照明,真正离开后自动关闭,解决PIR“人在灯灭”的尴尬。空调与暖通控制中,雷达可判断房间是否有人、人在哪个区域、是否处于睡眠状态。无人时自动关闭空调,睡眠时根据体动和呼吸微调温度。安防监控领域,雷达能区分人体移动与其他干扰源,降低宠物、窗帘晃动引发的误报;夜间布防时,即使入侵者静止,也能通过呼吸微动发现异常。睡眠与健康监测是雷达的独特优势,通过非接触方式提取呼吸率和心率,分析睡眠分期、监测呼吸暂停,联动灯光、音乐、空调营造助眠环境。家电联动方面,雷达可感知用户是否在电视前、是否靠近冰箱,实现“人近屏幕亮”“人离设备停”。  从照明到暖通,从安防到健康,毫米波雷达正在成为全屋智能的基础感知层。  四、海凌科的毫米波雷达方案  针对智能家居多样化的感应需求,海凌科推出了覆盖24GHz和60GHz频段的智能家居毫米波雷达模组。例如HLK-LD2402作为24GHz静止人体生命存在传感器,可实现对运动、微动和存在人体的感知,适合走廊、卫生间等场景。LD2410-AA支持吸顶安装,覆盖更广空间;LD6004基于60GHz频段,提供3D存在检测和可视化调试工具,适用于睡眠监测等对精度要求更高的应用。  从PIR到毫米波雷达,智能家居的感知层正在完成一次从“移动检测”到“存在检测”的升级。当系统能够真正“知道”人还在不在、在做什么,全屋智能的主动服务才算有了扎实的感知基础。
关键词:
发布时间:2026-09-30 16:59 阅读量:424 继续阅读>>
海凌科丨HLK-LD6003C<span style='color:red'>雷达</span>模组解析
  随着人口老龄化程度加深,独居老人的安全监护成为社会关注的重点。跌倒是老年人意外伤害的首要原因,而传统的穿戴式设备或摄像头方案,要么需要老人主动配合,要么存在隐私顾虑。海凌科电子推出的HLK-LD6003C毫米波跌倒监测雷达模组,以非接触方式实现对人体跌倒、静止驻留和长时间驻留的实时检测,为健康监护场景提供了一种新的技术路径。  一、产品概述  HLK-LD6003C是一款基于毫米波雷达技术的跌倒监测模组,采用FMCW,支持顶装安装和侧装方式。模组尺寸为25mm×31.5mm,工作电压3.3V,工作电流200-250mA,功耗0.66-0.83W。工作温度范围-20℃~+50℃,存储温度-40℃~+80℃。通信方式为串口,波特率115200。模组内置MCU运行算法,可直接输出检测结果,无需上位机参与运算。  二、技术亮点  三类危险状态识别:LD6003C可同时检测疑似跌倒、静止驻留和长时间驻留三类危险信号。在设定区域内,实时监测人体是否存在,并对存在的人体判断是否处于跌倒、静止驻留或长时间驻留状态。静止驻留时长默认5分钟,长时间驻留时长默认30分钟,用户可根据场景调整。  高准确率与快速响应:跌倒检测准确率可达95%,探测距离为置顶安装时雷达投影半径2米。人体存在检测和静止驻留检测同样达到95%准确率。跌倒检测响应时间为8秒,无人到有人的状态切换延时2秒,有人到无人的状态切换延时30秒。  环境适应性强:毫米波雷达不受光线、温湿度、烟雾及尘土等环境因素影响,可全天候工作。发射功率小,长时间照射对人体无伤害,且不采集图像信息,具有良好的隐私保护性。  安装灵活:模组支持顶装和侧装方式,安装高度覆盖1.4米至3.0米,默认2.8米。顶装时覆盖地面约12平方米的圆形面积。  丰富的数据输出:模组实时上报人体存在、体动状态、体动幅度、静止驻留状态、跌倒状态及人体运动轨迹等信息,方便上层系统根据数据做出判断和响应。  三、应用场景  独居老人监护:在卧室、客厅等主要活动区域安装LD6003C,可实时监测老人是否发生跌倒。一旦检测到疑似跌倒,系统可及时通知家属或护理人员,争取救助时间。非接触式监测无需老人佩戴任何设备,不改变生活习惯。  养老机构与护理院:在卫生间、浴室等高风险区域部署雷达模组,可对跌倒事件进行实时预警,提升护理响应效率。长时间驻留检测还能发现老人是否在卫生间滞留过久,辅助判断潜在风险。  智能家居与健康管理:结合智能家居系统,雷达可联动灯光、空调等设备,实现更智能的空间管理。同时,长期的运动轨迹和体动数据可帮助分析老人活动规律,为健康管理提供参考。  四、总结  跌倒监测雷达的价值,在于用技术手段弥补人力监护的不足。它不依赖穿戴设备,不侵犯隐私,能够持续、稳定地工作。随着毫米波雷达技术的成熟和成本的优化,这类非接触式感知方案有望在养老监护、医疗辅助、智能家居等领域得到更广泛的应用。  需要说明的是,LD6003C属于辅助监测设备,不作为专业医疗设备使用,主要为用户提供健康监护辅助功能。在实际部署中,建议结合其他监护手段,构建更完善的安全保障体系。
关键词:
发布时间:2026-09-29 10:45 阅读量:373 继续阅读>>
海凌科丨新款24G人体存在感应<span style='color:red'>雷达</span>模块 最远感应距离超过10米
  又一个新款24G人体存在感应雷达模块HLK-LD1151H要跟大家见面了!  对比之前推出的几款人在存在感应雷达模块,这款新推出的24G人在感应雷达模块主要特点为:  模块可以精准检测人体的静止、微动和运动并输出距离,且比之前几款的检测范围更广,最远感应范围可达10米以上。  01  HLK-LD1151H模块特点  HLK-LD1151H是海凌科最新推出的一款人体存在感应雷达模块,支持通过积累检测人体呼吸等微小幅度的运动来判断人体的存在。  小体积低功耗  HLK-LD1151H人体存在检测雷达模块体积小巧,仅29X24mm。模块3.6-5V供电,工作平均电流为~90mA,峰值电流 220mA。  HLK-1151H外观以及接口图  人体存在检测感应  HLK-LD1151H对比其他的移动/运动检测雷达模块,其检测的精准度更高。  模块通过积累检测人体呼吸等微小幅度的运动来判断人体的存在,再加上模块的检测精度为±0.3m,因而人体的呼吸、打字等细微动作也可以被识别到,检测更加准确,不易漏报。  最远检测距离>10米  HLK-LD1151H雷达模块的径向距离为:  人体静止或者微小运动的检测范围为7 米,人体运动的检测范围为>10 米。  雷达模块支持挂高 3 米,静止人体检测覆盖半径 3.5~4.5 米。  支持距离检测  HLK-LD1151H雷达模块支持不精准的距离检测,在上位机上面会输出距离信息,仅作参考。  HLK-1151H测试示例图  如上图所示 ,当雷达检测到较大幅度运动时,则输出 mov,dis=***。  当雷达检测到人体静止状态或者微小幅度动作时,则输出 occ,dis=***。  dis 代表目标距离,单位米。当雷达检测不到目标时,经过一段信号延时后输出 null。  02  安装和使用场景  人体感应报警应用  基于HLK-LD1151H雷达模块可以精准检测人体的静止、微动和运动,因而可以用于人体感应自动报警系统。当有人进入被监控区域时,设备可以自动触发报警。  屏幕智能开关应用  以家用门禁面板为例,模块可以人体静止和运动状态,当在固定范围内感应到有人存在,就可以触发点亮,实现人来灯亮、人走即灭,省时省电。  商业广告屏同理,当屏幕前方固定范围内感应到有人存在时,广告屏自动开启播放广告,人体静止站立在广告屏幕前时不会关闭。当广告屏钱没有人时,自动进入息屏状态,这样在一定程度上有效改善广告屏引起的光污染,也做到了绿色环保省电。  感应灯智能控制  以常见的带灯光的化妆镜为例,当镜子上的灯感应到人体存在,就会自动点亮灯光。人在镜子前面处于如敷面膜、涂口红等静坐或者微动状态时,镜子前面的灯会维持点亮状态,只有在感应到人离开镜子并且持续一段时间后,灯才会灭。  人体感应报警应用  HLK-LD1151H雷达模块可以用于新能源车位监测,将雷达模组安装在充电桩内,就可以通过检测车位上是否有车来判定车位是否被占用,从而实现车位状态检测。  02  应用场景广泛  测试应用场景 1:水平安装直线测试  安装高度 1 米,测量时人体正对雷达。测试静坐及走动两种状态下的覆盖范围。  下图展示雷达天线面垂直摆放时,检测静坐状态时的覆盖范围。灵敏度设置为mth1=mth2=mth3=50,供参考。蓝色区域内为静止存在感应区。  下图展示雷达天线面水平摆放时,检测静坐状态时的覆盖范围。灵敏度设置为mth1=mth2=mth3=50,供参考。  下图为 mth1=50,mth2=150,mth3=200 的水平放置静坐检测范围,供参考。用于空间较小的环境。  测试应用场景 2:挂高垂直测试  本模块也可挂高做人体存在检测。我们的测试场景为挂高 3 米,测量人体静坐及走动的 FOV。  蓝色区域内为移动感应区,橙色区域内为静止存在感应区。参考灵敏度mth1=mth2=mth3=50  对于空间较小的应用环境,提供一组降低灵敏度的覆盖范围,供参考。mth1=50,mth2=150,mth3=200
关键词:
发布时间:2026-09-23 14:40 阅读量:360 继续阅读>>
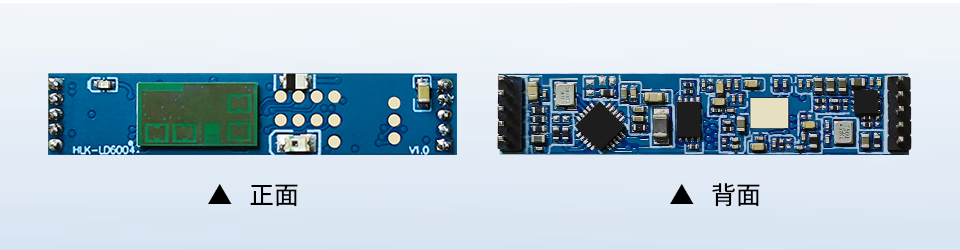
海凌科丨HLK-LD6004 3D存在<span style='color:red'>雷达</span>模组解析
  在智能家居和楼宇自动化场景中,人体存在检测正从简单的“有没有人”向“人在哪个位置、处于什么状态”演进。海凌科电子推出的HLK-LD6004 3D存在雷达模组,基于57~64GHz射频收发系统,能够输出人员在空间中的x、y、z坐标,为设备提供更精细的感知依据。  一、产品概述  HLK-LD6004是一款基于ADT6101P芯片开发的雷达感应模组,集成57~64GHz射频收发系统、2T2R AiP封装天线、1MB Flash以及ARM Cortex-M3内核。模组采用FMCW调频连续波信号处理机制,结合雷达信号处理算法,可识别运动、微动和静止人体,并计算目标距离、速度等辅助信息。  模组尺寸仅为7mm×35mm。供电电压3.1~3.5V,典型工作电流135mA。工作温度范围-20℃~85℃,不受温度、湿度、噪声、气流、灰尘、光照等环境影响。模组支持GPIO和UART信号输出,串口默认波特率115200,同时提供一路GPIO输出,有人时输出高电平,无人时输出低电平。  参考资料:HLK-LD6004模组规格书  二、技术亮点  3D坐标输出,定位更精准:模组最大支持3人目标运动跟踪,可输出人员的x、y、z坐标。相比仅能判断“有人无人”的传统感应方案,3D坐标输出让设备能够判断人员所处的具体位置,为空调送风、灯光分区控制等应用提供数据基础。  静止与微动检测:基于FMCW体制和两发两收天线形式,模组不仅能检测运动人体,还能识别静止和微动状态。这意味着即使人坐在沙发上不动,设备也能持续判断有人存在,避免误关灯或误关空调。  区域划分与干扰屏蔽:通过配套GUI工具,用户可设置最多4个检测区域和4个干扰区域。检测区域外的目标不会触发输出;干扰区域可屏蔽空调、窗帘、风扇等可能造成误报的干扰源。此外还支持停留区域设置,针对卫生间、床等信号较弱的场景单独配置延时时间。  低功耗模式:开启低功耗模式后,无人时模组切换为1T1R模式,平均工作电流可降至2.5mA;检测到运动后自动切换为2T2R模式,用于检测静止目标。睡眠时间可调,便于电池供电或低功耗场景使用。  OTA升级与侧装切换:模组支持OTA固件升级,方便后续功能迭代。支持吸顶安装和侧装模式切换,侧装时最大感应距离6m,适用于墙面安装场景。  三、应用场景  智能家居:根据房间内有无人员及人员位置,实时调整家电工作模式。例如,空调可根据人员位置调整送风方向,照明系统可根据人员所在区域分区开关灯光。静止检测能力确保人在静坐或睡眠时设备不会误判为无人。  人体感应照明:在公共走廊、办公室、地下车库等场所,模组可感知当前空间是否有人,自动控制灯光开关。区域划分功能可屏蔽固定干扰源,减少误触发。  酒店与办公场所:针对酒店客房、办公室、卫生间等场所,需要对人员进入或存在进行实时探测,进而实现安防、电器控制、人员监测等功能。可结合物联网平台实现远程管理与数据统计。  安防与人员监测:模组可输出人员位置和运动状态,适用于需要判断特定区域是否有人的安防场景。干扰区域屏蔽功能可有效减少非人物体移动带来的误报。  四、总结  HLK-LD6004将雷达感知从“有人无人”推进到“人在哪里、是动是静”的层面。3D坐标输出、静止检测、区域划分和低功耗模式等功能,使其在智能家居、照明控制、安防监测等场景中具备了更细致的感知能力。  随着物联网设备对空间感知精度的要求不断提升,3D存在雷达有望在更多场景中替代传统红外和超声波方案,成为智能空间的基础感知单元。海凌科HLK-LD6004,为空间智能化提供了一种新的感知选择。
关键词:
发布时间:2026-09-22 10:12 阅读量:382 继续阅读>>
上海雷卯丨无人机视觉激光<span style='color:red'>雷达</span>接口 EMC 防护:从电源浪涌到差分总线一文讲清
  一、背景与失效机理  无人机视觉激光雷达(LiDAR)是将光学相机、激光测距传感器、GPS/IMU、图像处理器与数据融合单元集成于一体的三维测绘系统。其工作流程为:激光雷达发射脉冲并接收反射光以测距,相机同步捕获可见光图像,GPS与IMU提供位姿基准,数据融合单元将多源数据合成为高精度三维点云,再通过有线或无线数据链路回传至地面站。  该类设备部署于户外低空环境,机体震动、温湿度交变、人体操作及长距离数据线缆使其成为电磁兼容(EMC)高风险对象。常见瞬态威胁包括:接触放电(IEC 61000-4-2)、远端雷击感应浪涌(IEC 61000-4-5)、DC/DC 开关尖峰、热插拔过应力以及屏蔽层接地环路引入的共模噪声。统计上,超过六成以上的现场失效集中在电池供电端口与跨模块差分总线;一旦击穿,轻则导致点云丢帧、IMU 数据跳变、GPS 漂移,重则烧毁 DC/DC 芯片或收发器,造成整机返修。  良好的接口防护应遵循三级原则:第一级在连接器或电池入口端使用TVS或功率 MOSFET 吸收大功率浪涌与反接能量;第二级利用磁珠、共模扼流圈与隔离器件进行高频共模抑制;第三级在敏感芯片引脚附近放置低结电容ESD器件,将残压钳位到安全水平。同时,泄放路径应短而粗,优先回到连接器外壳或电源地平面,避免形成新的地环路。  二、接口防护  1. 电源与电池接口:母线浪涌、热插拔与防反接  无人机通常由多串锂聚合物电池供电,经非隔离 DC/DC 降压后形成 5V、12V、24V 乃至 48V 母线,分别供给飞控、相机、激光雷达与数传模块。该路径是户外失效最集中的环节之一:电池热插拔、充电器误接、线束摆动短路、远端雷击感应都会在前端形成数百伏的瞬态过压;若防反接与浪涌设计不足,DC/DC 芯片、MOSFET 与后端传感器将直接受损。  防护架构建议如下:在电池入口串联 PPTC 自恢复保险丝限制短路电流,并配置单向或双向 TVS 将浪涌残压钳位到母线耐压之下。5V 母线可选 PTVS0542H100,其100A 浪涌能力与 ±30kV ESD 耐压可覆盖多数热插拔场景;12V 母线可选 SMF15CA 等 200W 级 TVS;24V 锂电池供电系统则可选用 LMTVS2422LC 平缓钳位 TVS,对应 TI TVS2200,残压更低,适合对过冲敏感的降压前级。若存在反接风险,可在电源路径采用LM5D150N03 低导通电阻 MOSFET,对应 TI CSD17501Q5A,实现无损耗防反接。  布局上,入口 TVS 与防反接 MOSFET 应紧靠电池插座焊盘,接地引脚通过短而宽的走线回到电源地平面,必要时在 TVS 两端就近放置高频去耦电容,抑制开关尖峰造成的二次振荡。  2. 内部差分总线:CAN FD、RS485 与 I2C/SPI 隔离  激光雷达内部的 IMU、云台、位置编码器及传感器节点常以 CAN FD 或 RS485 作为差分总线。这类总线跨模块走线长、参考地电位差大,容易在插拔或临近放电事件中受到共模干扰与静电冲击。I2C/SPI 虽然多用于板内短距通信,但在多板互联或调试口引出时同样会引入外部 ESD。  CAN FD 总线推荐在收发器与总线之间串联共模扼流圈,抑制共模噪声;并在靠近连接器处配置低电容双向 ESD。SMC24LVQ 为 24V 双向、5pF 结电容、5A 浪涌耐流,对应 TI ESD2CANFD24-Q1,可兼顾 2Mbps 以上数据速率与 ±30kV 静电耐压;若总线工作电压同样达到 24V,也可使用 SMC24-323LV,对应 TI ESD752。共模扼流圈的选取需保证在最高数据速率下仍具有足够共模阻抗,同时差模插入损耗足够小,避免信号边沿退化。此外,CANH、CANL 与 SPLIT 引脚的 ESD 应尽量共用同一参考地,减少跨芯片地电位差。  RS485 因传输距离更长,建议采用二级防护:第一级 GDT 承受浪涌电流,PPTC 自恢复保险丝提供过流隔离;第二级 TVS 阵列 SM712 钳位差模与共模过压;隔离变压器进一步阻断地环路。该架构可将雷击感应与插拔浪涌限制在收发器安全输入范围之内。当总线跨接模块且地电位差较大时,优先选择带隔离变压器的方案,以同时解决共模浪涌与地环路问题。I2C/SPI 接口因速率较低,可选用 SMC12 等 12V 双向 ESD 阵列,在时钟与数据线靠近连接器处就近接地。  三、防护选型表  下表按电源与内部总线两个接口域给出雷卯推荐型号,并列出可替代的 TI 料号(基于同一 XLSX 对照表反查)。替代型号为空的,表示该雷卯料号在对照表中未列出对应 TI 料号。  四、整改案例  某型号无人机 LiDAR 在外场调试时,阴雨天气下频繁出现整机重启,并伴随 IMU 数据跳变与点云丢帧。初步排查发现两个问题同时存在:其一,电池插拔瞬间在 12V 母线上产生数百伏尖峰,原设计仅在 DC/DC 输入端放置一颗普通 TVS,钳位能力不足,导致降压芯片周期性闩锁;其二,CAN 总线跨飞控与 LiDAR 两个模块,参考地电位差在插拔与静电事件中产生共模浪涌,原 ESD 器件结电容偏大、响应速度不够,IMU 数据包出现 CRC 错误。  整改措施如下:电池入口串联 PPTC 并换用 SMF15CA 200W TVS 作为二级钳位;在 24V 支路增设 LMTVS2422LC 平缓钳位 TVS;同时在电池正极路径串联 LM5D150N03 低导通电阻 MOSFET,消除反接风险。CAN 总线统一更换为 SMC24LVQ 低电容 ESD,并在连接器入口处加共模扼流圈,缩短 TVS 接地路径到外壳螺钉。  整改后系统通过 IEC 61000-4-2 接触放电 ±8kV、空气放电 ±15kV,以及 IEC 61000-4-5 1kV/2kV 电源浪涌测试;连续 48 小时外场试飞未再出现重启或 IMU 数据跳变,返修率归零。  结语  无人机视觉激光雷达的可靠性不仅取决于光学与算法性能,更取决于电源与内部总线在复杂电磁环境下的生存能力。从电池入口的浪涌、防反接,到 CAN/RS485/I2C/SPI 差分总线的静电抑制,每一级接口都需要与瞬态威胁做针对性设计。将防护器件前置于连接器、缩短泄放路径、为高速或高共模总线选择低容 ESD,是避免现场失效的三个关键。  雷卯电子提供覆盖 TVS、ESD、GDT、PPTC、功率 MOSFET 的全套接口防护器件及典型应用电路,上述方案可供无人机 LiDAR 系统参考。
关键词:
发布时间:2026-09-18 14:48 阅读量:384 继续阅读>>

跳转至

/ 14

  • 一周热料
  • 紧缺物料秒杀
型号 品牌 询价
RB751G-40T2R ROHM Semiconductor
CDZVT2R20B ROHM Semiconductor
TL431ACLPR Texas Instruments
BD71847AMWV-E2 ROHM Semiconductor
MC33074DR2G onsemi
型号 品牌 抢购
STM32F429IGT6 STMicroelectronics
BP3621 ROHM Semiconductor
IPZ40N04S5L4R8ATMA1 Infineon Technologies
ESR03EZPJ151 ROHM Semiconductor
BU33JA2MNVX-CTL ROHM Semiconductor
TPS63050YFFR Texas Instruments
热门标签
ROHM
Aavid
Averlogic
开发板
SUSUMU
NXP
PCB
传感器
半导体
关于我们
AMEYA360商城(www.ameya360.com)上线于2011年,现有超过3500家优质供应商,收录600万种产品型号数据,100多万种元器件库存可供选购,产品覆盖MCU+存储器+电源芯 片+IGBT+MOS管+运放+射频蓝牙+传感器+电阻电容电感+连接器等多个领域,平台主营业务涵盖电子元器件现货销售、BOM配单及提供产品配套资料等,为广大客户提供一站式购销服务。

请输入下方图片中的验证码:

验证码